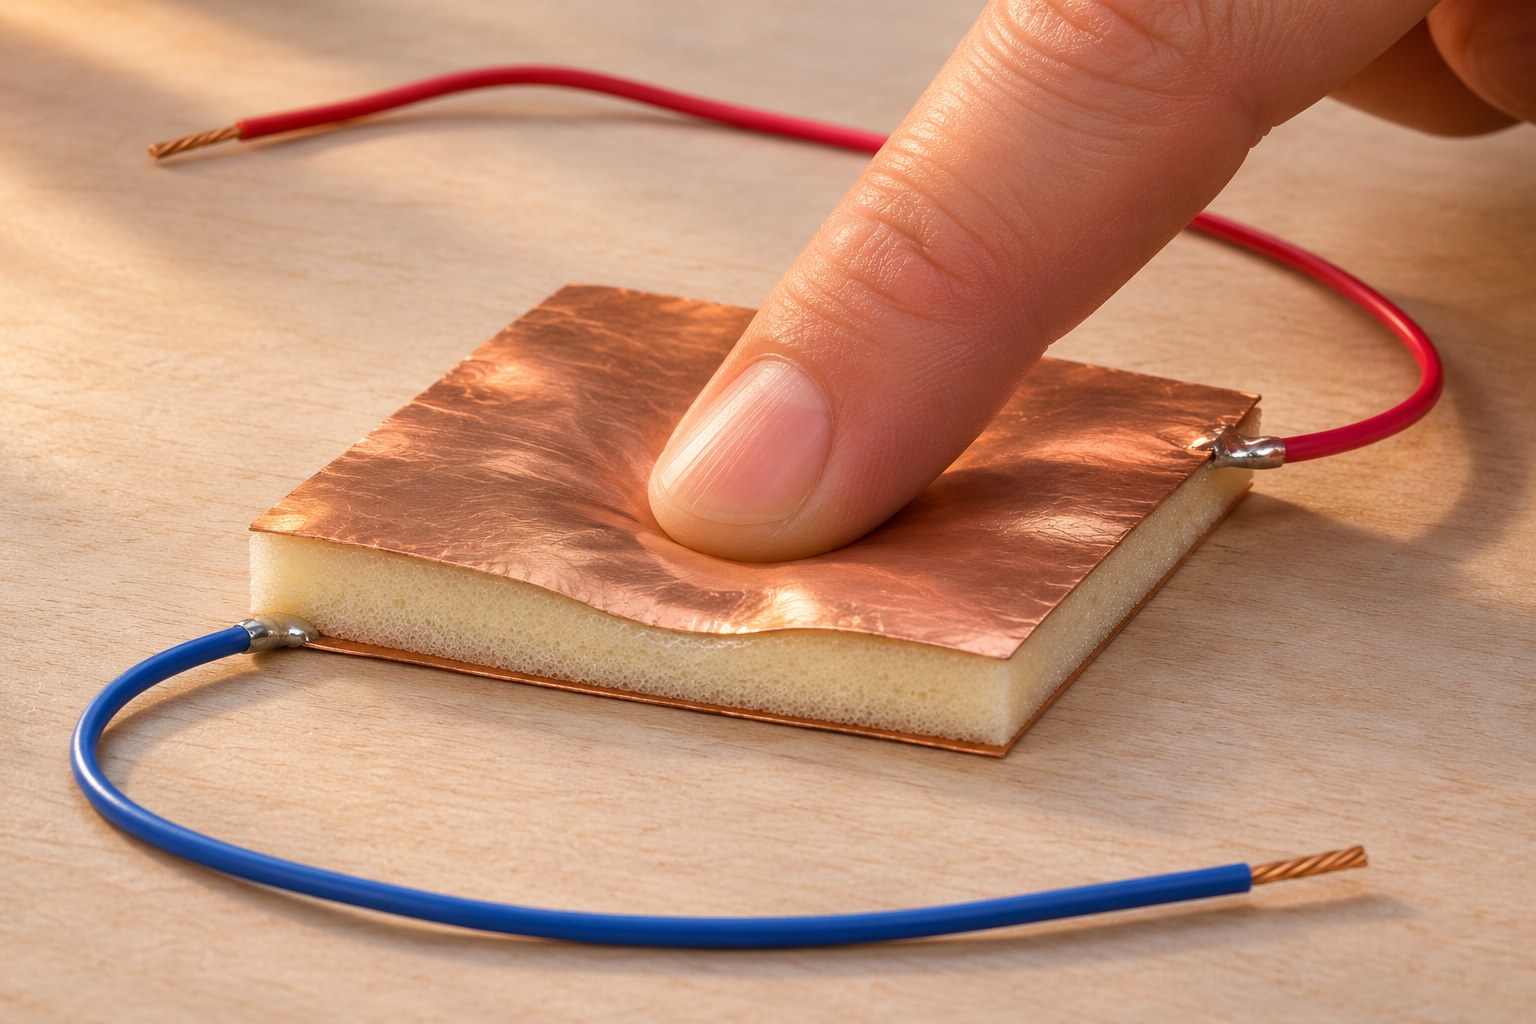
سنسورها و اندازهگیری
حسگر خازنی نرم چگونه تغییرشکل را به عدد نیرو تبدیل میکند؟
سازوکار حسگر خازنی نرم را با محاسبه ظرفیت و مدل تبدیل به نیرو بیاموزید؛ تفاوت لمس، نیرو و فشار، کالیبراسیون، خزش و خطاهای سیمکشی.
انتشار خواندن مقاله
LCENJ / یادگیری
برای شناخت مدار، راهاندازی حسگر یا پیدا کردن علت یک خطا، از مسیرهای یادگیری شروع کنید یا موضوع موردنظرتان را پیدا کنید.
از ولتاژ، جریان و قطعات شروع کنید و به طراحی و اندازهگیری مدار برسید.
مسیر یادگیری الکترونیکبرد را انتخاب کنید، برنامه بنویسید و آن را به دنیای بیرون وصل کنید.
مسیر یادگیری امبددحسگر مناسب را بشناسید، درست سیمکشی کنید و معنی عددهای آن را بفهمید.
دیدن آموزش حسگرها104 مقاله
سازوکار حسگر خازنی نرم را با محاسبه ظرفیت و مدل تبدیل به نیرو بیاموزید؛ تفاوت لمس، نیرو و فشار، کالیبراسیون، خزش و خطاهای سیمکشی.
فرض، داده و الزام را در پروژهٔ پایشگر اتاق جدا کنید؛ پاسخ تمرین قبل، سناریوی قطع برق، برگهٔ فرض و تمرین زمانبندی دادهٔ معتبر.
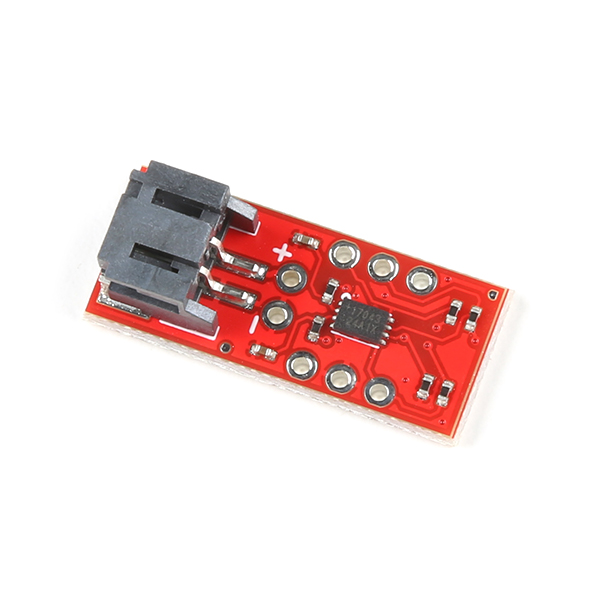
برد SparkFun MAX17043 را از شماتیک و PCB تا ولتاژ، SOC و خطای خواندن بررسی میکنیم؛ تفاوت VCC و باتری، بالاکشها و محدودیت درصد شارژ.
چرا ADC با تقسیم ولتاژِ پرمقاومت خطا میکند؟ شارژ خازن، مقاومت تونن، زمان اخذ نمونه و راههای اصلاح را با یک مثال عددی دنبال کنید.
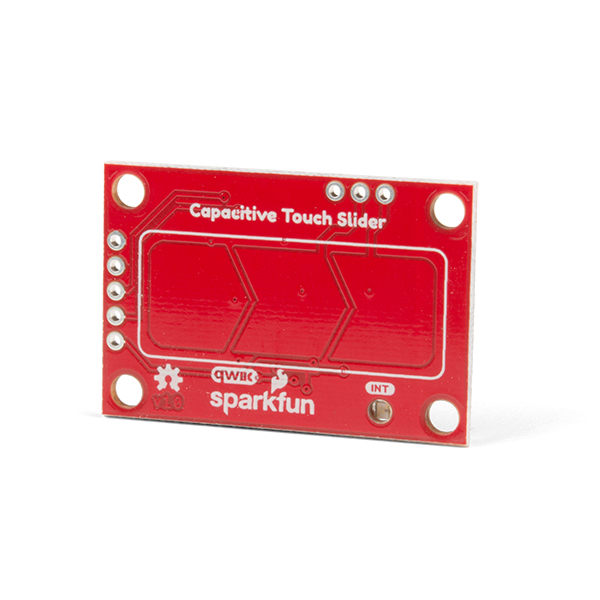
بررسی پروژهٔ واقعی SparkFun CAP1203 با شماتیک و PCB مشخص؛ مسیر سه الکترود، جریان LED، بالاکش I2C و انتظار بدون deadline در کتابخانه.
هیسترزیس را با مثال ۳۰ و ۲۸ درجه، دنبالهٔ محاسباتی و کد Python بشناسید؛ حفظ حالت، دادهٔ نامعتبر و تفاوت با فیلتر و تأخیر.
قسمت سوم مهندسی امبدد: پاسخ شش گزارهٔ تمرین قبل، شناخت کاربر و محل نصب، سناریوی دادهٔ کهنه و تمرین مستندسازی زمینه و فرضها.
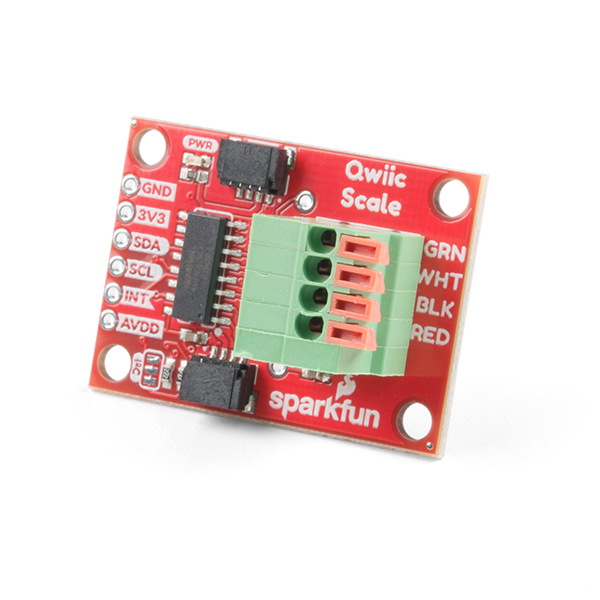
تحلیل پروژهٔ واقعی SparkFun Qwiic Scale با شماتیک و PCB مشخص؛ جریان پل، حاشیهٔ رگولاتور، فیلتر ورودی و تشخیص خطای خواندن NAU7802.
توضیح سادهٔ نرخ نمونهبرداری، فرکانس کاذب و شرط نایکوئیست با مثال ۳۰ و ۱۰ هرتز؛ چرا میانگینگیری جای فیلتر پیش از ADC را نمیگیرد؟
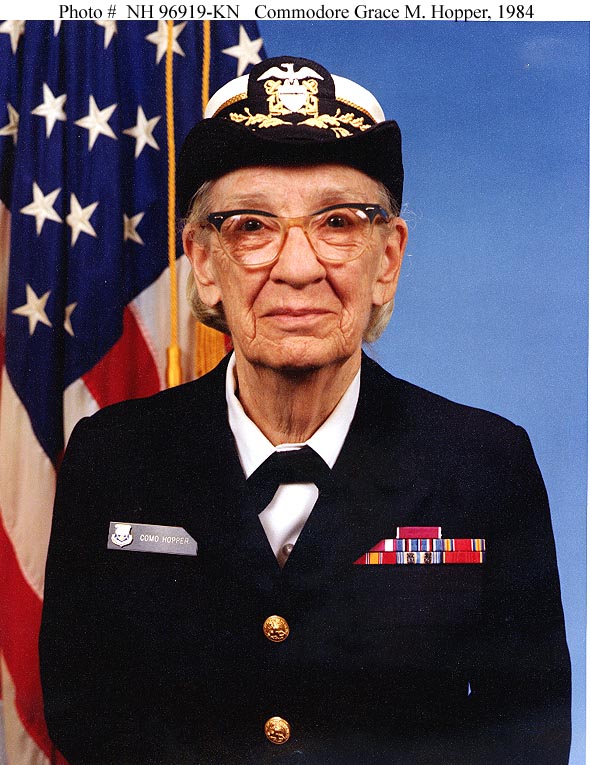
زندگینامهٔ مستند گریس هاپر: Mark I، کار گروهی روی زبانها و اهمیت استاندارد و آموزش؛ همراه عکس آرشیوی و مرز روایت تاریخی و تحلیل.
تفاوت دوره، مهلت و زمان پاسخ را با بودجهٔ عددی کنترل موتور، پاسخ دیررس، نقش لینوکس و RTOS و تمرین پاسخدار یاد بگیرید.
پاسخ کامل تمرین پایشگر اتاق: شرح مسئله، نیازهای قابل بررسی و شش آزمون؛ سپس تشخیص نیاز، محدودیت و راهحل با دفتر تصمیم و نقد سنجیدهٔ AI.
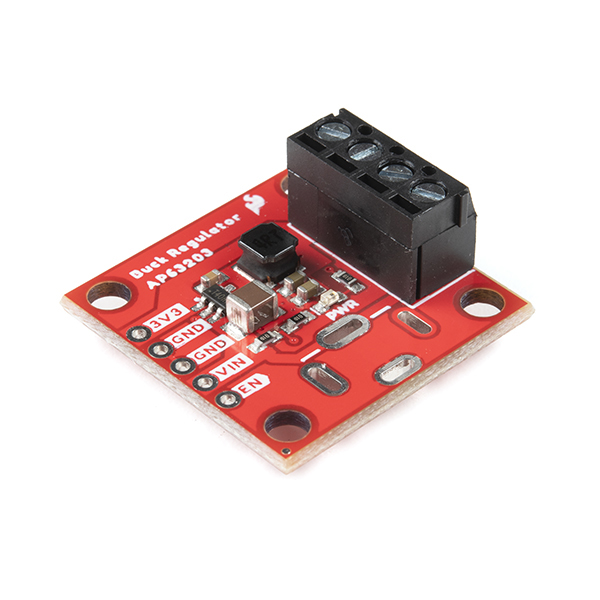
از ورودی DC تا خروجی ۳٫۳ ولت: مدار باک SparkFun، نقش خازن و سلف، پایهٔ EN، تلفات، مسیر جریان و راهاندازی را از فایلهای واقعی بررسی میکنیم.
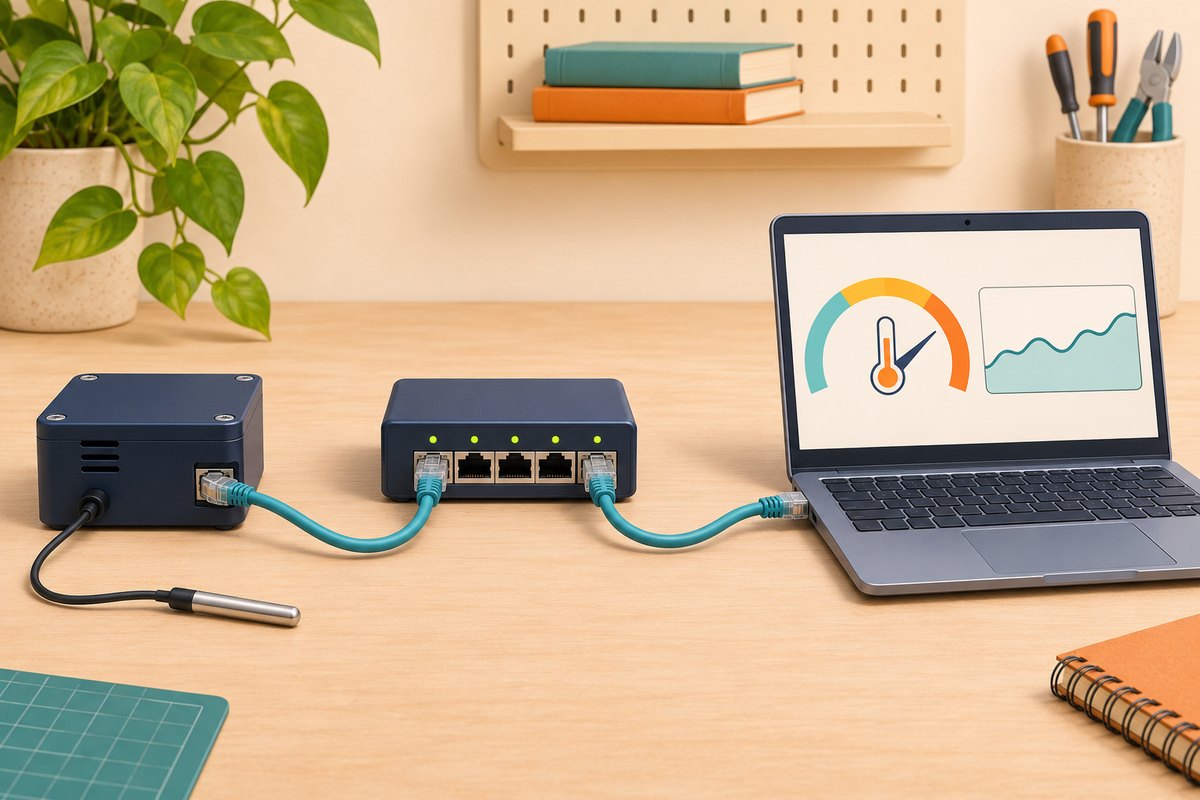
LAN را از اینترنت جدا کنیم؛ نقش کابل و درایور، نشانی IP، DHCP و سرویس وب را با مثال خواندن دما، خطاهای رایج و تمرین پاسخدار بشناسیم.
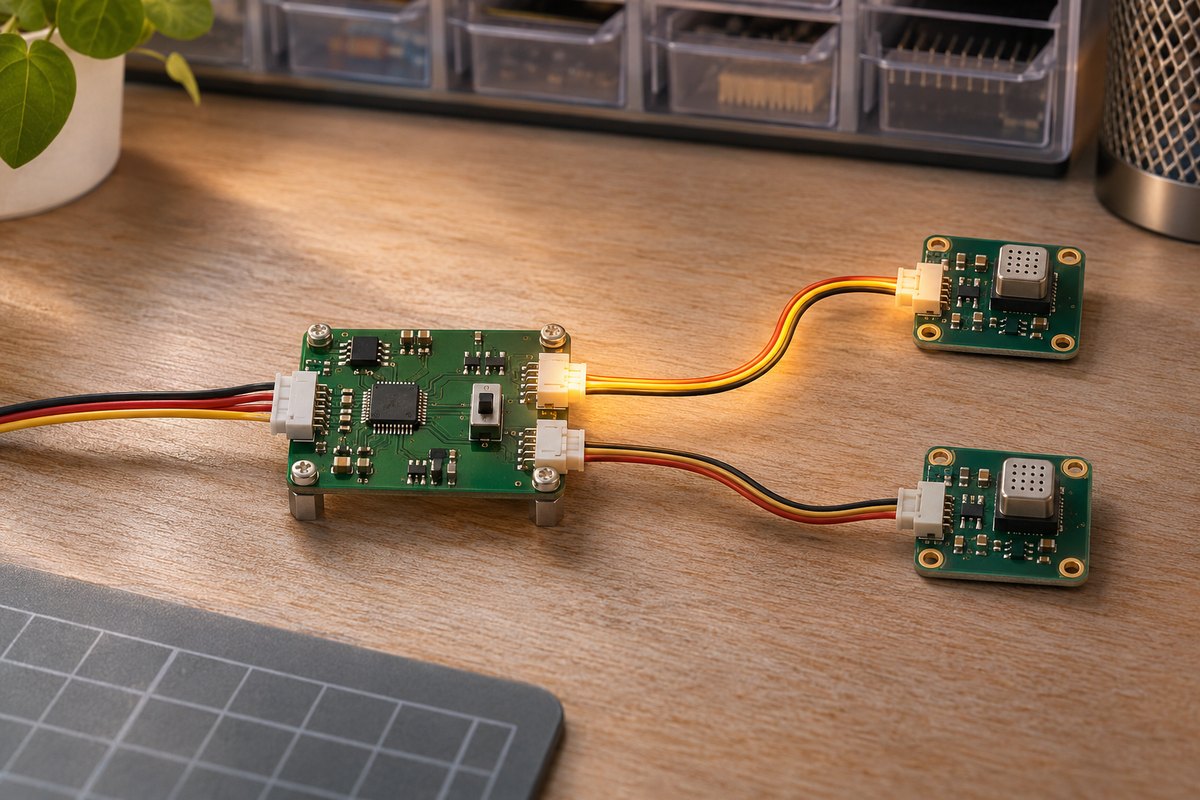
برد Qwiic Mux چگونه حسگرهای همآدرس را جدا میکند؟ تغذیه، بالاکشها، PCB و انتخاب کانال را با فایلهای واقعی و محاسبه بررسی میکنیم.
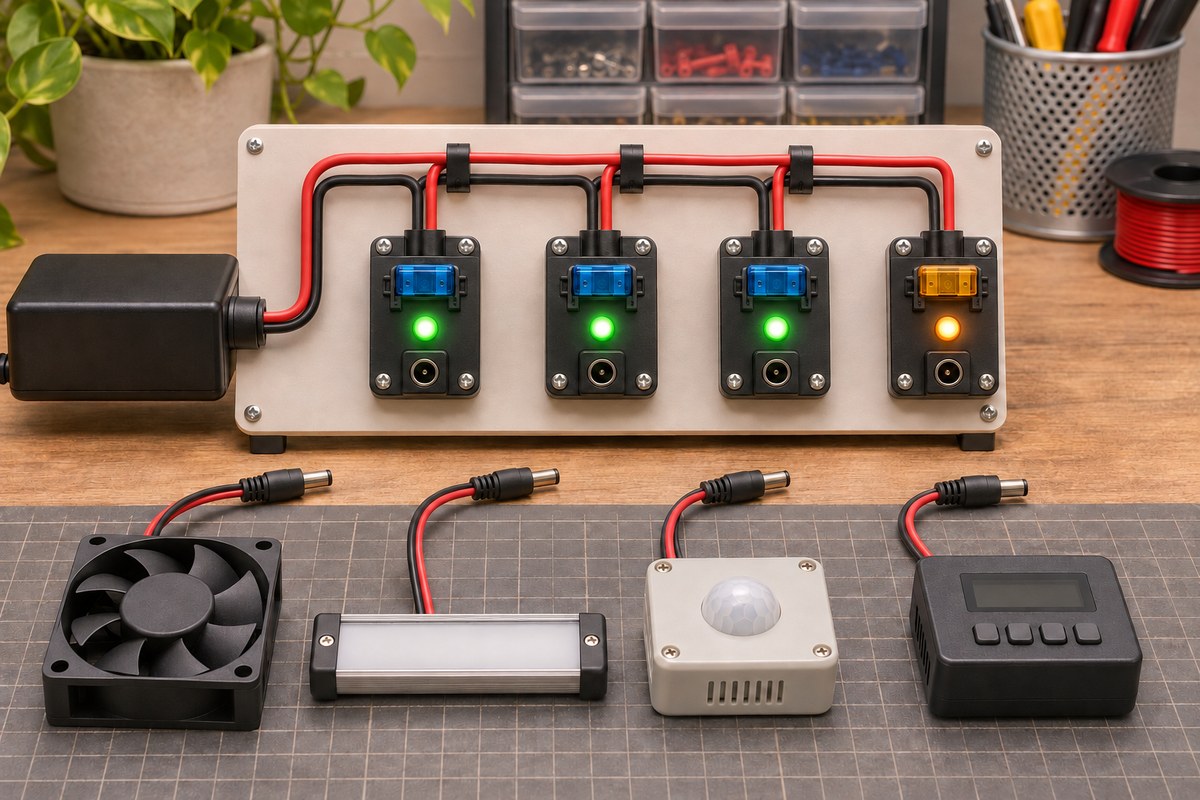
تفاوت حفاظت منبع و هر شاخه را با مثال چهار مصرفکنندهٔ ۲۴ ولتی، جمع جریان، فیوز و رفتار پس از خطا یاد بگیرید.
مدار و PCB حسگر دمای TMP117 اسپارکفان: جداسازی حرارتی، تغذیه و بالاکشها، تبدیل داده، خطای کتابخانه و روش بررسی نتیجه.
ربات چطور هم جای خود و هم نقشه را پیدا میکند؟ مفهوم SLAM، رانش، بستن حلقه، انتخاب حسگر و خطای مسیر را با مثال و تمرین بفهمیم.
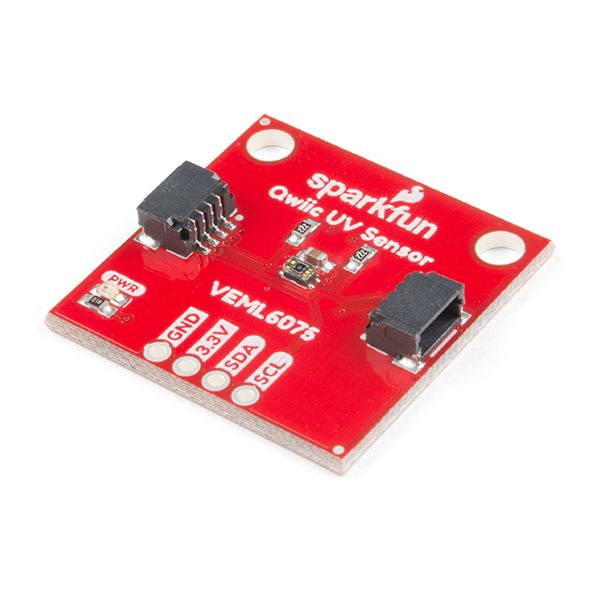
تحلیل مدار و PCB حسگر UV اسپارکفان؛ تغذیه، بالاکش I²C، محاسبهٔ شاخص فرابنفش، مسیر خطای نرمافزار و محدودیت کالیبراسیون.
شکل موج، دوره و Duty را با مثال بخوانیم؛ تفاوت آستانهٔ منطقی، تریگر، نرخ نمونهبرداری، پهنای باند و اثر پراب را بشناسیم.
از دو الکترود و ترانزیستور تا ورودی ADC؛ تحلیل شماتیک و PCB حسگر خاک SparkFun، محاسبهٔ خروجی، کالیبراسیون و محدودیت درصد رطوبت.
فرمان موتور را از سرعت واقعی جدا کنیم؛ با شناخت درایور و بازخورد، محاسبهٔ شمارش انکودر به دور در دقیقه و یک تمرین حلشده.
با مثال یک ربات دوچرخ، مسیر فرمان و برق موتور را در برد SparkFun دنبال میکنیم و میبینیم تغذیه، اتصالها، گرما و برنامه چه محدودیتهایی دارند.
از تابلوی کنار اتاق شروع میکنیم تا بفهمیم تصویر کاغذ الکترونیکی چطور میماند، چرا تغییر آن برق میخواهد و مصرف کل دستگاه چگونه حساب میشود.
زندگینامه جک گنسل بر پایه مصاحبههای ۲۰۱۲ و ۲۰۱۳: ابزار ICE، عیبیابی، مستندسازی و روش کار؛ با تفکیک گفتههای او از تحلیل تحریریه.
چگونه مهندس امبدد شویم؟ قسمت اول مسیر ۲۰۰ قسمتی: تفکر مهندسی، تعریف نیاز، آزمونپذیری، استفاده از AI و تمرین پایشگر اتاق.
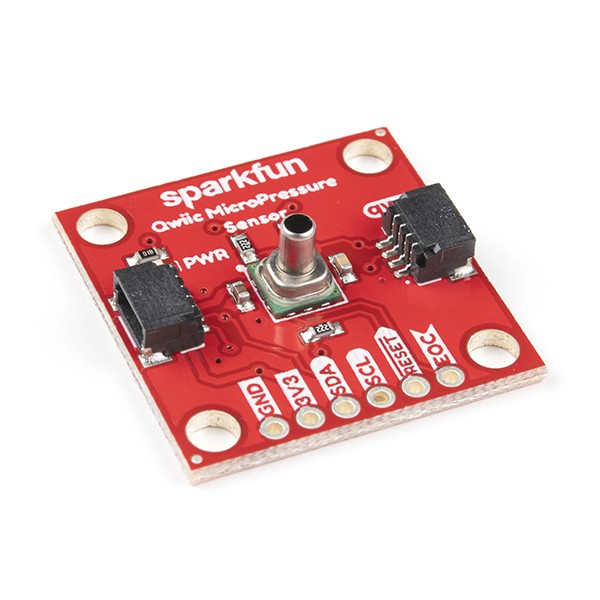
بررسی مدار و PCB برد SEN-16476 با حسگر MPRLS0025PA00001A؛ فشار مطلق، تغذیهٔ ۳٫۳ ولت، تبدیل داده و پیشنهاد مهلت خواندن.
با مثال چراغ، ماندن برنامه، ذخیرهٔ تنظیمات و دادهٔ موقت را جدا کنید؛ همراه با خواندن و پاککردن Flash، نقش MRAM و محاسبهٔ ظرفیت حافظه.
بررسی سختافزار Qwiic Twist از SparkFun در نسخهٔ ثابت GitHub: تغذیه، پایهها، پولآپ I2C، PCB، رجیسترها و پیشنهادهای قابل آزمون برای firmware.
MIMO و آرایهٔ فازی را با اختلاف فاز دو گیرنده و آرایهٔ مجازی هشتمکانی بفهمید؛ همراه با مثال زاویه و محدودیتهای واقعی.
رادار پالسی، پهنای باند UWB و فاصلهسنجی دو دستگاه چه فرقی دارند؟ زمان پرواز، تفکیک و ابهام را با مثال ساده حساب کنید.
FSK و PMCW چگونه از فرکانس و کد فاز برای فاصلهسنجی استفاده میکنند؟ مثال عددی، همبستگی ساده و ابهام فاصله را بشناسید.
چیرپ FMCW چگونه فاصله را به فرکانس ضربان تبدیل میکند؟ مثال سهمتری، تفکیک فاصله، FFT و محدودیتهای سرعت را قدمبهقدم بررسی میکنیم.
اثر داپلر و رادار CW را با مثال راهرفتن بفهمید؛ همراه با محاسبهٔ سرعت شعاعی، محدودیت فاصله و تفاوت حرکت با حضور.
رادار چگونه فاصله، سرعت و جهت را میفهمد؟ با یک مثال سهمتری، تفاوت CW، FMCW، داپلر، UWB و MIMO را از پایه بشناسید.
مسیر تصویر تا نقاط بدن و تصمیم برنامه را با مثال مچ و شانه بررسی میکنیم؛ همراه با محاسبه، مدیریت نقطهٔ گمشده و تمرین آفلاین.
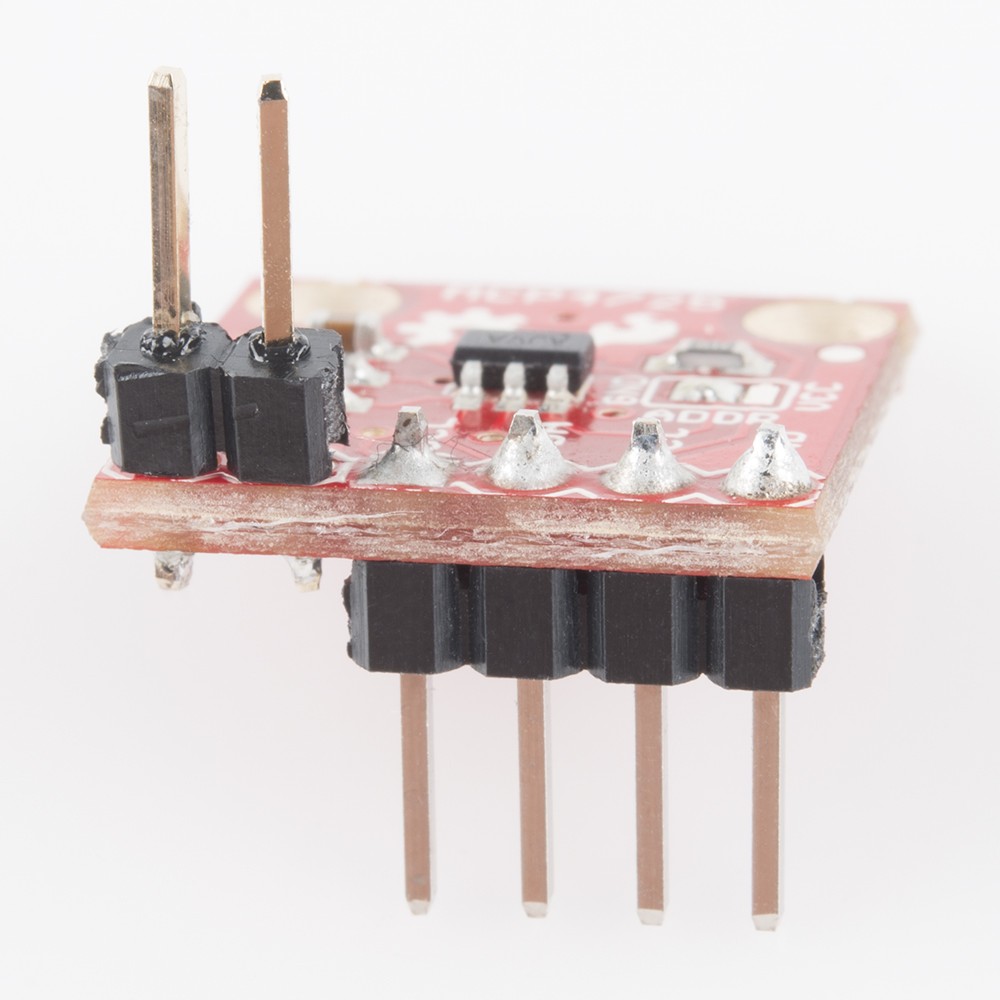
بررسی سختافزاری SparkFun MCP4725 نسخه ۱۴: پایهها، جامپر آدرس، پولآپ I2C، دقت ولتاژ، EEPROM و پیشنهادهای مشخص برای تغذیه و فیلتر خروجی.
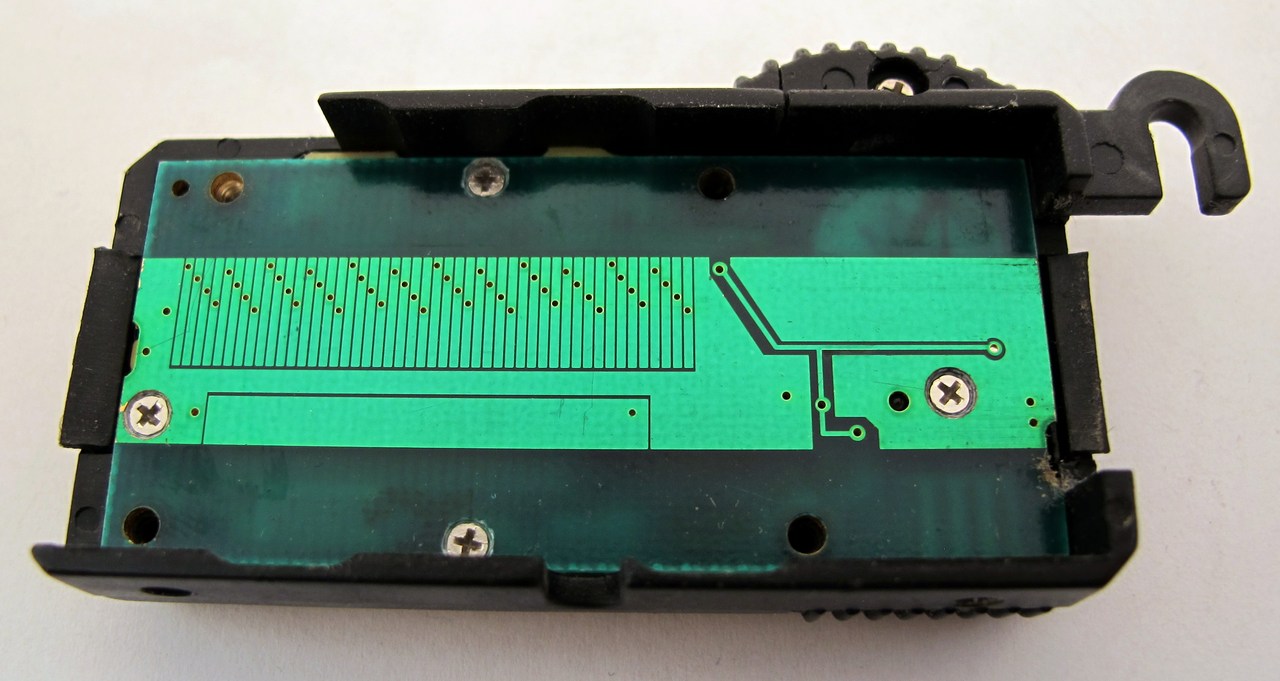
یک کشویی پس از ۴۰ شمارش جلو و ۳ شمارش عقب کجاست؟ نقش مرجع، تفاوت انکودر افزایشی و مطلق و حس کردن موقعیت با روش خازنی را بررسی میکنیم.
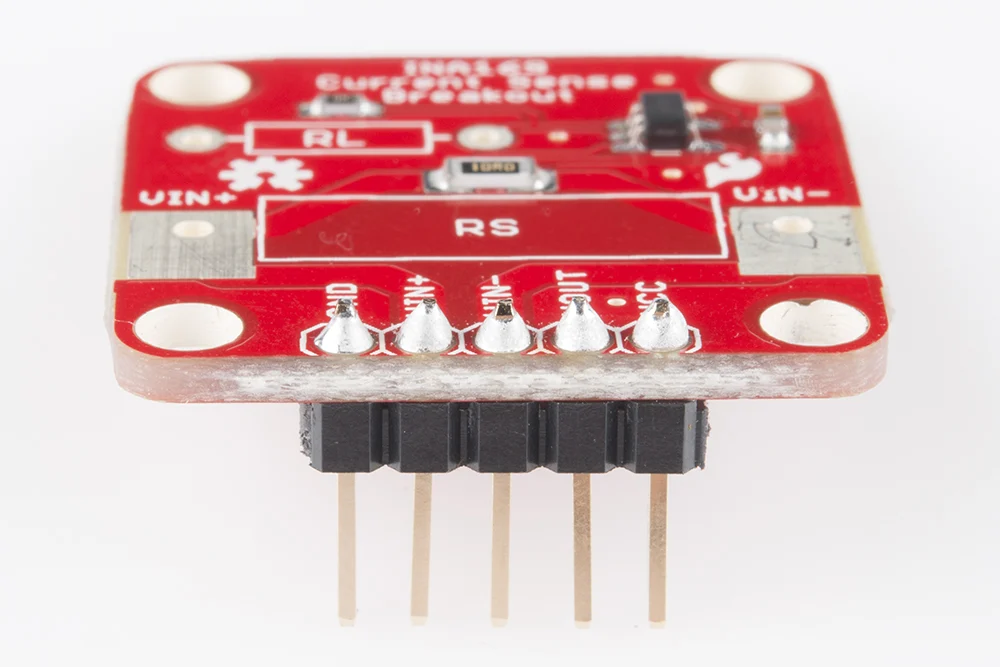
تحلیل سختافزاری SparkFun SEN-12040 با INA169: مسیر جریان، مقاومت شانت، افت تغذیه، کد Arduino و پیشنهادهای قابل سنجش برای بهبود اندازهگیری.
مسیر یک چراغ ۵ ولتی را از شماتیک تا فوتپرینت، چیدمان PCB و فایل ساخت دنبال کنید؛ با محاسبهٔ مقاومت و یک خطا که ممکن است DRC آن را نگیرد.
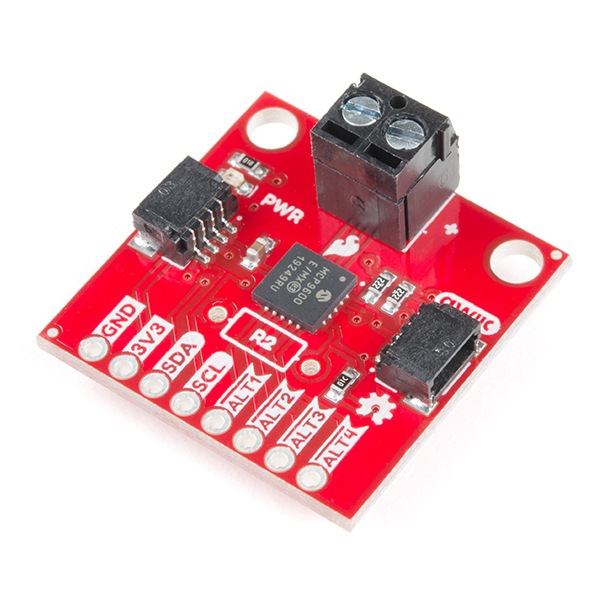
تحلیل سختافزاری برد SEN-16295 با MCP9600: جبران اتصال سرد، شماتیک، تغذیه، I2C، چیدمان حرارتی و پیشنهادهای مشخص برای حفاظت و تشخیص خطا.
یک دستگاه کوچک چطور فرمان SSH میگیرد؟ مسیر کابل تا برنامه و چراغ، تفاوت با رایانهٔ کامل و محدودیت حفاظت از ارتباط را با مثال روشن توضیح میدهیم.
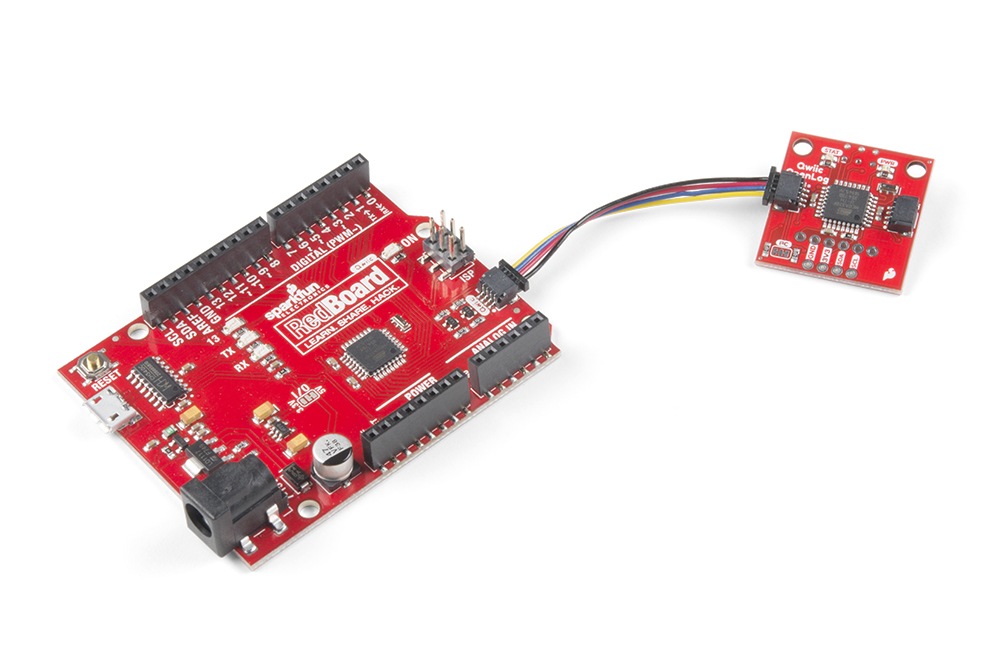
مسیر تغذیه، I²C، SPI و نوشتن فایل در Qwiic OpenLog را بررسی میکنیم؛ با محاسبهٔ حجم داده و پیشنهادهای مشخص برای خطای نوشتن و قطع برق.
برای عیبیابی LCD کنار موتور DC، افت تغذیه را از قلهٔ گذرا و خطای فرمان جدا کنید. نقش TVS، اسنابر و رابط I²C با یک مثال محاسبهٔ خازن روشن میشود.
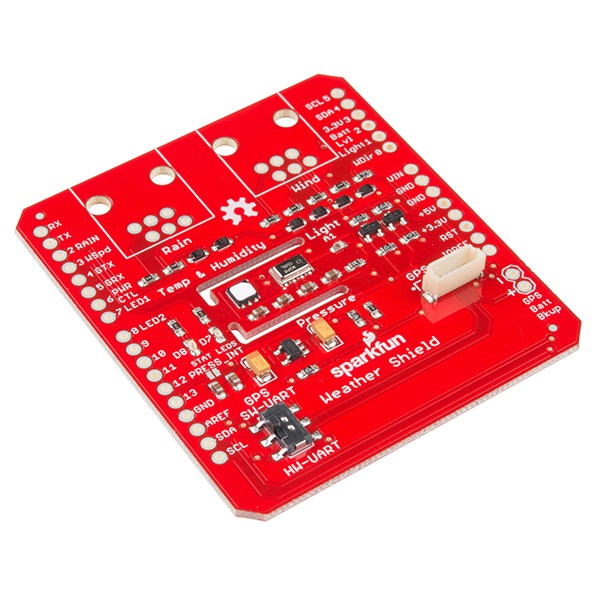
بررسی شماتیک، PCB و کد Weather Shield V1.2؛ مسیر تغذیه، Si7021، فشار و نور، مثال تبدیل داده و پیشنهادهای مشخص برای اندازهگیری مطمئنتر.
با مثال حرکت یکمتری جعبه، تفاوت شبیهسازی، کنترل و یادگیری ربات را ببینید؛ خطای حسگر و تأخیر توقف میتوانند نتیجهٔ واقعی را تغییر دهند.
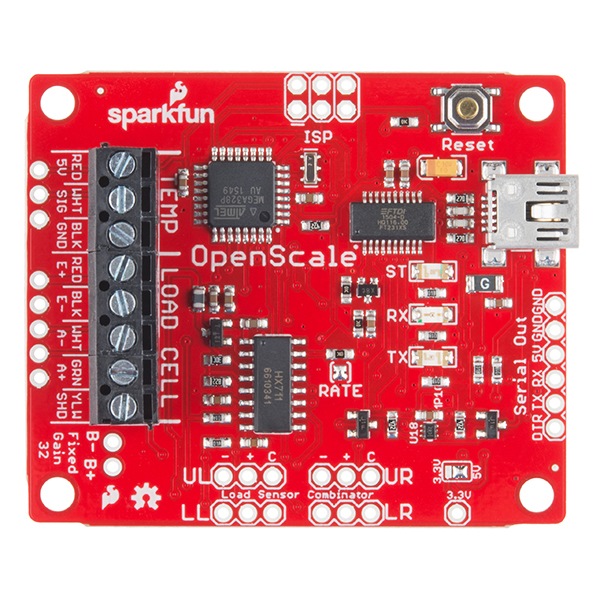
شماتیک و کد OpenScale چگونه کار میکنند؟ تغذیهٔ لودسل، فیلتر ورودی HX711، کالیبراسیون و نکات قابل اصلاح این پروژهٔ متنباز را بررسی میکنیم.
تفاوت شناسه و اثبات هویت دستگاه، نقش کلید خصوصی و TPM و علت رد پاسخ تکراری را با مثال آبیاری و تمرین اختیاری Python بررسی میکنیم.
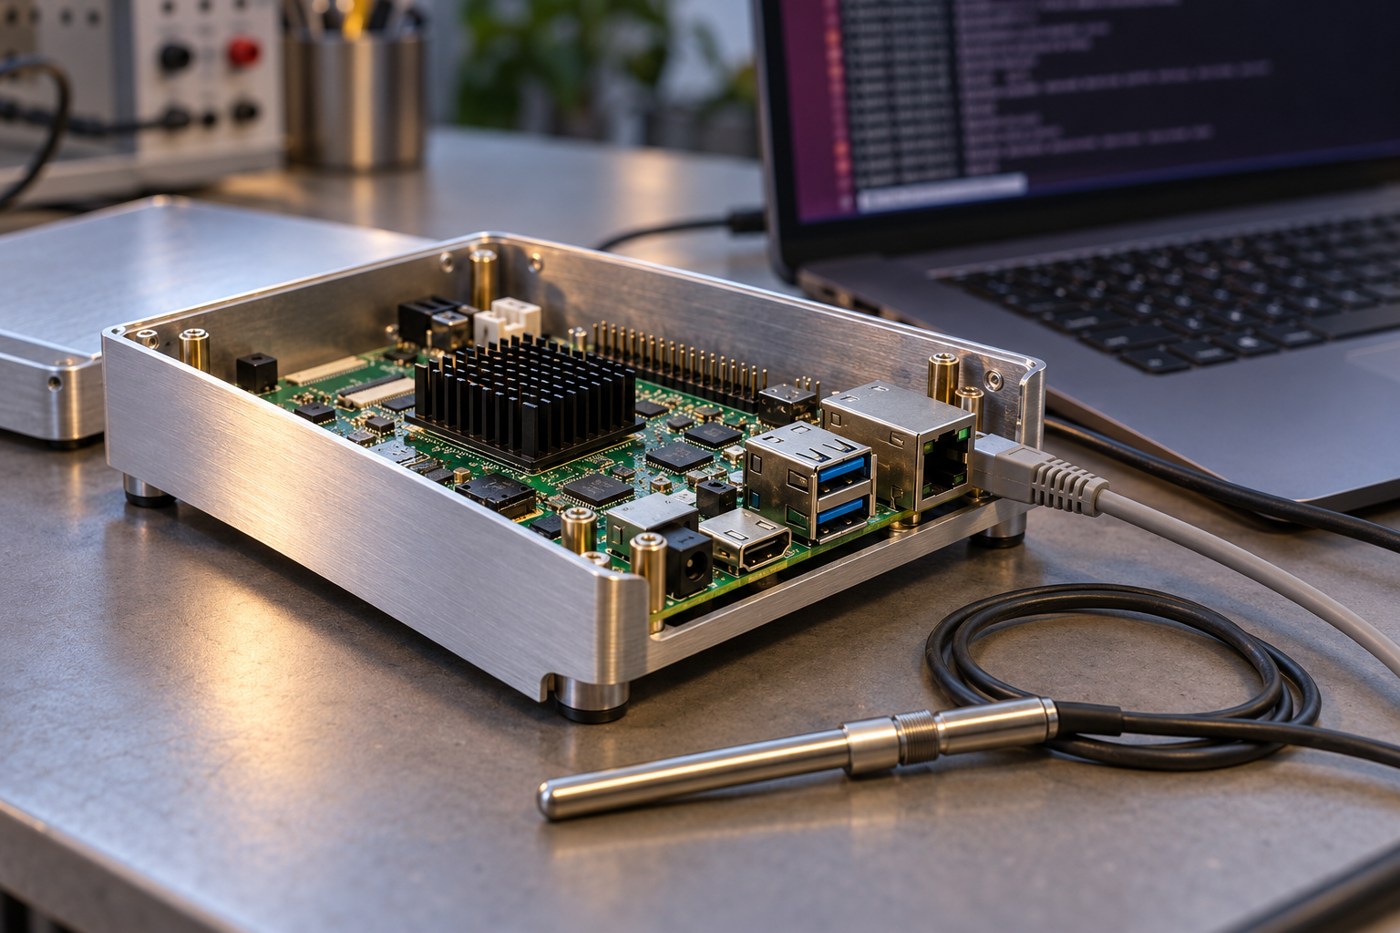
برنامه برای خواندن دما از هستهٔ لینوکس داده میخواهد و درایور با حسگر ارتباط میگیرد. مثال دماسنج، محلهای احتمالی قطع این مسیر را نشان میدهد.
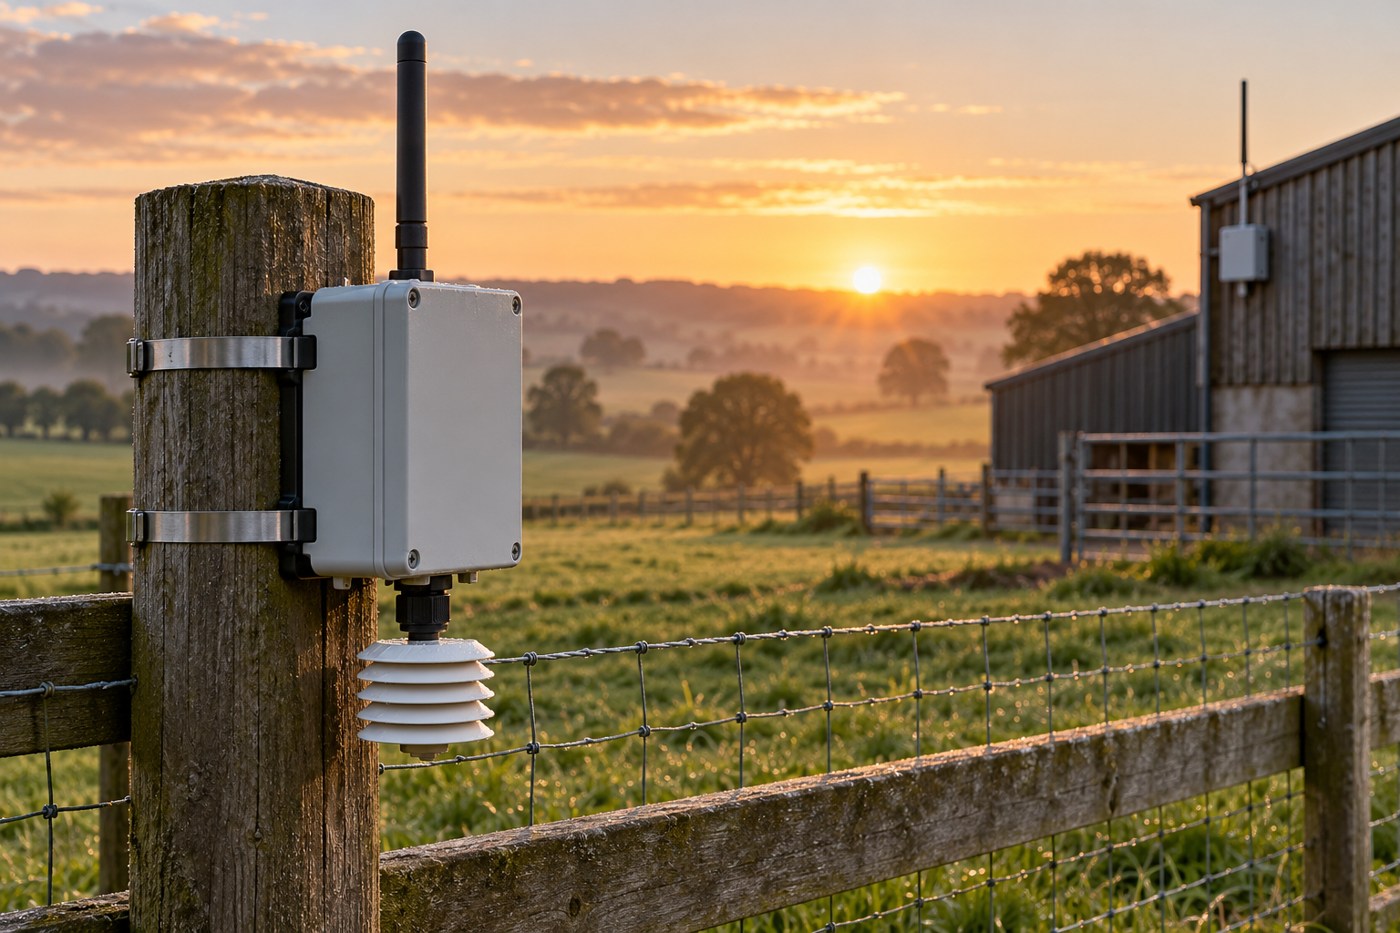
در LoRaWAN، پیام دستگاه از درگاه به سرور میرسد. مثال مزرعه، نقش هر بخش و علت منتظرماندن فرمان برگشتی در دستگاه Class A را نشان میدهد.
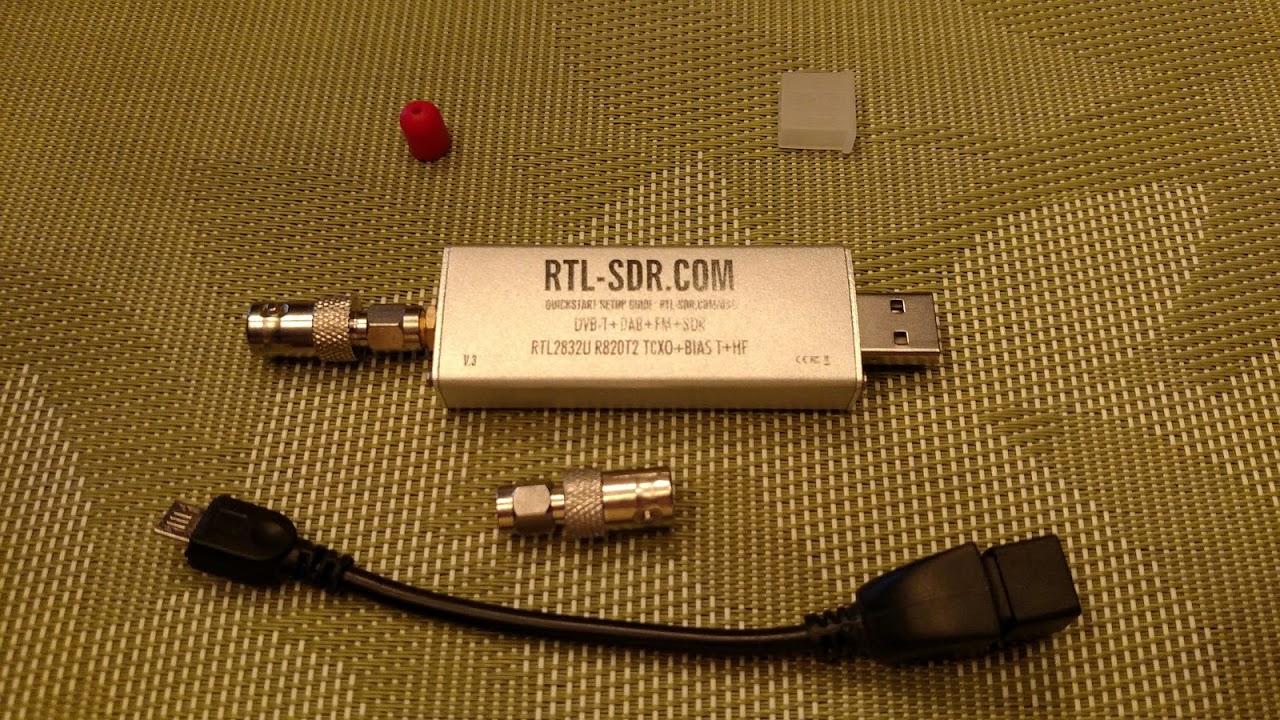
در SDR، نرمافزار بخشی از دریافت رادیو را انجام میدهد. مثال I/Q نشان میدهد هر جفت عدد چگونه دامنه و فاز را نسبت به مرجع گیرنده حفظ میکند.
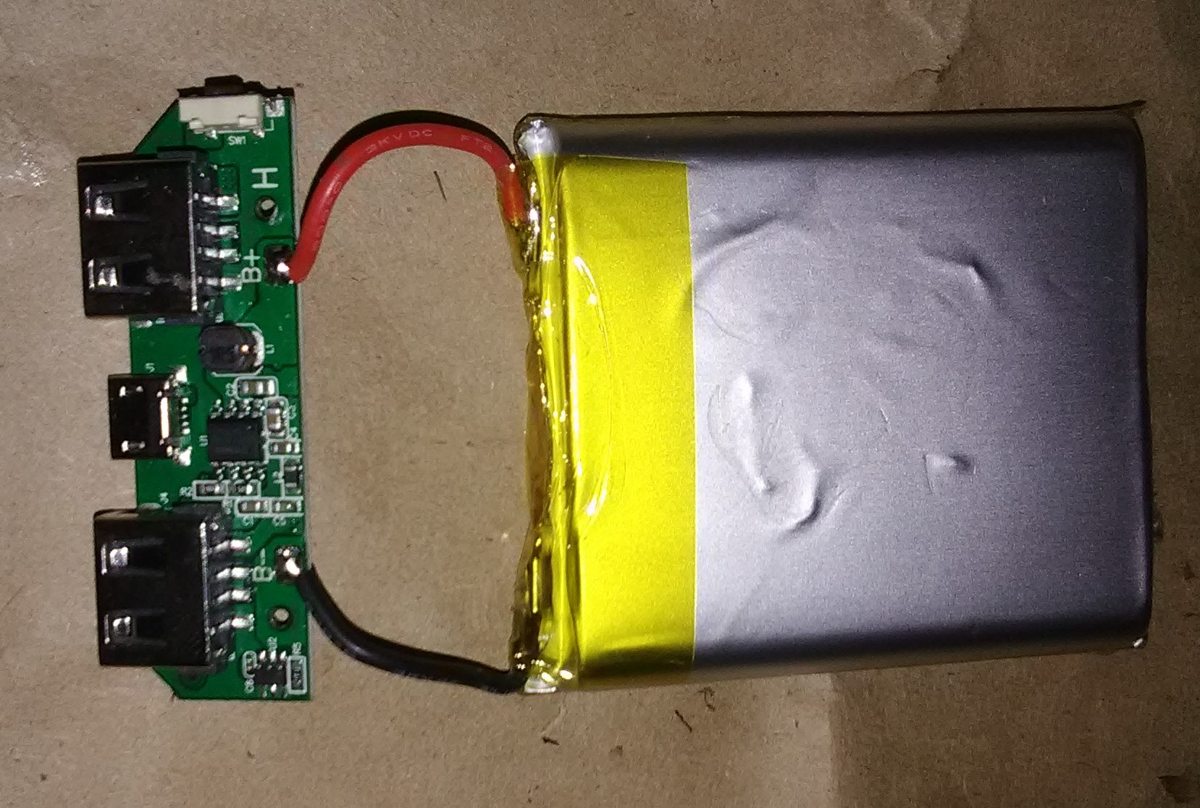
ظرفیت نوشتهشده روی پاوربانک با ظرفیت خروجی USB یکسان نیست. تبدیل mAh به Wh نشان میدهد ولتاژ و تلفات چگونه بر تعداد شارژ گوشی اثر میگذارند.
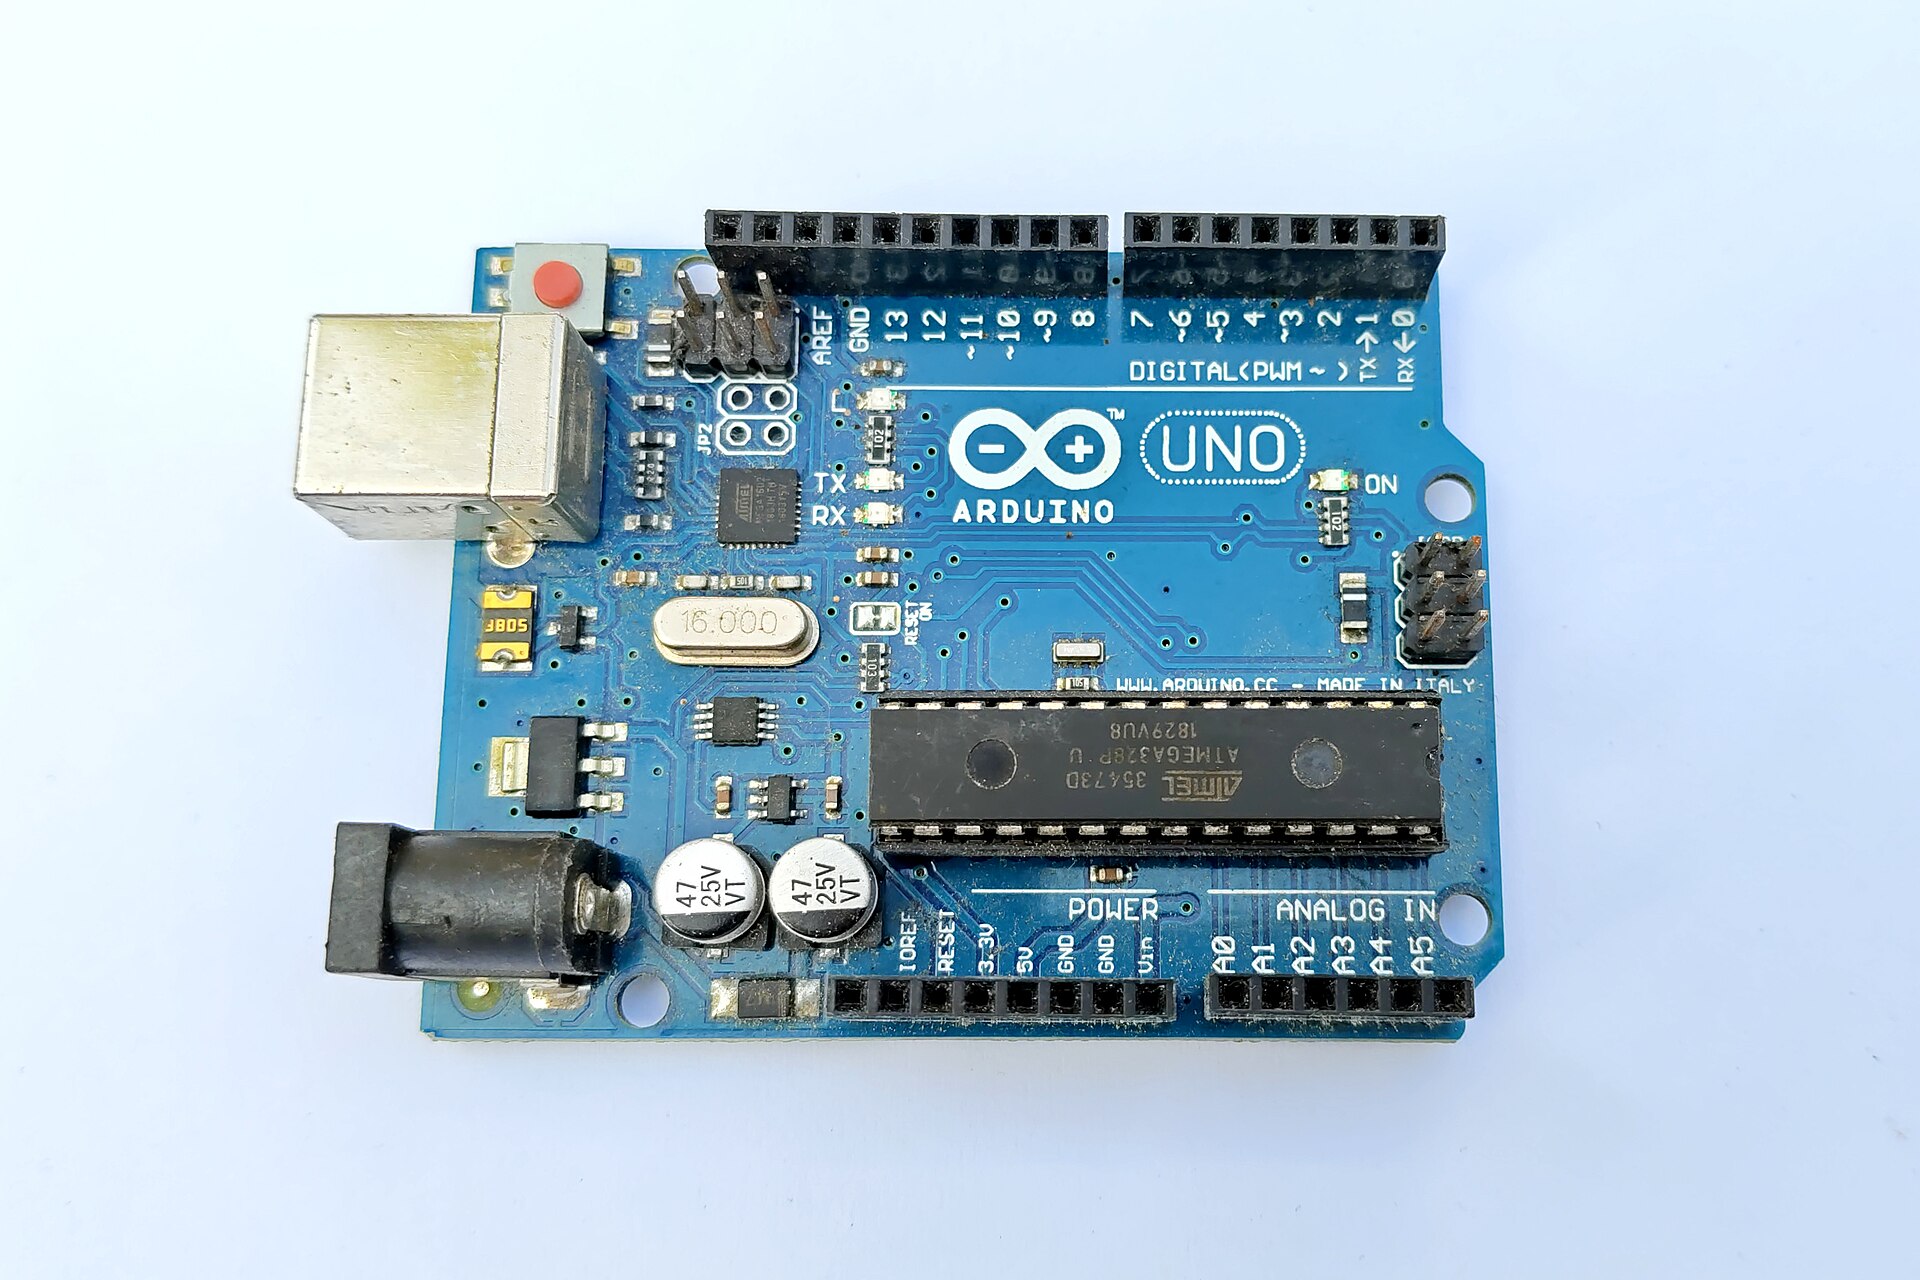
با INPUT_PULLUP میتوان کلید را بین ورودی Uno و زمین بست. ماشین حالت، جهش کنتاکت و فشردهماندن کلید را از یک فشار معتبر جدا میکند.
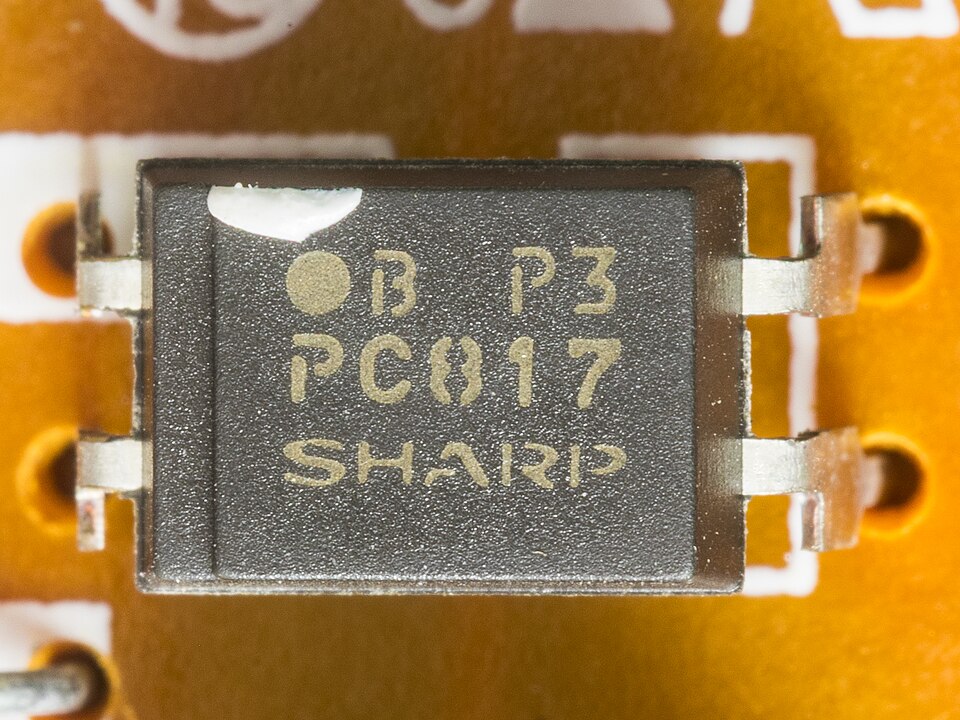
در PC817، جریان LED ورودی بر جریان خروجی اثر میگذارد. محاسبهٔ مقاومت و پولآپ به CTR، شرایط آزمون دیتاشیت و سرعت مورد نیاز وابسته است.
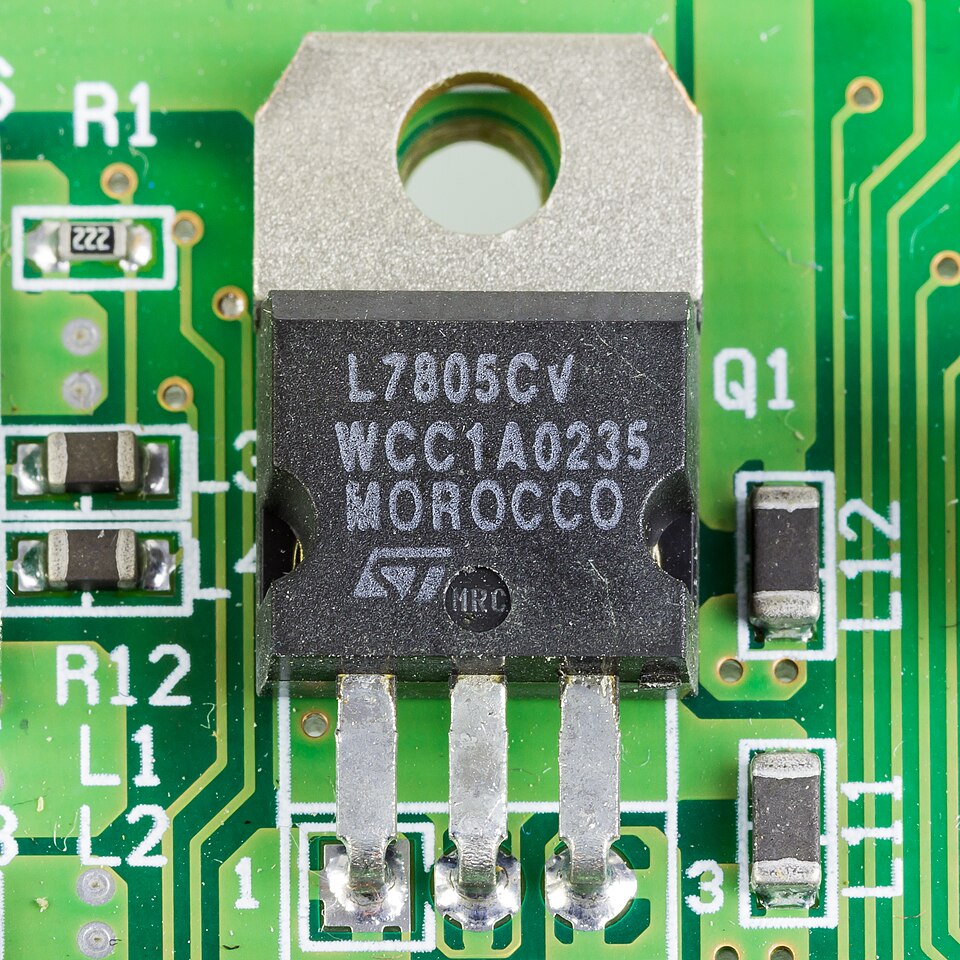
7805 هنگام تبدیل ۱۲ ولت به ۵ ولت، بخشی از توان را به گرما تبدیل میکند. با محاسبهٔ اتلاف و مقاومت حرارتی میتوان نیاز به هیتسینک را برآورد کرد.
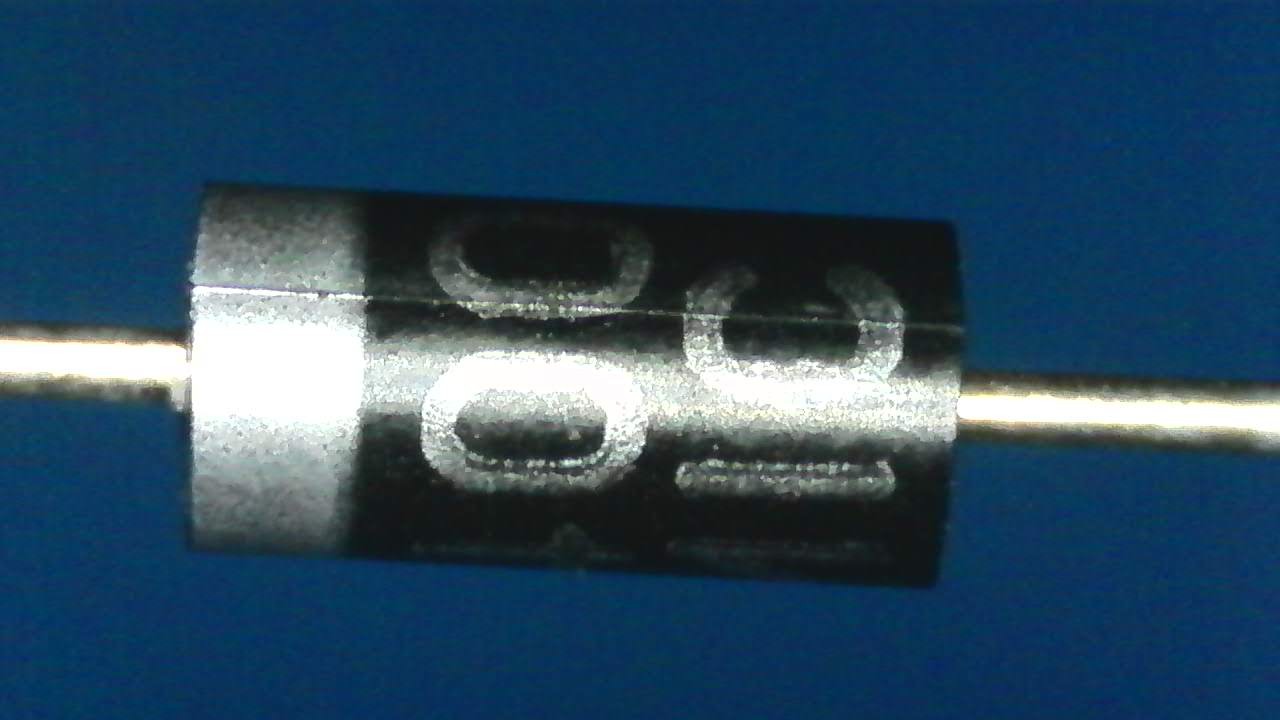
پس از قطع رله، جریان بوبین ناگهان صفر نمیشود. دیود هرزگرد برای این جریان مسیر فراهم میکند؛ جهت نصب و محدودیت انتخاب 1N4007 را بررسی میکنیم.
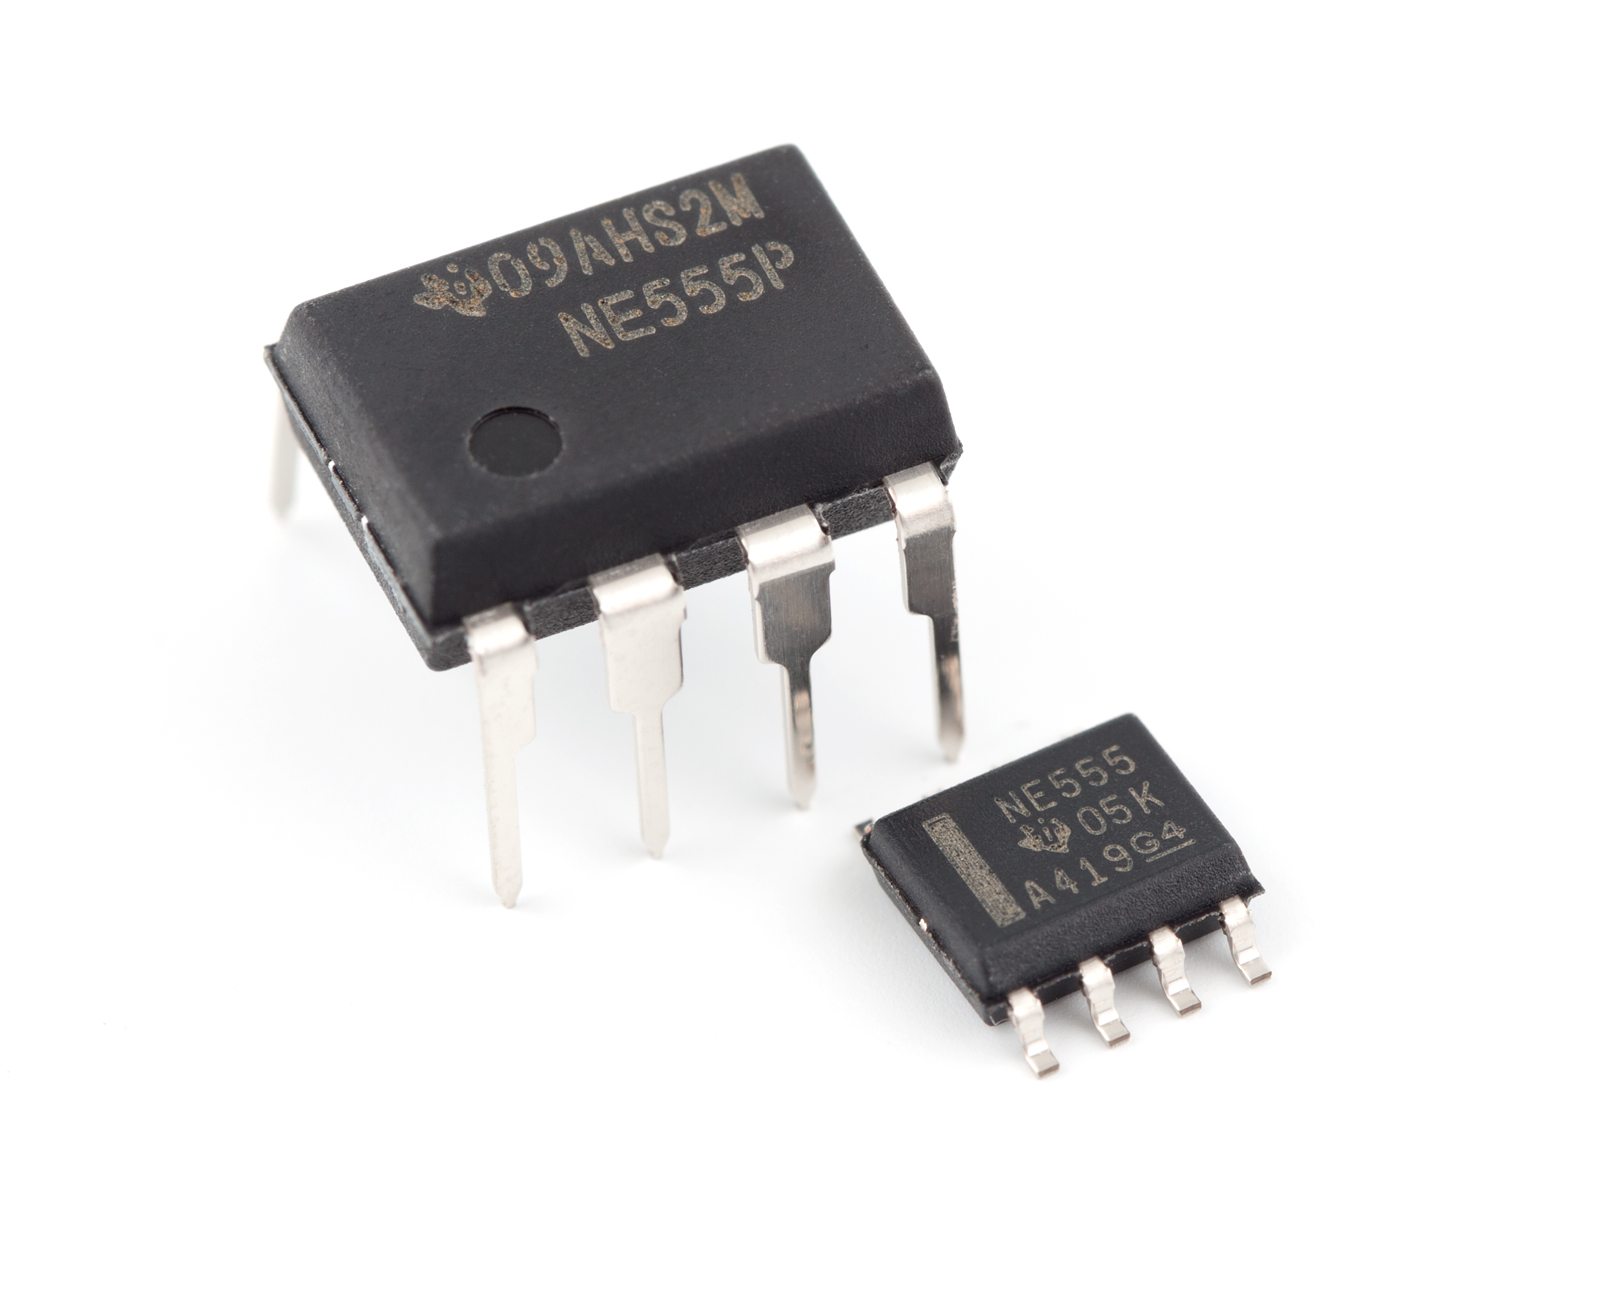
در مدار تکضرب NE555، مقاومت و خازن طول پالس خروجی را تعیین میکنند. یک مثال ۵ ولتی، محاسبهٔ زمان و اثر تلرانس قطعات را نشان میدهد.
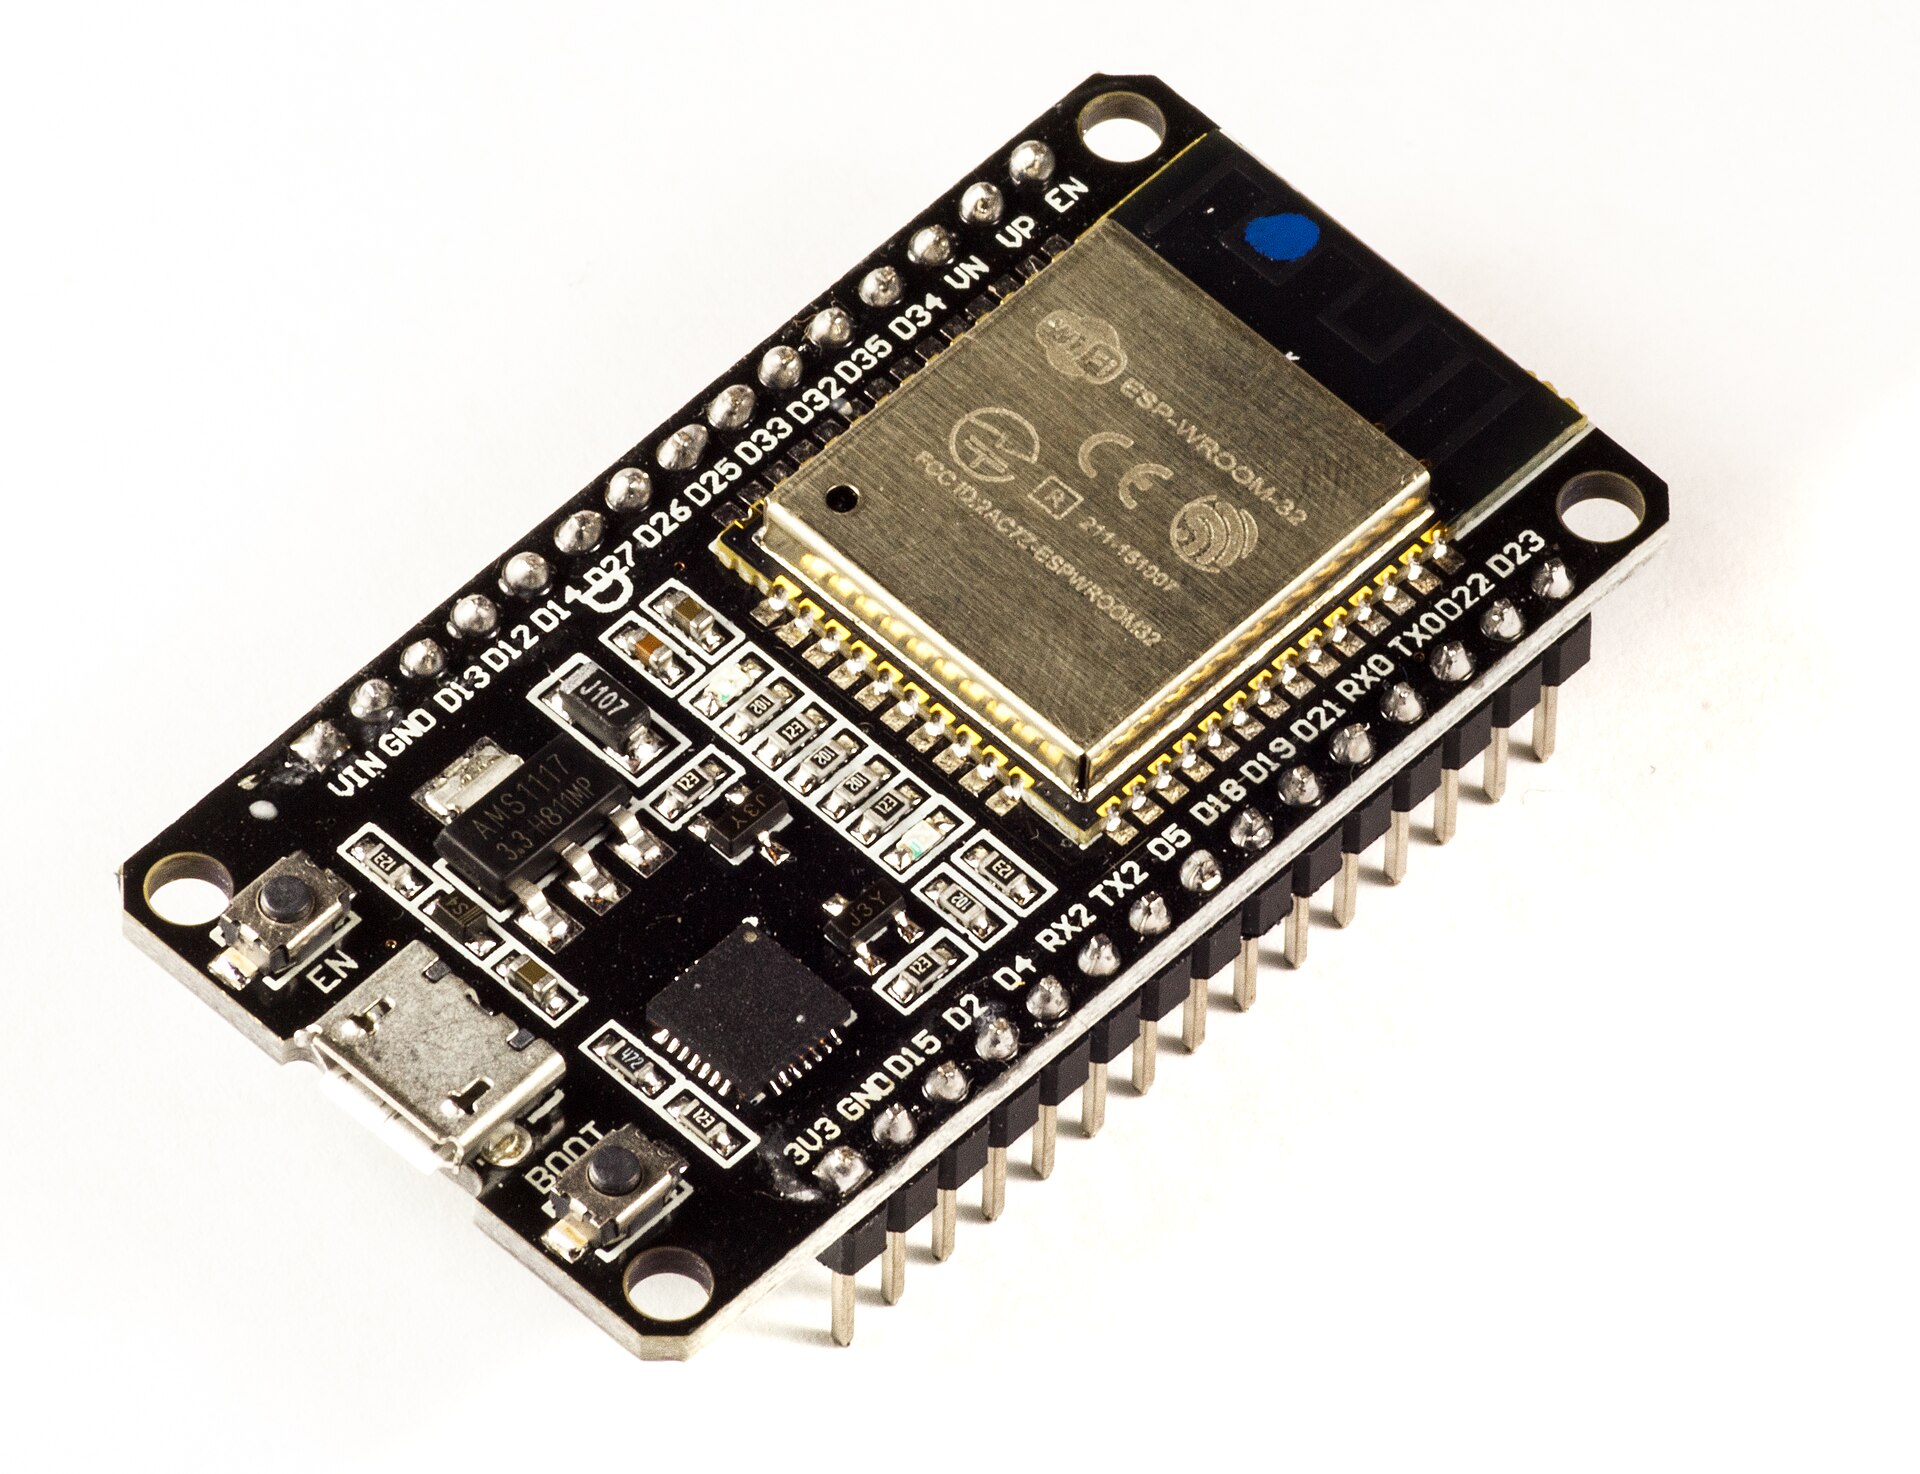
انتخاب بین ESP32 و STM32F103C8 به نیاز پروژه بستگی دارد. دو مثال نشان میدهند ارتباط بیسیم، تایمر، حافظه و مصرف را چگونه کنار هم بسنجیم.
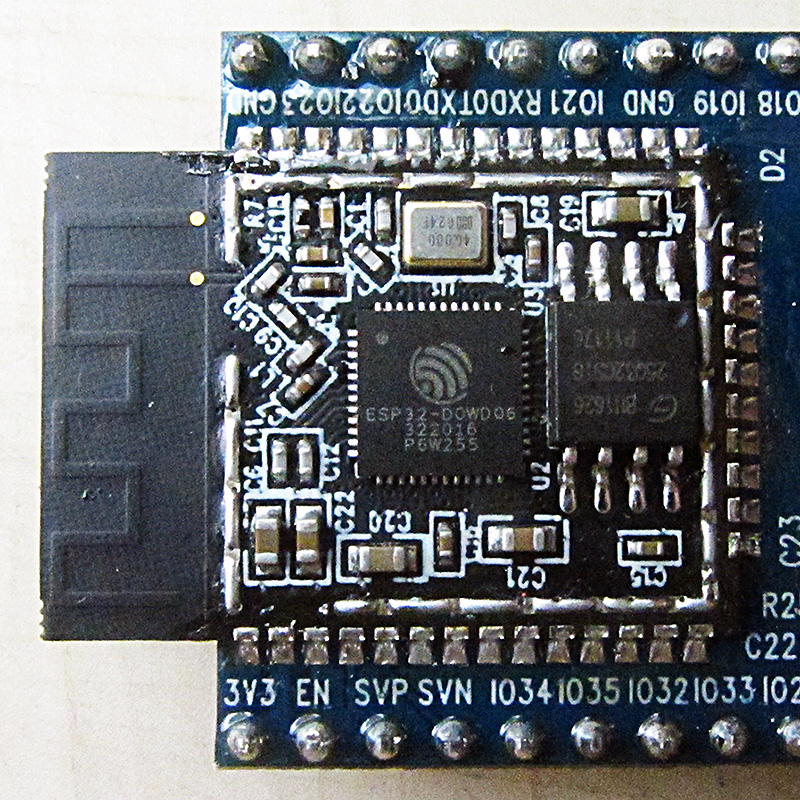
وجود رگولاتور روی ماژول، ایمنبودن ورودیهای ESP32 در برابر ۵ ولت را ثابت نمیکند. انتخاب مدار تبدیل سطح به جهت و نوع سیگنال بستگی دارد.
ریست ESP32 هنگام روشنشدن Wi-Fi یا یک بار، میتواند از افت تغذیه باشد. بررسی کابل، منبع و رگولاتور کمک میکند این مشکل را از خطای برنامه جدا کنیم.
در PWM، فرکانس تعداد تکرار پالس و Duty Cycle سهم زمان روشن را تعیین میکند. مثال LED و فیلتر RC تفاوت پالس با ولتاژ آنالوگ را نشان میدهد.
حداکثر مطلق دیتاشیت، شرایط مناسب کار قطعه نیست. با جداکردن حدود کاری، مقادیر تیپیک و مشخصات تضمینشده میتوان انتخاب دقیقتری داشت.
یک حلقهٔ Uno با مقایسهٔ زمان سپریشده، LED را تغییر میدهد و گزارش سریال مینویسد. مثال، رفتار هنگام سرریز millis و عقبافتادن کارها را هم توضیح میدهد.
I2C، SPI و UART در سیمبندی، زمانبندی و روش انتقال داده تفاوت دارند. انتخاب رابط برای یک سنسور یا نمایشگر به نیاز و محدودیت همان دستگاه بستگی دارد.
میانگین متحرک، میانه و EMA به جهش نویزی و تغییر واقعی یکسان پاسخ نمیدهند. یک مثال عددی نشان میدهد کاهش نویز چه تأخیری ایجاد میکند.
وقتی ESP32 سنسور I2C را پیدا نمیکند، از تغذیه و سیمهای SDA و SCL شروع کنید. اسکن آدرس پس از بررسی سطح ولتاژ و پولآپ معنا پیدا میکند.
اختلاف دما یا رطوبت همیشه از خرابی سنسور نیست. گرمای برد، محفظه و محل نصب را باید پیش از تغییر کد با یک مرجع مناسب بررسی کرد.
رقمهای بیشتر روی نمایشگر به معنی دقت بیشتر نیست. یک مثال کالیبراسیون، تفاوت خطا، تکرارپذیری و رزولوشن را نشان میدهد.
خروجی آنالوگ و دیجیتال، مسیرهای متفاوتی تا برنامه دارند. دنبالکردن این مسیر نشان میدهد ADC، سطح ولتاژ و اعتبار داده را کجا بررسی کنیم.
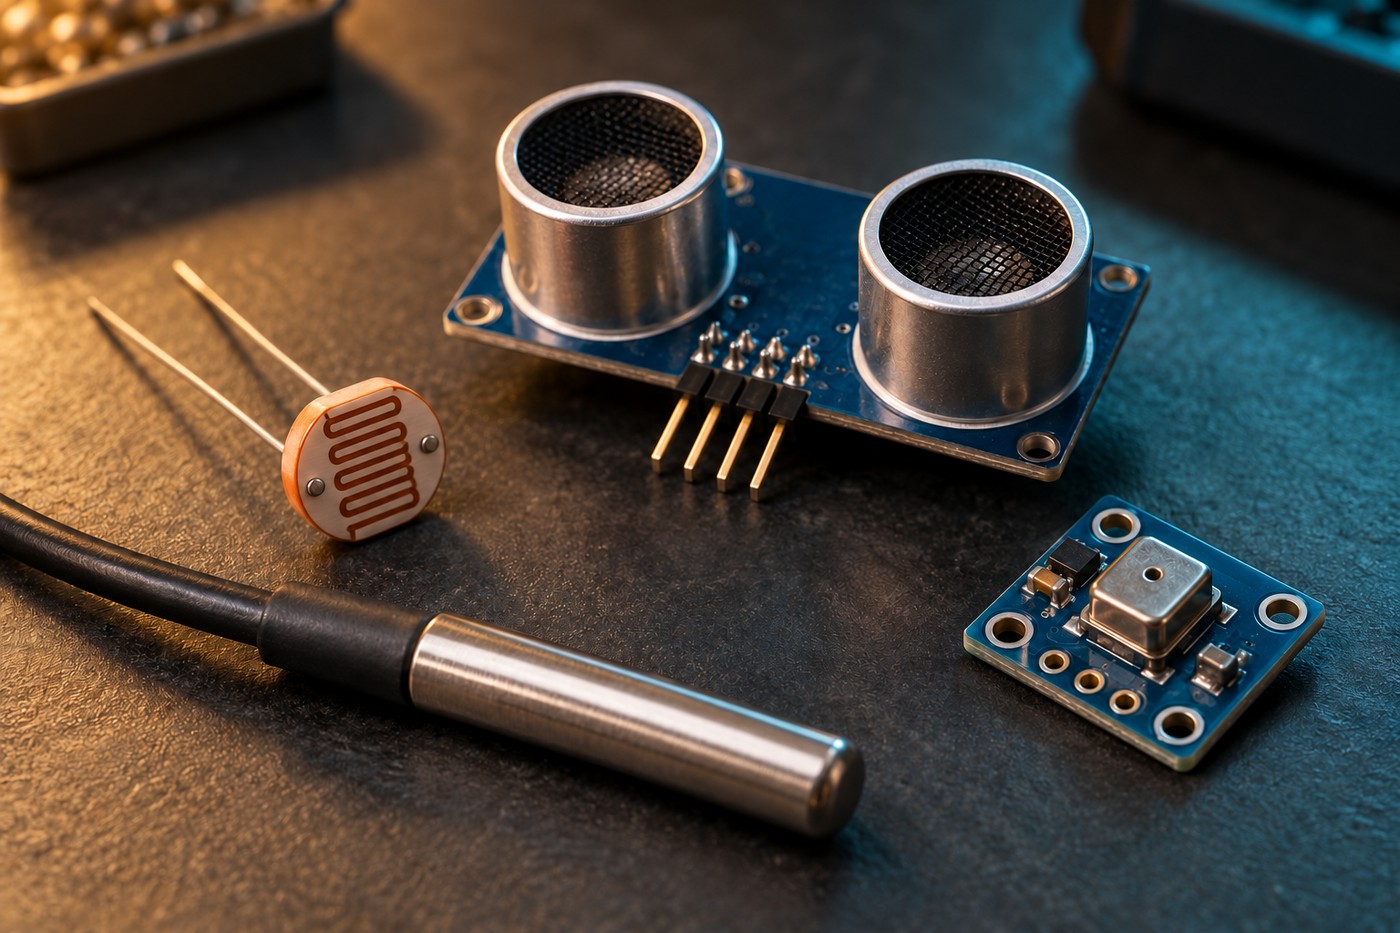
انتخاب سنسور از کمیتی که میخواهیم اندازه بگیریم شروع میشود. نوع خروجی، بازهٔ اندازهگیری و شرایط نصب باید با نیاز پروژه سازگار باشند.
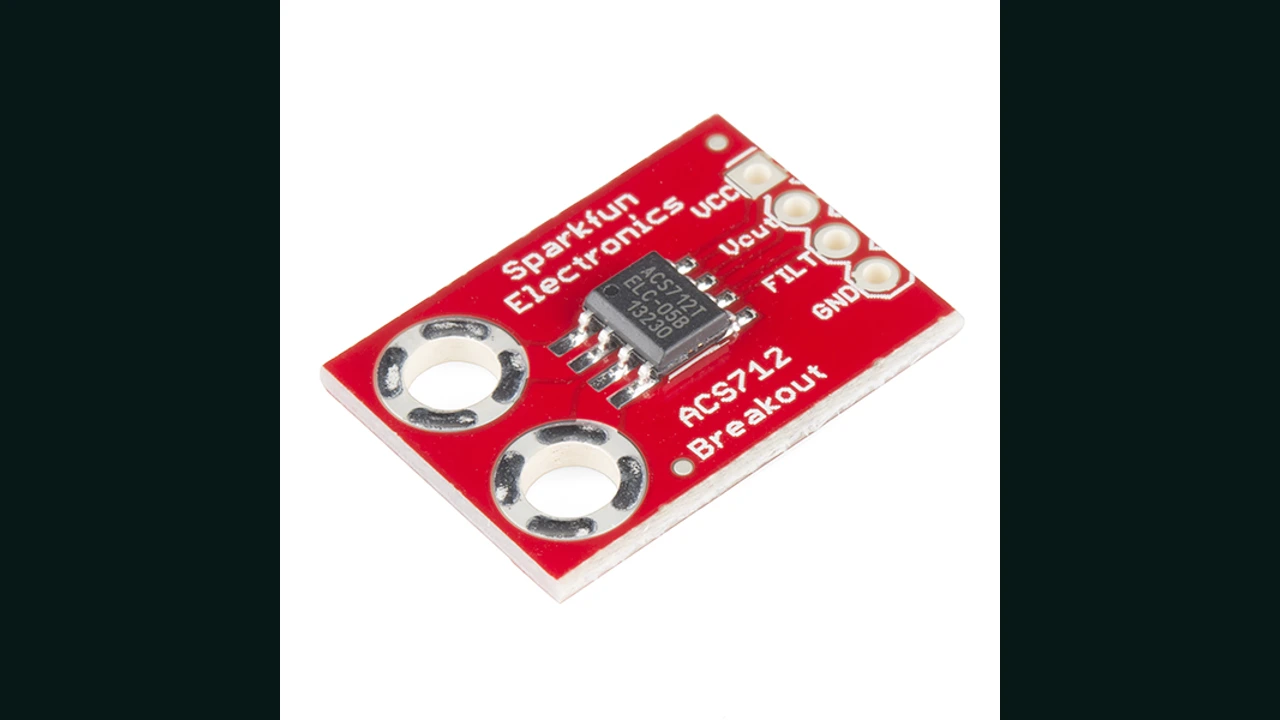
برای خواندن جریان DC با ACS712، ابتدا خروجیِ جریان صفر را مشخص کنید. مثال ESP32 و Uno نشان میدهد تغذیه، نویز و خطای ADC چه اثری دارند.
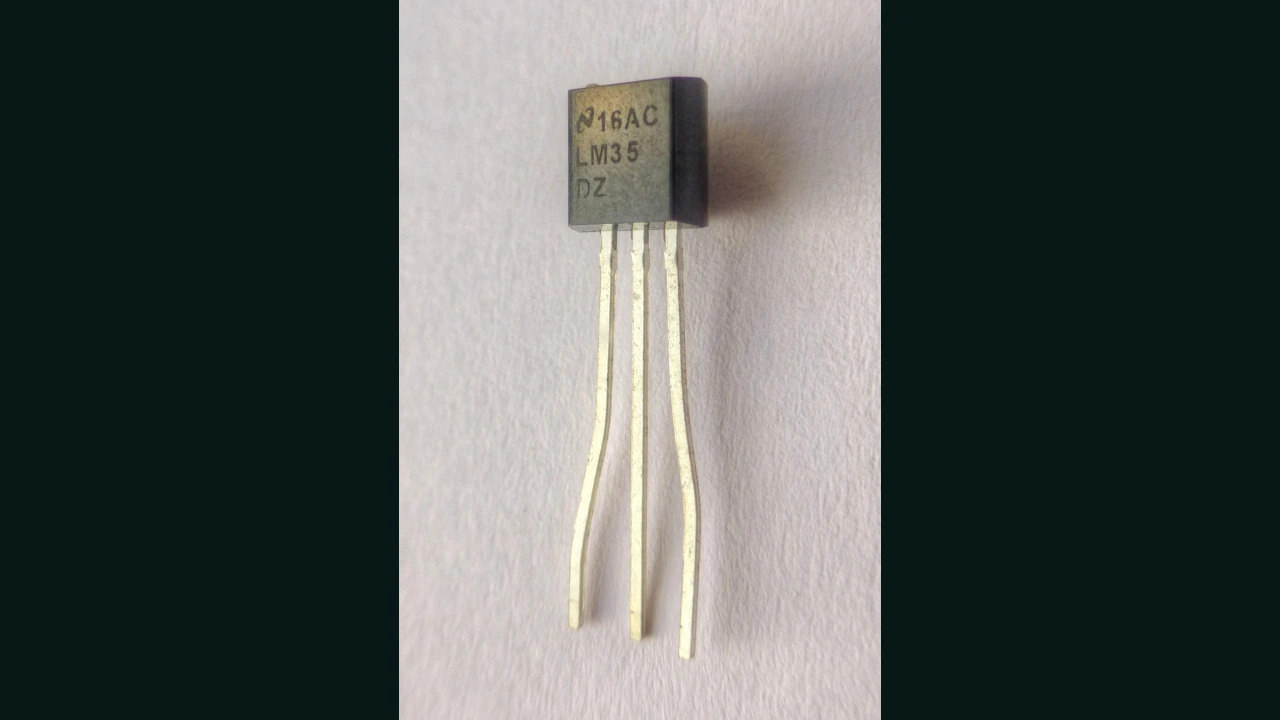
خروجی LM35 بهازای هر درجهٔ سلسیوس ۱۰ میلیولت تغییر میکند. دقت خواندن دما در ESP32 به تغذیه و اندازهگیری درست ولتاژ با ADC هم وابسته است.
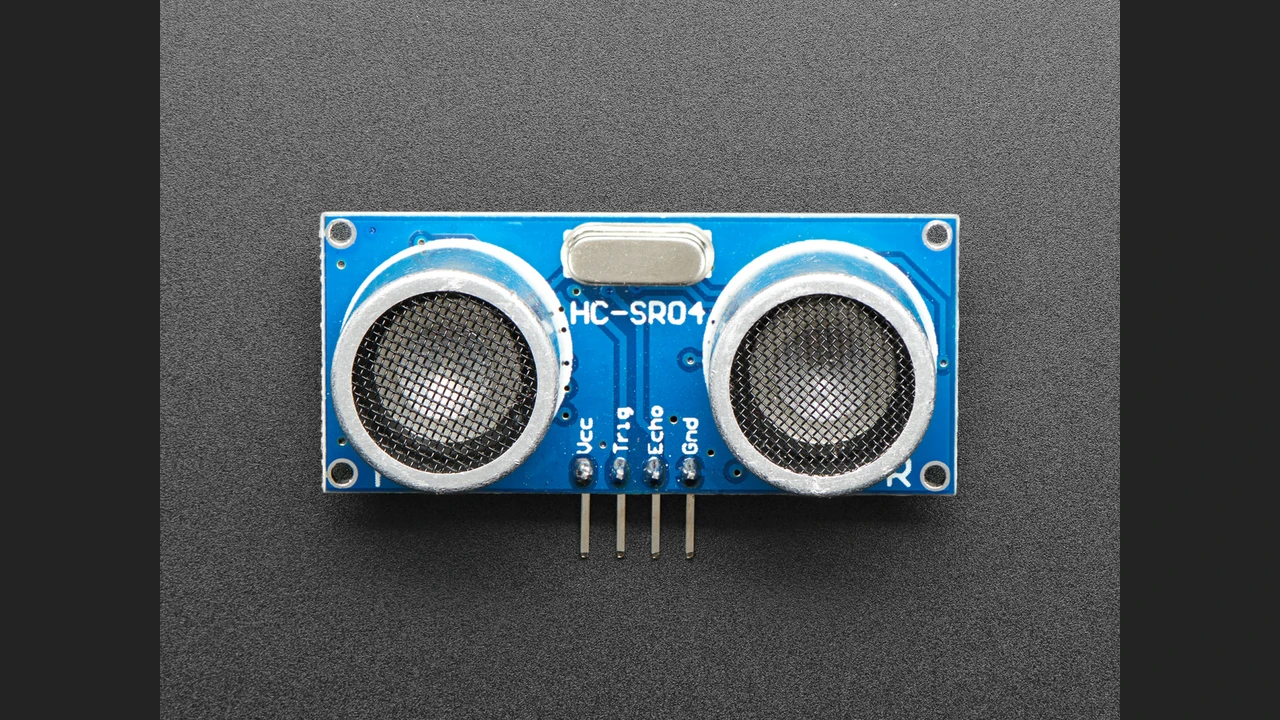
HC-SR04 فاصله را از زمان رفتوبرگشت صوت به دست میآورد. اتصال Echo به ESP32 به بررسی ولتاژ نیاز دارد و خواندن بدون مهلت میتواند برنامه را معطل کند.
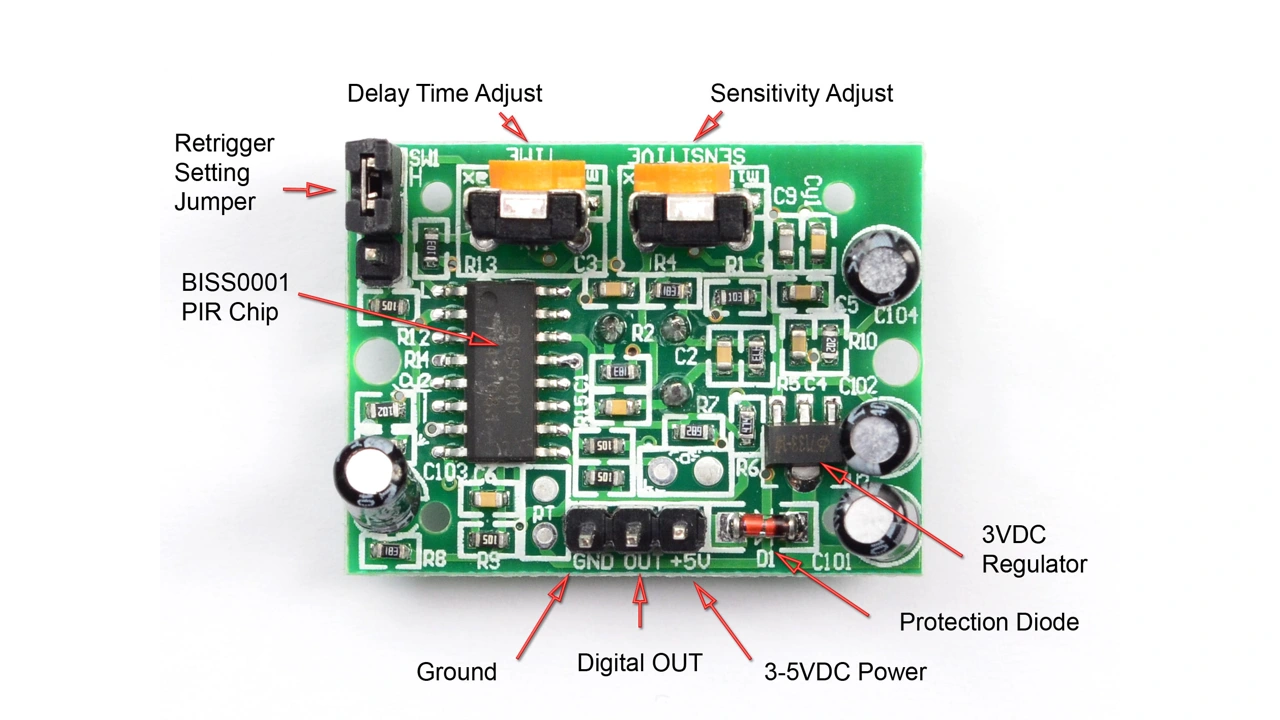
HC-SR501 تغییرات تابش فروسرخ را برای تشخیص حرکت به کار میگیرد. تنظیم جامپر، زمان گرمشدن و محل نصب به پیدا کردن علت تحریک کاذب کمک میکنند.
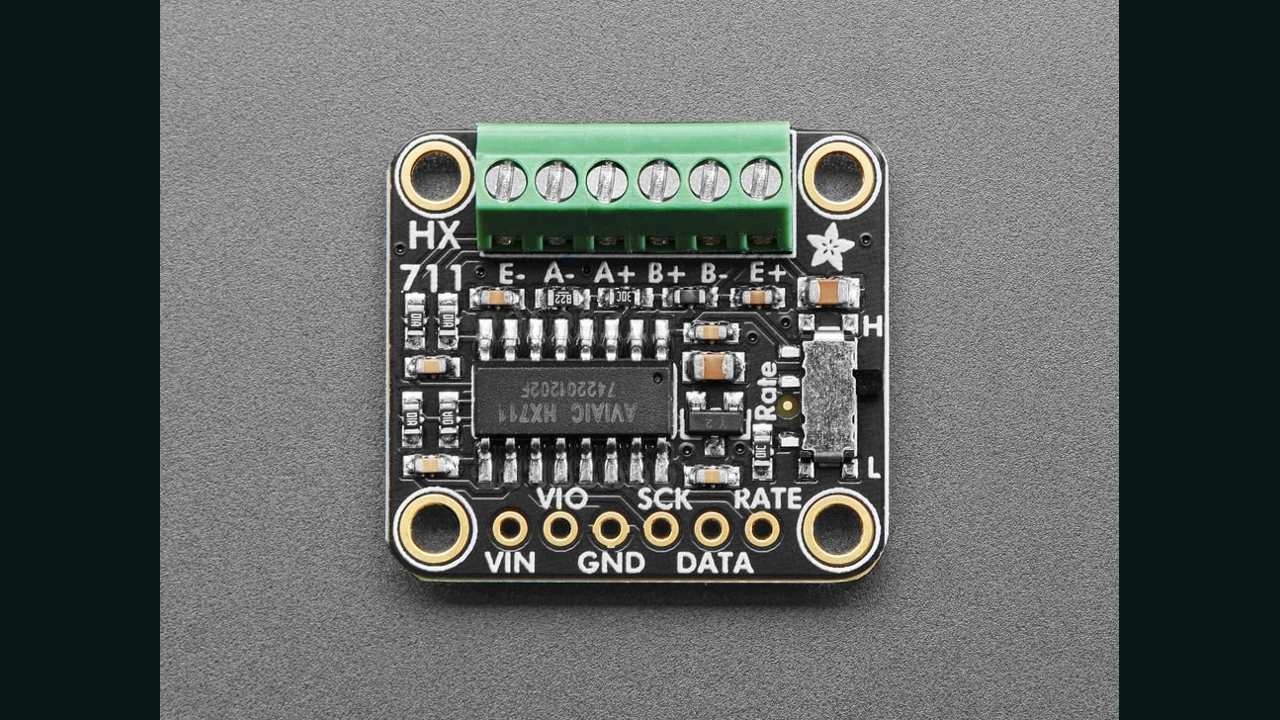
برای ساخت ترازو، عدد خام HX711 باید با جرم مرجع کالیبره شود. سیمکشی لودسل، نصب مکانیکی و نویز هرکدام میتوانند نتیجه را تغییر دهند.
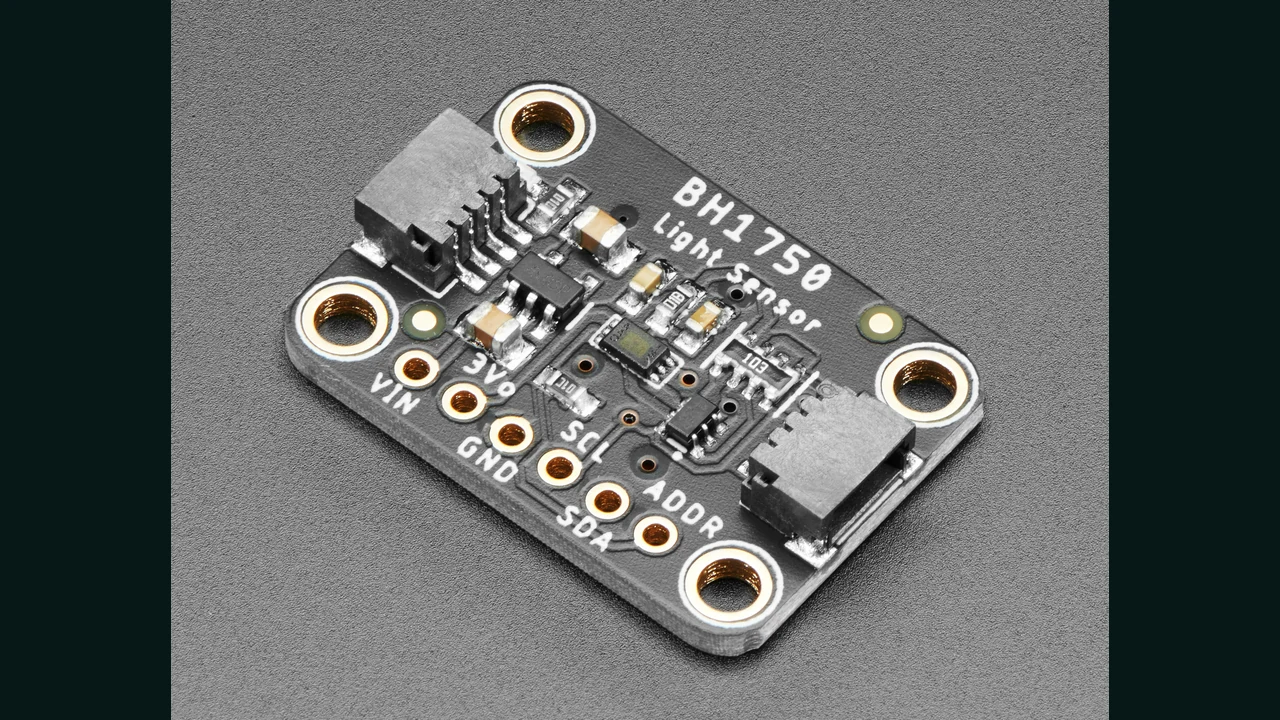
BH1750 روشنایی را بر حسب لوکس گزارش میکند. در اتصال به ESP32 و Arduino، حالت اندازهگیری و محل نصب روی نتیجه اثر میگذارند.
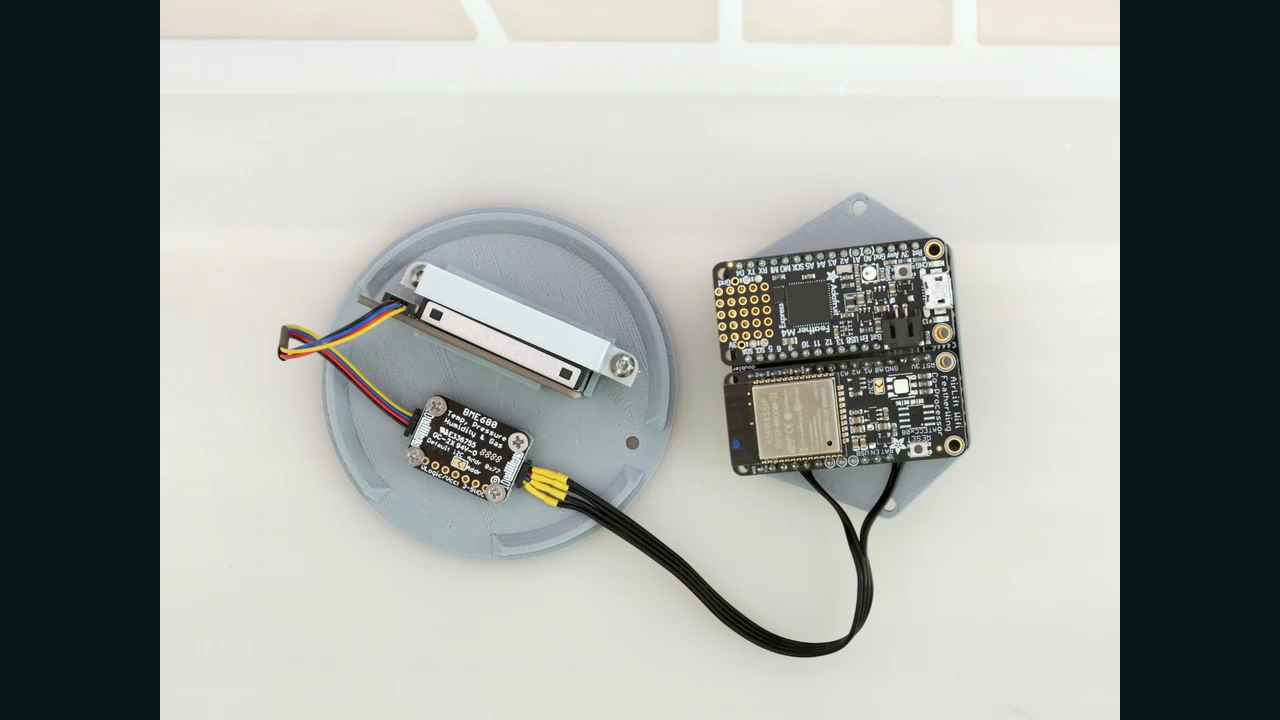
BME680 دما، رطوبت، فشار و مقاومت بخش حساس به گاز را میخواند. این مقاومت بهتنهایی نوع یا غلظت گاز و شاخص کیفیت هوا را مشخص نمیکند.
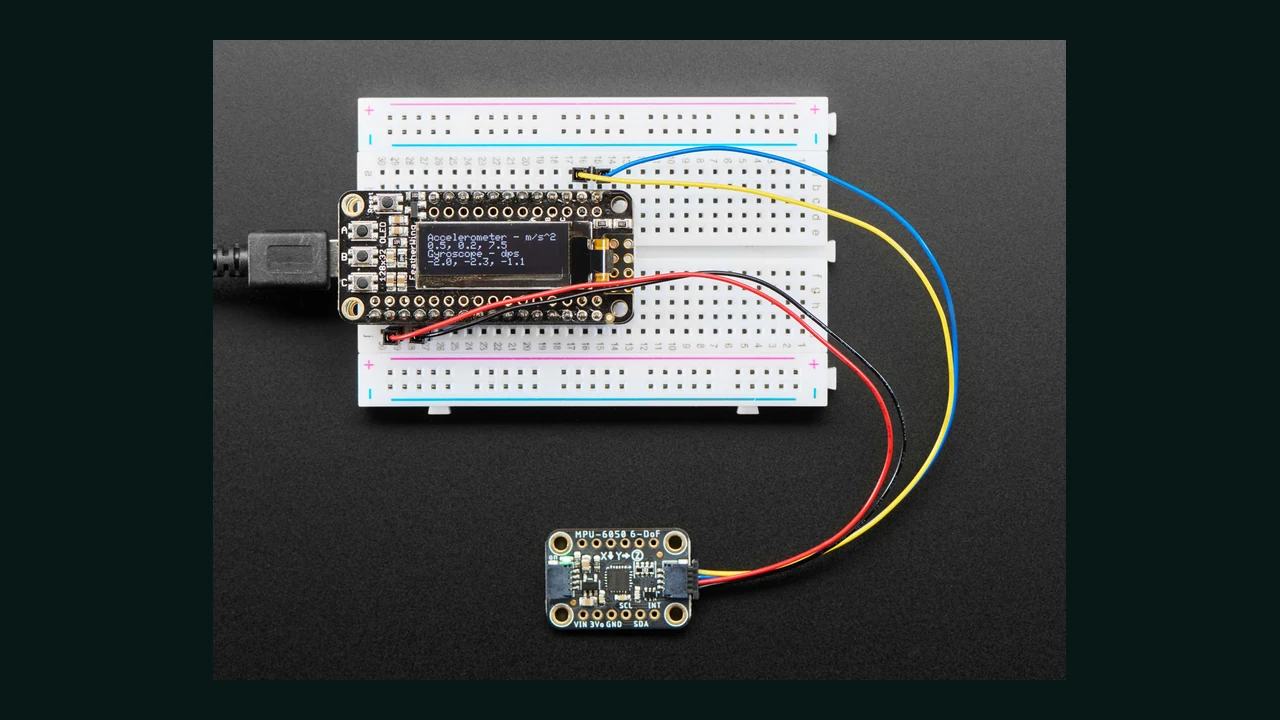
MPU6050 شتاب و سرعت چرخیدن را میسنجد. مثال ESP32 نشان میدهد چگونه خطای اولیه را در سکون تخمین بزنیم و چرا زاویه با گذشت زمان منحرف میشود.
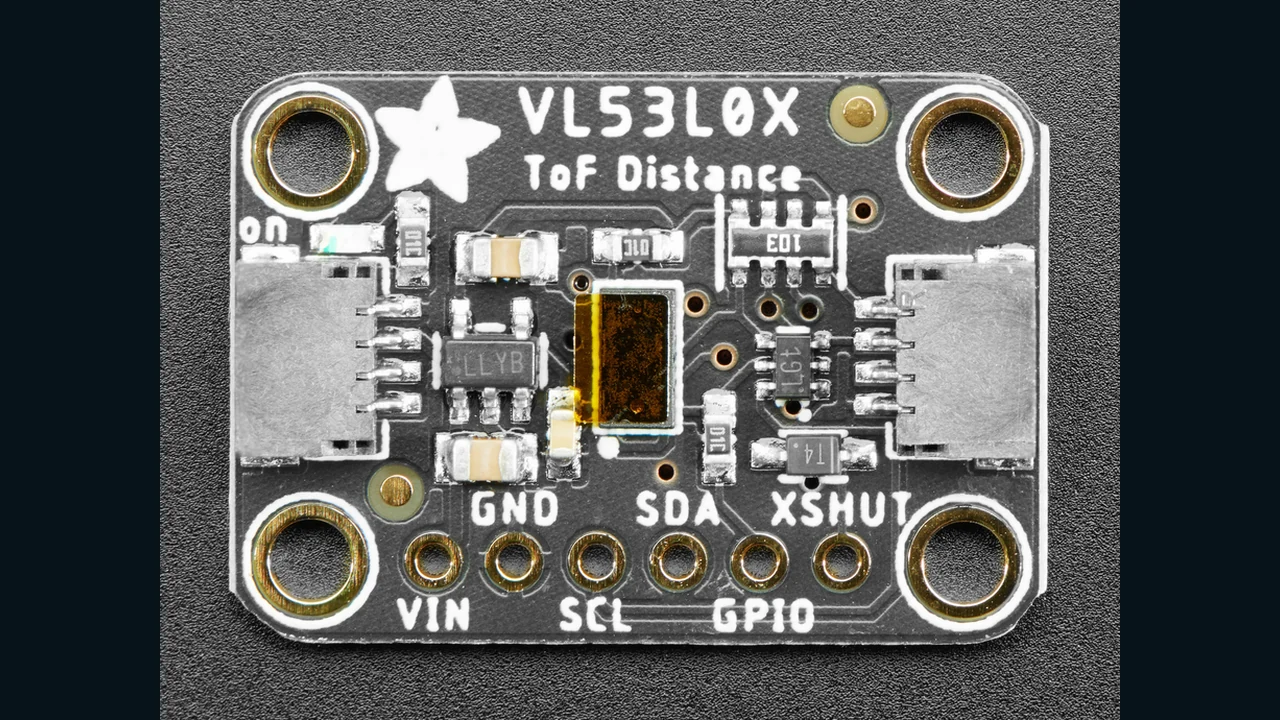
VL53L0X فاصله را با روش زمان پرواز نور اندازه میگیرد. وضعیت هر خواندن و شرایط هدف، در تفسیر عدد خروجی بهاندازهٔ سیمکشی اهمیت دارند.
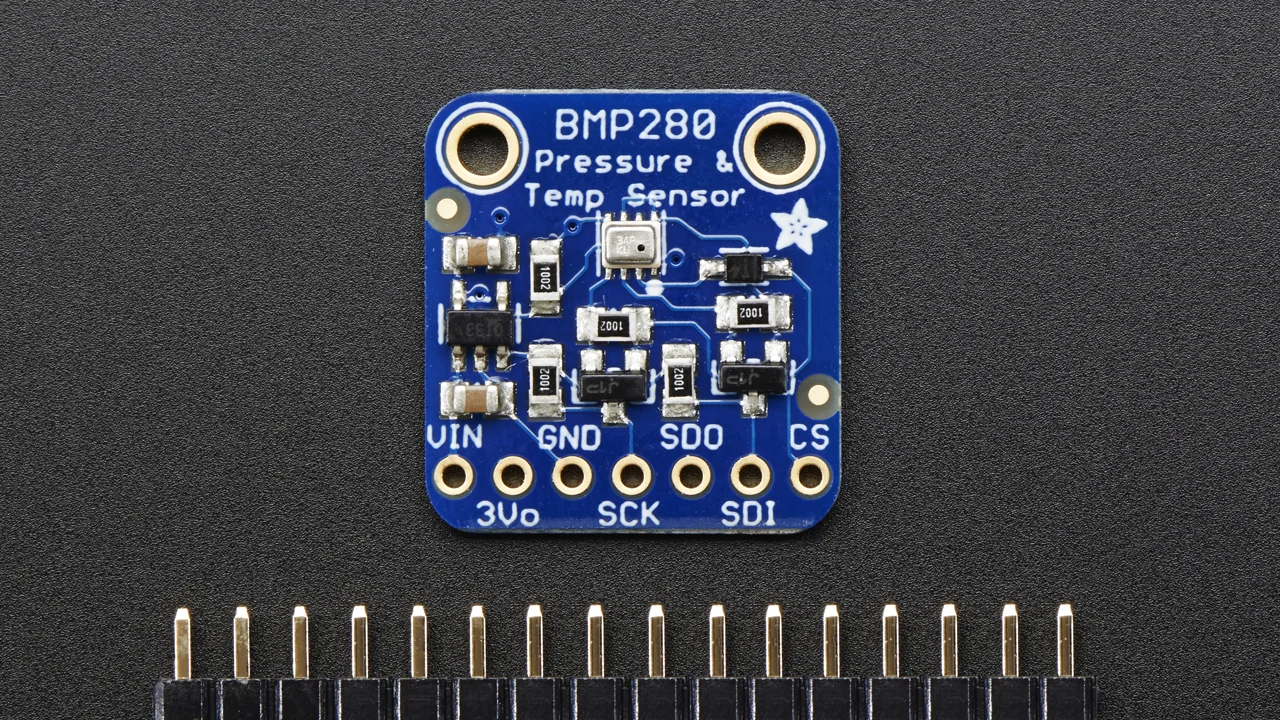
BMP280 فشار هوا و دمای خود تراشه را میسنجد. مثال ESP32 و Arduino نشان میدهد چرا تغییر فشار همیشه به معنی تغییر ارتفاع نیست.
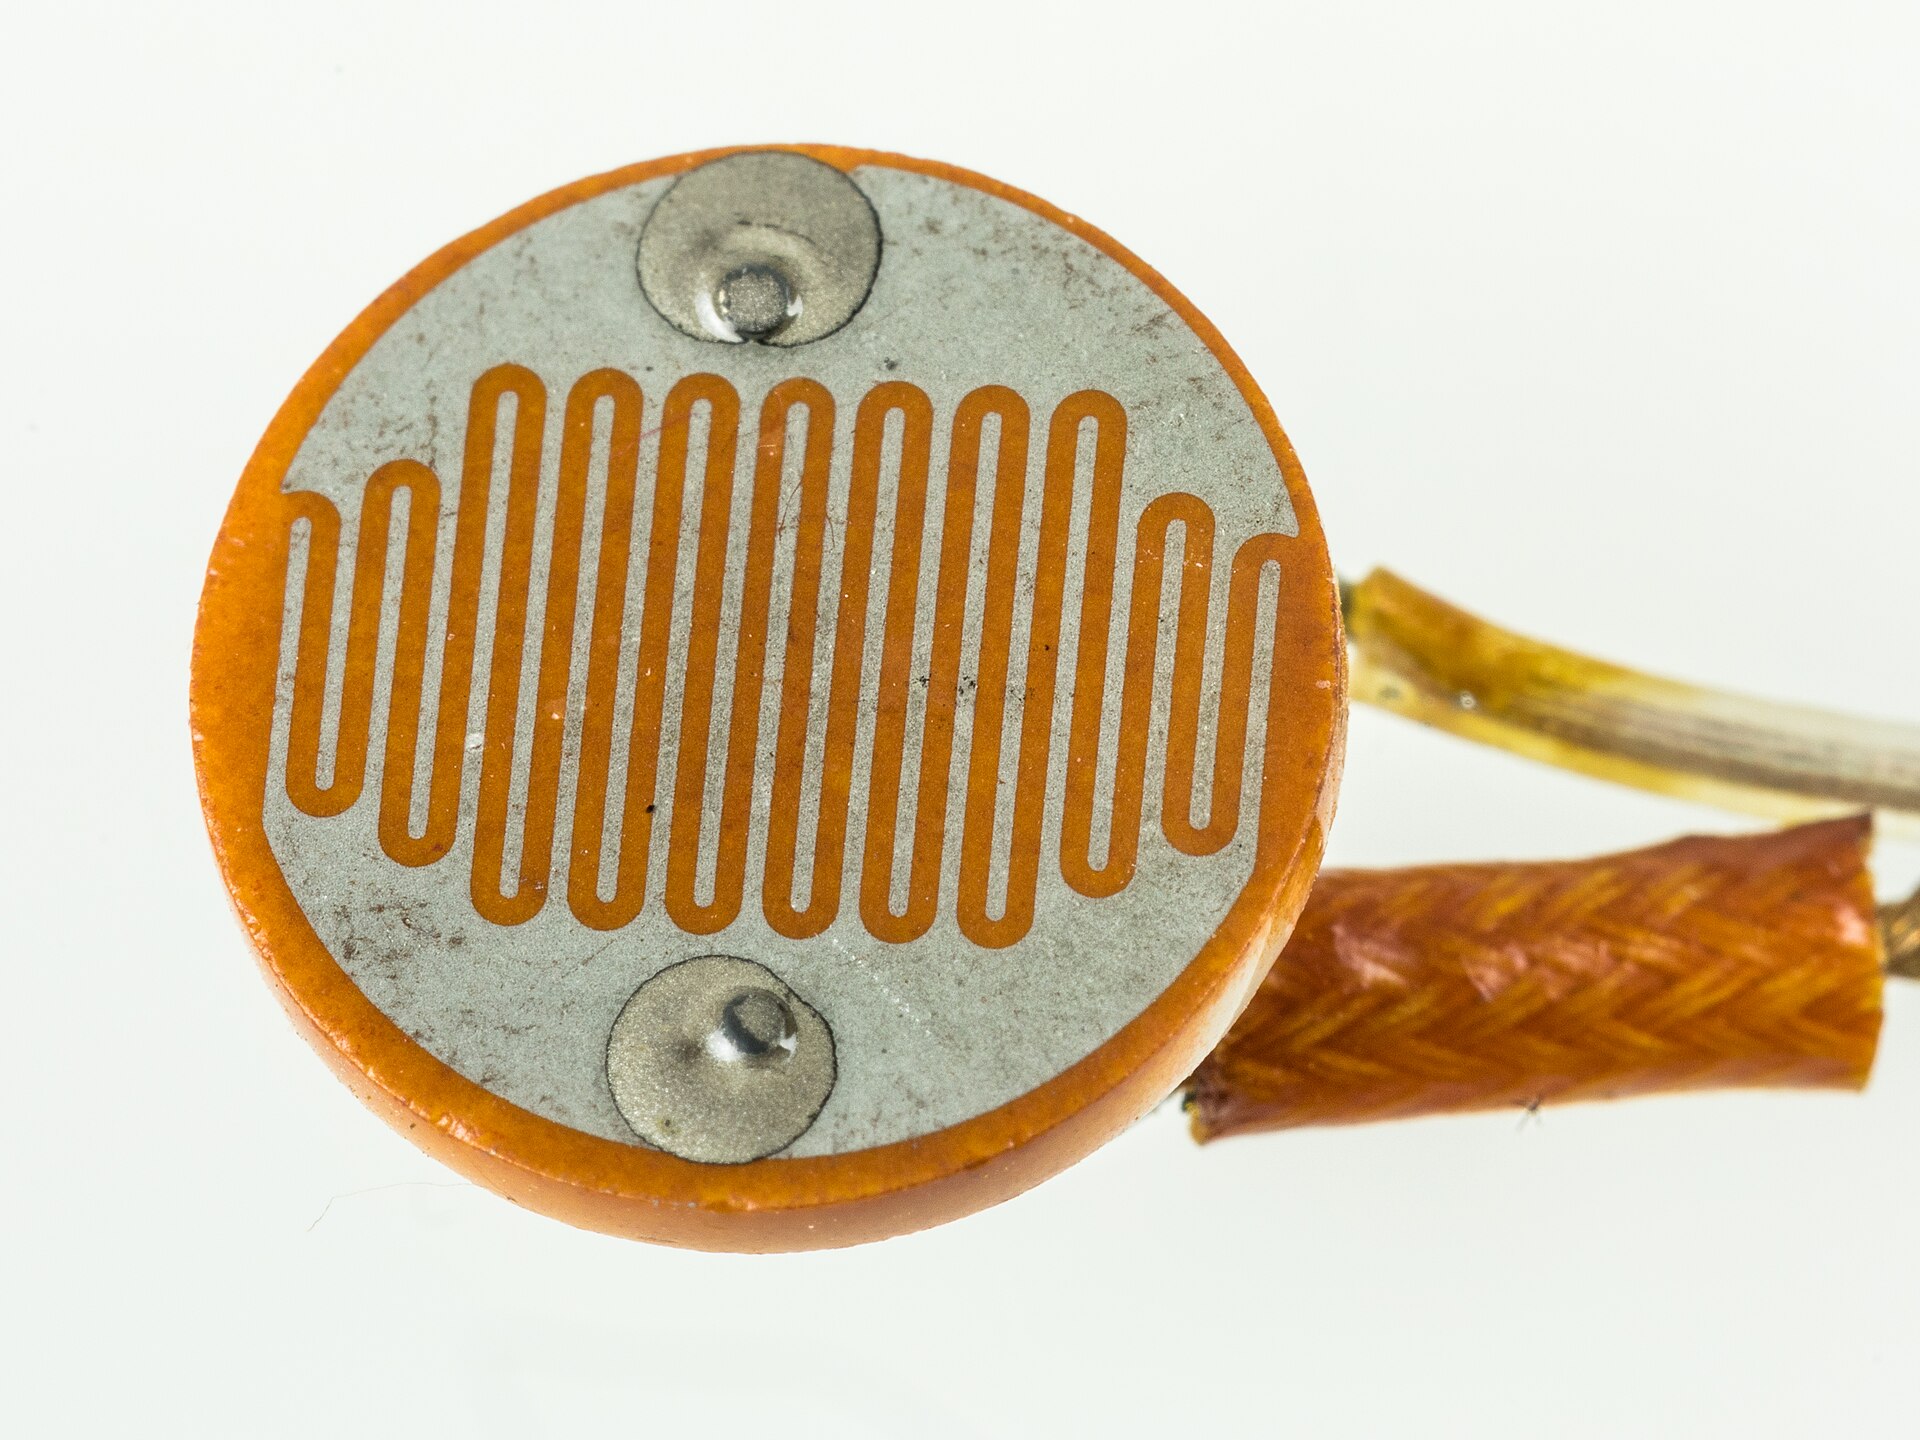
با تغییر نور، مقاومت LDR عوض میشود. یک تقسیم ولتاژ این تغییر را به ورودی ADC تبدیل میکند؛ مثال STM32 انتخاب مقاومت و محدودیت خواندن را نشان میدهد.
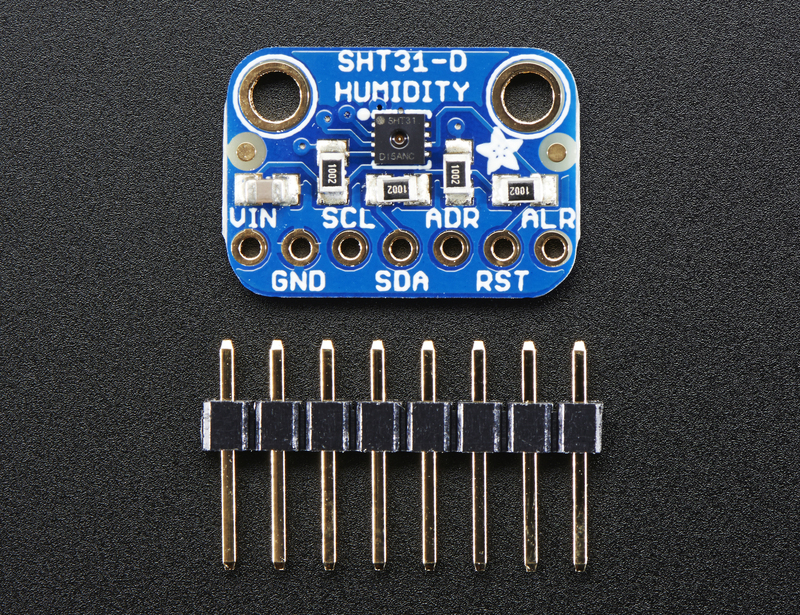
برای خواندن SHT31، اتصال I2C و اعتبار پاسخ سنسور هر دو مهماند. مثال ESP32 و Arduino، آدرسدهی و کنترل CRC را در کنار عیبیابی توضیح میدهد.
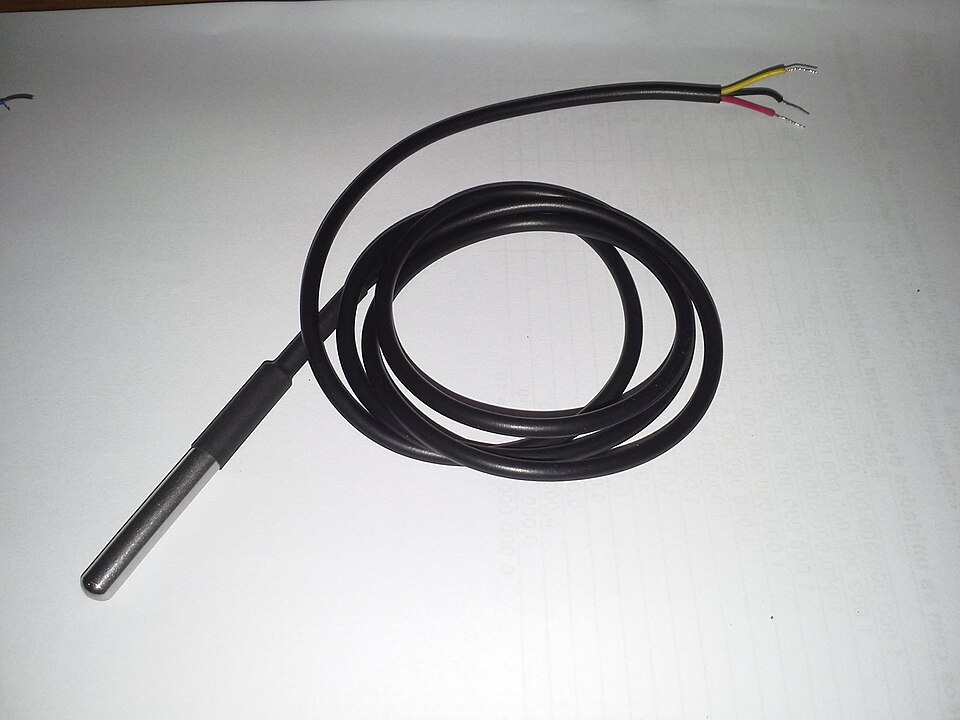
خواندن دمای DS18B20 به سیمکشی درست و انتظار برای پایان تبدیل نیاز دارد. مثالهای ESP32 و Arduino علت خطاهای ۸۵ و منفی ۱۲۷ درجه را هم بررسی میکنند.
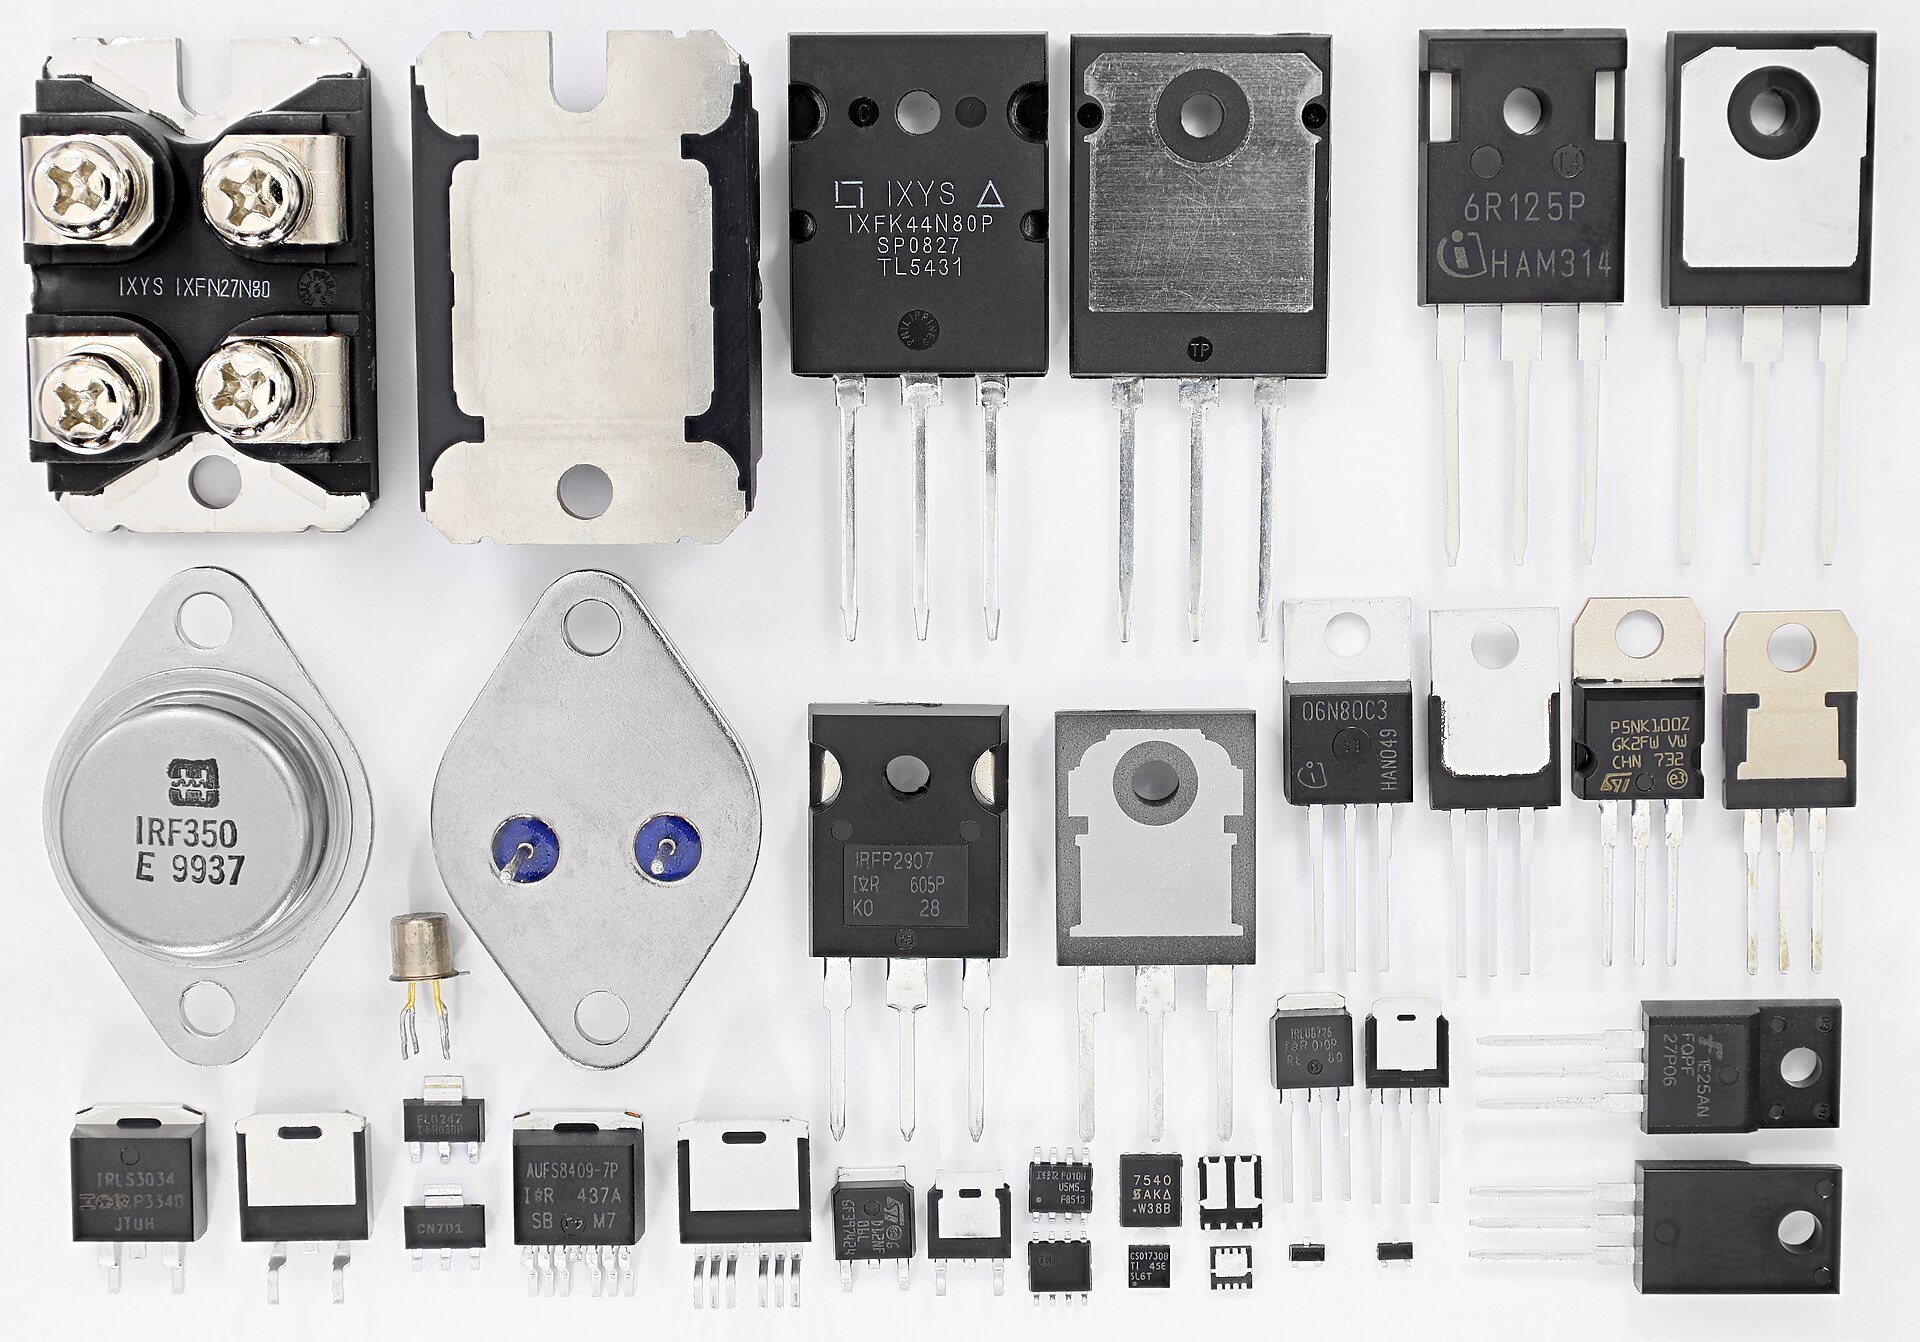
چگونه با خروجی ۳٫۳ ولتی ESP32 یک بار ۱۲ ولتی را کنترل کنیم؟ دو مثال NMOS و PMOS نشان میدهند انتخاب ماسفت و بررسی گرما از کجا شروع میشود.
یک پروژهٔ نهایی BLE باید نیاز واقعی را به سختافزار، برنامه و معیار پذیرش وصل کند. این مسیر، آموختههای ارتباط، امنیت و مصرف را کنار هم قرار میدهد.
برای تبدیل نمونهٔ BLE به محصول، عملکرد آنتن در قاب، آزمونهای رادیویی و مسیر تأییدیه هم باید بررسی شوند. Mesh نیز به انتخاب نقش مناسب هر گره نیاز دارد.
افزودن OTA، Mesh یا چند اتصال، طراحی BLE را پیچیدهتر میکند. در این پروژهها، بازیابی پس از خطا بهاندازهٔ عملکرد عادی اهمیت دارد.
تنظیم Wi-Fi از طریق BLE یا ارتباط دو ESP32 به مدیریت خطا و اتصال مجدد نیاز دارد. این پروژهها طراحی قرارداد داده و رفتار اپ را تمرین میدهند.
پروژههای LED، دماسنج و Beacon نقطهٔ شروعی برای تمرین BLE هستند. هر تمرین یک خروجی مشخص دارد تا رفتار سختافزار و برنامه قابل بررسی باشد.
افزایش سرعت BLE معمولاً با هزینهای در مصرف یا تأخیر همراه است. اثر MTU، طول داده و زمانبندی اتصال را باید با اندازهگیری کنار هم سنجید.
برای عیبیابی BLE باید پیامها و رفتار دو طرف را دید. nRF Connect، Sniffer و Wireshark هرکدام بخش متفاوتی از ارتباط را نشان میدهند.
راهاندازی BLE در STM32WB به تنظیمات برد و پشتهٔ بیسیم آن وابسته است. نمونهٔ سرویس و Notify، مسیر اتصال و ارسال داده را توضیح میدهد.
برای راهاندازی BLE در ESP32 باید نقش ارتباط و پشتهٔ نرمافزاری مشخص باشد. نمونههای Peripheral و Central مسیر کشف، اتصال و تبادل داده را نشان میدهند.
Pairing، Bonding و رمزنگاری کار یکسانی انجام نمیدهند. انتخاب روش مناسب به دادهای که محافظت میکنیم و امکان تعامل کاربر بستگی دارد.
UUID سرویسها و مشخصههای BLE را از هم متمایز میکند. تفاوت شناسههای استاندارد و اختصاصی در طراحی رابط یک محصول اهمیت دارد.
در GATT، دادهها در سرویسها و مشخصهها قرار میگیرند. انتخاب Read، Write، Notify یا Indicate به نوع داده و نیاز ارتباط بستگی دارد.
ATT خواندن و نوشتن داده در BLE را ممکن میکند. با شناخت Handle، مجوز دسترسی و MTU میتوان درخواستها و خطاهای ثبتشده را تفسیر کرد.
در مسیر برنامه تا آنتن، هر لایهٔ BLE وظیفهای جدا دارد. شناخت این مسیر کمک میکند خطا را در بخش درستِ پشتهٔ ارتباطی پیدا کنیم.
دستگاههای متصل BLE در زمانهای مشخص داده ردوبدل میکنند. فاصلهٔ این تبادلها و مهلت قطع ارتباط، پاسخگویی و مصرف باتری را تغییر میدهد.
در BLE، نقش Central یا Peripheral وظیفهٔ دستگاه در کشف و اتصال را مشخص میکند. این نقش با Client و Server در GATT تفاوت دارد.
دستگاه BLE پیش از اتصال، حضور خود را با Advertising اعلام میکند. محتوای این پیام و فاصلهٔ ارسال آن بر کشف دستگاه و مصرف باتری اثر دارد.
با جداکردن بخشهای یک بستهٔ BLE میتوان فهمید داده از کجا آمده و چه معنایی دارد. یک مثال بایتی، ساختار پیام تبلیغاتی و زمانبندی آن را روشن میکند.
دادهٔ BLE چگونه به موج رادیویی تبدیل میشود؟ کانالها، آنتن و حالت PHY روی سرعت ارتباط، برد و حساسیت به تداخل اثر میگذارند.
BLE برای فرستادن دادههای کوتاه با مصرف کم طراحی شده است. مقایسه با Wi-Fi و Zigbee نشان میدهد چه زمانی برای یک حسگر یا دستگاه باتریخور مناسب است.
عبارت کوتاهتری بنویسید یا موضوع دیگری را انتخاب کنید.
از انتخاب برد تا اتصال سنسور و رفع مشکل تغذیه، آموزشهای مرتبط را کنار هم بخوانید.
انتخاب برد، خواندن دیتاشیت و راهاندازی سنسورها با ESP32 و Arduino.
از ریست ناشی از افت ولتاژ تا تبدیل سطح، حرارت رگولاتور و دیود رله.