تحلیل برد CAP1203؛ از الکترود لمس تا رخداد I2C
مدار لمس خازنی SparkFun را با شماتیک و PCB مشخص دنبال میکنیم؛ تغذیه، بالاکشها، الکترودها و محدودیت انتظار در کد swipe.
فهرست مطالب
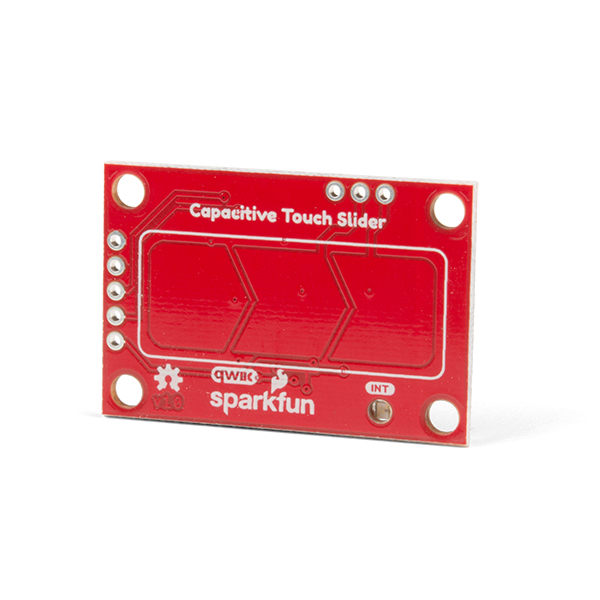
برد CAP1203 شرکت SparkFun برای ساخت کلید لمسی و تشخیص حرکت سادهٔ انگشت طراحی شده است. روی برد سه ناحیهٔ مسی وجود دارد؛ تراشه تشخیص میدهد کدام ناحیه لمس شده و یک میکروکنترلرِ جداگانه نتیجه را از رابط دوسیمهٔ I2C میخواند. با دنبالکردن ترتیب لمس این سه ناحیه میتوان حرکت انگشت را تشخیص داد، اما این برد مختصات دقیق انگشت را بر حسب میلیمتر اندازه نمیگیرد. در این تحلیل، مسیر تشخیص لمس را از الکترود و تغذیه تا برنامهٔ خواندن رخداد دنبال میکنیم تا روشن شود شکل مس، پوشش روی برد، زمین و کد هرکدام چه اثری دارند.
در این تحلیل، شماتیک و PCB مخزن SparkFun، نسخهٔ a78a8703b50e با تاریخ commit برابر ۳۱ مهٔ ۲۰۱۹ بررسی شده است. کتابخانهٔ جداگانهٔ SparkFun در commit برابر 8548d0a082c8، مورخ ۹ مهٔ ۲۰۲۱ و نسخهٔ 1.0.5 بررسی میشود. این دو، یک مخزن یا یک revision نیستند. تاریخ بررسی ۱۲ نوامبر ۲۰۲۶ است؛ قدمت commit دربارهٔ کیفیت یا تازهبودن محصول نتیجهای نمیدهد.
مدل و تهیهٔ قطعه
برد بررسیشده SparkFun SEN-15344 است؛ مقدار U2 در CAD «CAP1203» و فوتپرینت آن SO08-TIGHT است. پسوند سفارش تراشه از این مقدار کوتاه اثبات نمیشود. برای مقایسهٔ قطعهٔ خام، CAP1203-1-SN در بستهٔ SOIC-8 را جدا از برد کامل ببینید. صفحهٔ مستقیم سازنده برای SEN-15344 در مشاهدهٔ امروز هم عبارت In stock و هم Backorder نشان داد؛ موجودی قطعی از این نمایش متناقض تأیید نمیشود. در جستوجوی ایران، صفحهٔ محصول داخلی با مدل و بستهٔ قابل تأیید پیدا نشد؛ بنابراین لینک یا موجودی ایرانی حدس زده نمیشود.
از لمس تا یک بیت وضعیت
هر ناحیهٔ مسی یک «الکترود» است؛ یعنی سطح رسانایی که به ورودی حسگر وصل میشود. نزدیکشدن انگشت، ظرفیت خازنیِ دیدهشده از آن ورودی را تغییر میدهد. تراشه این تغییر را نسبت به یک مقدار مرجع یا «خط مبنا» بررسی میکند و برای هر کانال تصمیم میگیرد لمس رخ داده است یا نه. واحد ظرفیت خازنی فاراد است، اما خروجی وضعیت لمس، مقدار ظرفیت بر حسب فاراد یا فشار انگشت را به ما نمیدهد؛ فقط نتیجهٔ تصمیم تشخیص لمس است.
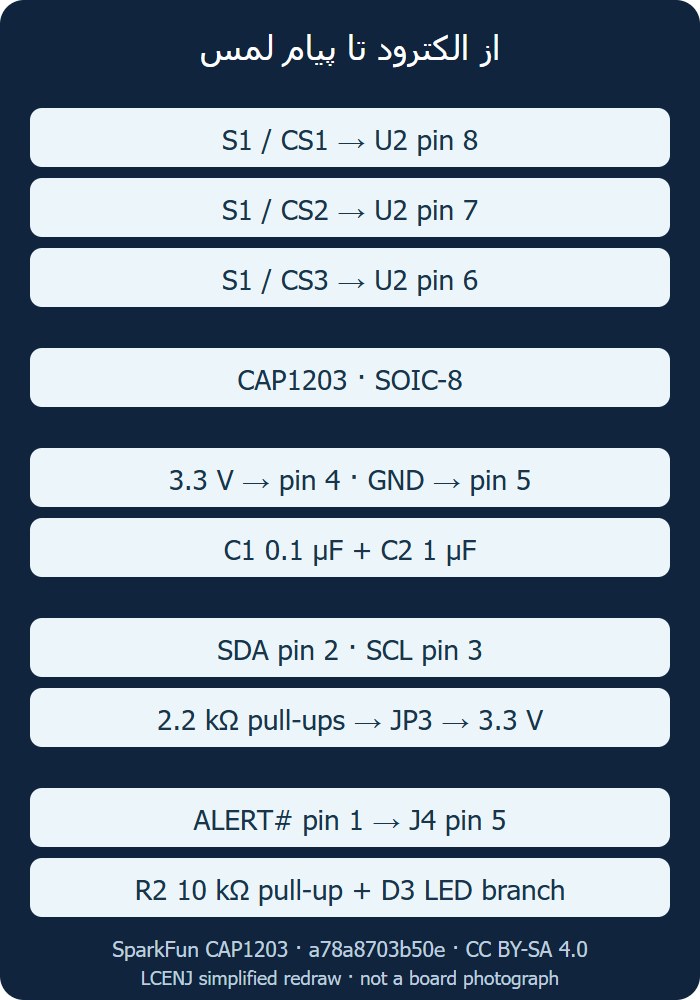
در همین شماتیک، CS1 به پد ۸ U2 و پد ۱ S1 و J3 میرود؛ CS2 به پد ۷ و پد ۲؛ CS3 به پد ۶ و پد ۳ متصل است. S1 الگوی مسی سهبخشیِ روی برد است. J3 راه بیرونآوردن همین ورودیهای حساس است، نه یک رابط دیجیتال مستقل. سیم بلند یا الکترود خارجی، ظرفیت پایه و دریافت نویز را تغییر میدهد؛ افزودن آن بدون تنظیم و آزمون دوباره، همان طراحی اولیه نیست.
در برنامه، الگوی زمانی لمس کانالها میتواند به «حرکت به راست» تعبیر شود. این طبقهبندی با اندازهگیری پیوستهٔ موقعیت فرق دارد. اگر هدف خطکش، انکودر یا مختصات دقیق است، آموزش حسگر موقعیت و انکودر سؤال متفاوتی را پاسخ میدهد.
تغذیه؛ چرا جریان تراشه، مصرف برد نیست؟
برای بررسی مسیر تغذیه، از خطی شروع میکنیم که در شماتیک 3.3V نام دارد. این خط از کانکتورهای J1، J2 و J4 به پایهٔ ۴ تراشهٔ U2، یعنی VDD، میرسد؛ پایهٔ ۵ به زمین وصل است. خازنهای C1 با مقدار ۰٫۱ میکروفاراد و C2 با مقدار ۱ میکروفاراد بین همین خط و زمین قرار دارند. در مسیر تغذیهٔ Qwiic این نسخه، رگولاتور، مبدل سطح منطقی یا مدار اختصاصی حفاظت ورودی دیده نمیشود. بنابراین نباید انتظار داشت اتصال پنجولت به کانکتور، خودبهخود به تغذیهٔ ۳٫۳ ولتی تبدیل شود.
دیتاشیت Microchip، DS00001572B (نسخهٔ همین سند در SparkFun) بازهٔ کاری تراشه را ۳ تا ۵٫۵ ولت میدهد؛ این مشخصهٔ تراشه، مجوز تغییر ولتاژ کل شبکهٔ Qwiic نیست. در این تحلیل اتصال برد و میزبان سازگار سهولتوسه فرض میشود. تحمل پنجولت بعضی پایههای دیجیتال را نیز به ورودیهای CS یا به میزبان دیگر تعمیم ندهید.
شاخهٔ چراغ تغذیه شامل R3=1kΩ و D2 قرمز است. با فرض افت LED برابر ۱٫۹ ولت، جریان شاخه تقریباً (۳٫۳−۱٫۹)/۱۰۰۰، یعنی ۱٫۴ میلیآمپر میشود. این محاسبه با افت فرضی است، نه جریان اندازهگیریشده. در مقابل، جریان فعال تیپیک خود تراشه در شرایط جدول دیتاشیت حدود ۰٫۵ میلیآمپر است. همین مقایسه نشان میدهد نمیتوان عدد Deep Sleep تراشه را مصرف کل برد نامید؛ LEDها، مقاومتهای بالاکش و میزبان هم سهم دارند.
I2C، بالاکشها و خروجی وقفه
SDA به پایهٔ ۲ و SCL به پایهٔ ۳ U2 میروند. J1 و J2 به همان نتها موازی وصلاند؛ کانکتور دوم، گذرگاه مستقل نیست. در کتابخانهٔ بررسیشده آدرس هفتبیتی 0x28 تعریف شده و در این شماتیک جامپر انتخاب آدرس دیده نمیشود. برای چند برد همآدرس، قبل از اتصال همزمان راه تفکیک گذرگاه را مشخص کنید.
خطوط I2C برای رسیدن به سطح منطقی بالا به مقاومت بالاکش نیاز دارند. در این برد، R5 خط SDA و R4 خط SCL را به تغذیه وصل میکنند؛ مقدار هرکدام ۲٫۲ کیلواهم است. اتصال آنها از جامپر مشترک JP3 میگذرد. در حالت پیشفرض، یک مسیر باریک مسی روی جامپر بسته است و مقاومتها را در مدار نگه میدارد. وقتی یکی از خطوط پایین است، قطعهٔ فعال باید جریان مقاومت بالاکش را به زمین هدایت کند. با فرض سطح پایین ۰٫۴ ولت، این جریان برای هر خط تقریباً (3.3−0.4)/2200 ≈ 1.32 mA است. اگر چهار برد با همین مقاومتها موازی شوند، مقاومت معادل به ۵۵۰ اهم و جریان هر خط پایین به حدود ۵٫۲۷ میلیآمپر میرسد. پس هنگام زنجیرهکردن بردها باید توان هدایت جریان در همهٔ قطعات و نیز ظرفیت کابل و زمان بالارفتن سیگنال را بررسی کرد؛ وجود کانکتور دوم بهتنهایی سازگاری را تضمین نمیکند.
برای اعلام رخداد به میزبان، تراشه خروجی ALERT# را در پایهٔ ۱ دارد. «فعالپایین» یعنی هنگام فعالشدن، ولتاژ این خروجی پایین میآید. در شماتیک، مسیر این سیگنال !INT نام دارد و به پد ۵ کانکتور J4 میرسد. مقاومت ۱۰ کیلواهمی R2 از مسیر JP1 آن را بالاکش میکند. یک شاخهٔ جدا نیز از تغذیه، JP2، مقاومت یککیلواهمی R1 و LED سبز D3 به همین سیگنال وصل است تا رخداد را نشان دهد. بنابراین بازکردن JP1 شاخهٔ مقاومت بالاکش را قطع میکند، ولی بازکردن JP2 فقط شاخهٔ LED را قطع میکند. با فرض افت ۲٫۱ ولتی LED و سطح پایین ۰٫۲ ولتی خروجی، جریان شاخهٔ نشانگر حدود یک میلیآمپر است. برای کاهش مصرف میتوان این شاخه را جدا بررسی کرد؛ حذف چراغ به معنی حذف مقاومت بالاکش مستقل نیست.
PCB چه چیزی را دربارهٔ سازوکار نشان میدهد؟
ابعاد برد در فایل طراحی، ۳۸٫۱ در ۲۵٫۴ میلیمتر است. تراشهٔ U2 و دو خازن تغذیه در نزدیکی یکدیگر قرار گرفتهاند: مرکز U2 در (17.78, 12.7) و مرکز C2 و C1 بهترتیب در (21.336, 12.7) و (22.86, 12.7) میلیمتر است. هدف از نزدیکبودن خازن تغذیه به تراشه، کوتاهکردن مسیر جریان لحظهای است. با این حال، فاصلهٔ مرکز قطعات برای قضاوت کافی نیست؛ مسیر مس از پایهٔ تغذیه به خازن و مسیر برگشت از زمین هم باید دنبال شوند. بدون بررسی این حلقه نمیتوان دربارهٔ القای مسیر یا عملکرد خازنها نتیجهٔ قطعی داد.
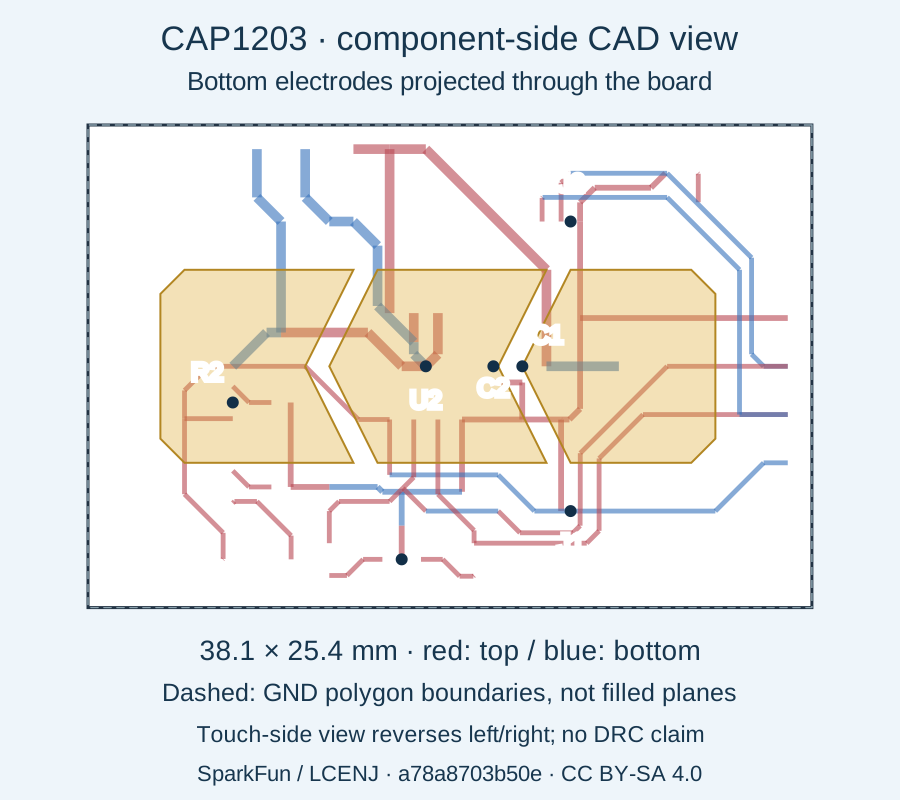
در فایل، S1 با دوران MR0 روی سمت دیگر برد قرار گرفته است؛ در نتیجه چپ و راستِ نمای قطعات با نگاهکردن به سطح لمس یکی نیست. همین نکته هنگام تفسیر نامهای Left و Right در برنامه مهم است. الکترودهای درهمرفته، ناحیهٔ تماس مشترک در حرکت انگشت ایجاد میکنند؛ ولی تشخیص چند کانال هنوز به معنی خروجی دقیق موقعیت نیست.
برای زمین روی هر دو لایهٔ برد، ناحیهٔ مسی یا polygon تعریف شده است. مقدار فاصلهٔ جداسازی آن در تنظیمات طراحی ۰٫۳۰۴۸ میلیمتر است. این عدد، تنظیم فایل طراحی است؛ تصویر مرز ناحیه نشان نمیدهد پس از پرکردن مس، همهٔ فاصلهها دقیقاً چگونه شدهاند یا برد آزمون تولید را گذرانده است. در کاربرد واقعی، مسیرهای ورودی CS و سیمهای متصل به J3 باید از مسیرهای سوئیچینگ، کابل موتور و مسیر جریانهای متغیر LED دور نگه داشته شوند تا دریافت نویز کمتر شود. فاصلهٔ مناسب و لایهبندی به محیط دستگاه بستگی دارد.
کتابخانه چه کاری انجام میدهد و کجا باید محتاط بود؟
تابع begin ابتدا پاسخ آدرس را بررسی و شناسهٔ محصول را با 0x6D مقایسه میکند؛ سپس حساسیت 2X را انتخاب، وقفهها را فعال و وضعیت وقفه را پاک میکند. وجود تنظیم حساسیت، از قبل ویژگی پروژه است و پیشنهاد تازهٔ این مقاله نیست. پوشش پلاستیکی، رطوبت، دستکش و الکترود خارجی میتوانند انتخاب حساسیت و آستانه را تغییر دهند؛ مقدار پیشفرض، تضمین همهٔ این شرایط نیست.
در همین فایل SparkFun_CAP1203.cpp، تابع readRegister اگر بایتی حاضر نباشد، صفر برمیگرداند و وضعیت endTransmission را به فراخواننده نمیدهد. بنابراین خروجی یک تابع وضعیت، مسیر جداگانهای برای اعلام «خطای انتقال» ندارد. از false در تابع لمس نمیتوان بهتنهایی نتیجه گرفت ارتباط سالم بوده و انگشتی وجود نداشته است. این محدودیتِ رابط همان commit است، نه گزارش خرابی سختافزار.
دو تابع isRightSwipePulled و isLeftSwipePulled برای بخشهایی از تشخیص حرکت، بازههای ۱۰۰ میلیثانیهای در نظر میگیرند. اما درون آنها حلقهای وجود دارد که تا برداشتهشدن انگشت منتظر میماند و برای این انتظار حد زمانی مشخص نشده است. بنابراین اگر یک کانال همچنان لمسشده گزارش شود، تابع ممکن است همانجا بماند و اجرای حلقهٔ اصلی برنامه را به تأخیر بیندازد. از وجود بازههای ۱۰۰ میلیثانیهای نمیتوان نتیجه گرفت کل تابع حتماً در ۱۰۰ یا ۳۰۰ میلیثانیه تمام میشود. این محدودیت از خواندن کد به دست آمده است؛ برنامه روی برد اجرا نشده و تأخیر یا رفتار سرریز شمارنده اندازهگیری نشده است.
دو بهبود مشخص، با هزینه و روش بررسی
برای دستگاهی که باید همزمان به ارتباط یا کار کنترلی دیگری برسد، میتوان تشخیص حرکت را به «ماشین حالت» تبدیل کرد. یعنی برنامه در هر دور فقط وضعیت معتبر کانالها را بخواند، به یاد بسپارد حرکت تا کدام مرحله پیش رفته و سپس کنترل را به حلقهٔ اصلی برگرداند. زمان شروع هر مرحله نیز ذخیره شود تا انتظار برای برداشتن انگشت، پایان زمانی داشته باشد. این روش از متوقفشدن طولانی برنامه در یک حلقه جلوگیری میکند، اما به تعریف حالتهای بیشتر، رفتار لمس همزمان و آزمون مرزهای زمانی نیاز دارد. در رابط پیشنهادی نیز باید موفقبودن انتقال I2C جدا از وضعیت لمس گزارش شود. این پیشنهاد در کتابخانهٔ اصلی اعمال نشده است.
برای بررسی پیشنهاد، دنبالههای چپ→وسط→راست، برعکس، نگهداشتن انگشت، دو لمس همزمان، قطع I2C و عبور زمان از مرز شمارنده را با ساعت و ورودی ساختگی مشخص آزمایش کنید؛ سپس روی نمونهٔ واقعی، زمان پاسخ و رفتار پوشش نهایی را اندازه بگیرید. این فهرست روش پذیرش پیشنهادی است، نه آزمون انجامشده.
پیشنهاد دوم برای کاربرد باتری، بررسی قطع شاخهٔ D3 با JP2 و انتخاب حالت توان مناسب است. D2 چراغ تغذیهٔ جداگانه است و در این شماتیک جامپر اختصاصی برای قطع آن دیده نمیشود؛ تغییر آن، اصلاح سختافزاری جداگانه با بررسی مونتاژ و مصرف میخواهد. ابتدا مصرف کل برد در هر حالت اندازهگیری شود؛ بهای مصرف کمتر ممکن است حذف نشانگر عیبیابی یا تغییر زمان بیدارشدن باشد. از عدد ۵ میکروآمپر Deep Sleep تراشه، مصرف آمادهٔ محصول یا توانایی تشخیص لمس در همان حالت را نتیجه نگیرید؛ دیتاشیت میگوید در آن حالت ورودی حسگر فعال نیست.
راهاندازی و حدود این تحلیل
پیش از اتصال، مدل برد، سمت کانکتور، 3.3V/GND/SDA/SCL و وضعیت جامپرها را با فایل همان نسخه تطبیق دهید. ابتدا I2C میزبان را با پینهای مستند همان میزبان راه بیندازید، سپس نتیجهٔ begin و شناسه را بررسی کنید؛ سپس کانالها را جداگانه لمس و پس از آن ترتیب حرکت را آزمایش کنید. اگر کانال بیدلیل فعال میشود، تغذیه، اتصال زمین، پوشش، ظرفیت سیم J3 و خط مبنا را بررسی کنید؛ افزایش حساسیت همیشه درمان نیست. در نبود پاسخ نیز آدرس، پینهای میزبان و بالاکشهای موازی را از لمس واقعی جدا عیبیابی کنید.
مجوز سختافزار و بازترسیمهای مشتقشده CC BY-SA 4.0 است؛ فایل اعلان اصلی سختافزار و مجوز کتابخانه همراهاند. فایل مجوز کتابخانه MIT را اعلام میکند و سربرگهای اصلی نیز یادداشت beerware دارند؛ اعلانهای اصلی حفظ شدهاند. مالک پروژه SparkFun است؛ این متن تحلیل تحریریهٔ LCENJ است.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.