سنسورها و اندازهگیری
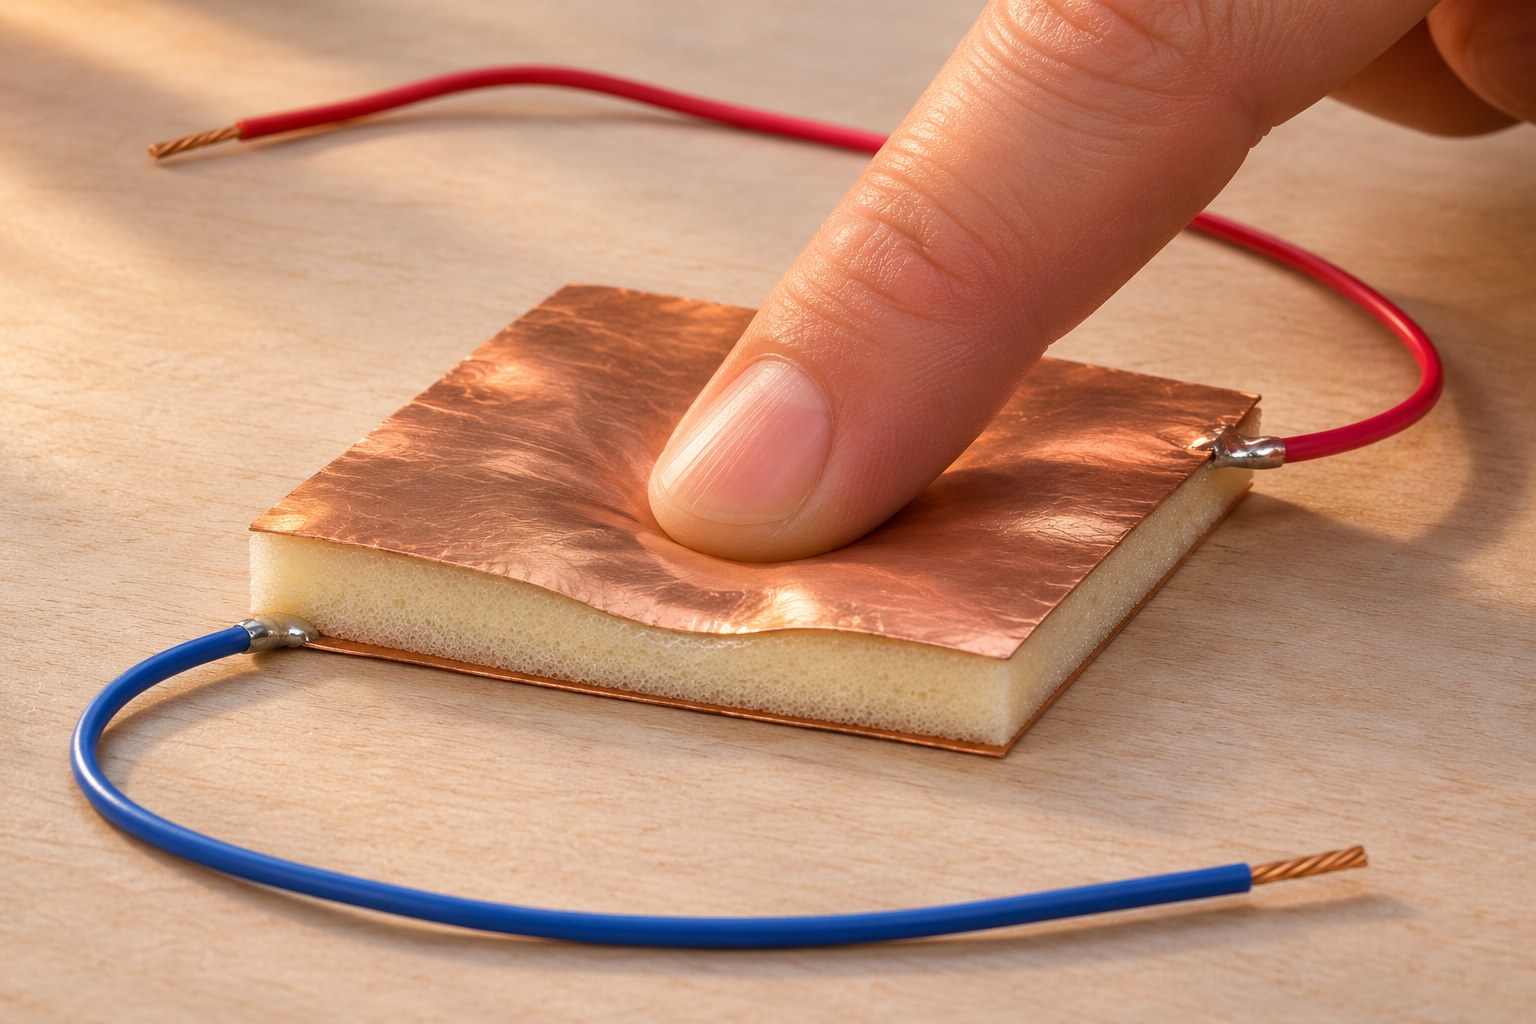
حسگر خازنی نرم چگونه تغییرشکل را به عدد نیرو تبدیل میکند؟
سازوکار حسگر خازنی نرم را با محاسبه ظرفیت و مدل تبدیل به نیرو بیاموزید؛ تفاوت لمس، نیرو و فشار، کالیبراسیون، خزش و خطاهای سیمکشی.
LCENJ · الکترونیک و سیستمهای امبدد
آموزشهای کاربردی، خبرهای فناوری و خدمات طراحی الکترونیک؛ مسیر بعدیات را انتخاب کن.
مشاهدهٔ آموزشها
سنسورها و اندازهگیری
سازوکار حسگر خازنی نرم را با محاسبه ظرفیت و مدل تبدیل به نیرو بیاموزید؛ تفاوت لمس، نیرو و فشار، کالیبراسیون، خزش و خطاهای سیمکشی.
سیستمهای امبدد
فرض، داده و الزام را در پروژهٔ پایشگر اتاق جدا کنید؛ پاسخ تمرین قبل، سناریوی قطع برق، برگهٔ فرض و تمرین زمانبندی دادهٔ معتبر.
الکترونیک و سختافزار
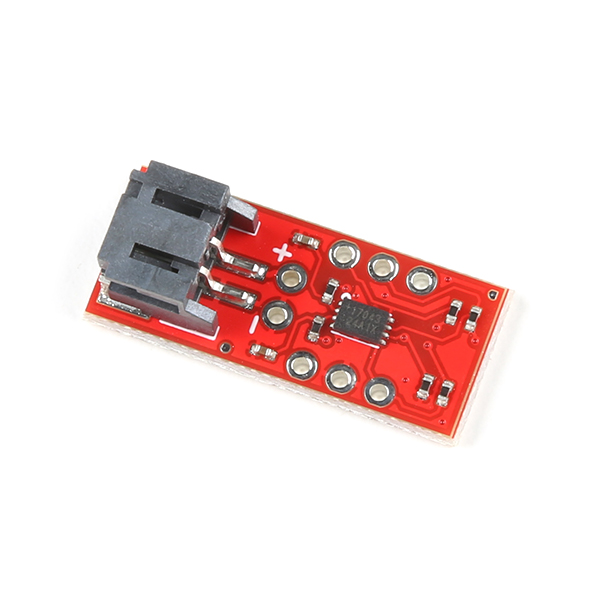
برد SparkFun MAX17043 را از شماتیک و PCB تا ولتاژ، SOC و خطای خواندن بررسی میکنیم؛ تفاوت VCC و باتری، بالاکشها و محدودیت درصد شارژ.
از ولتاژ، جریان و قطعات تا تغذیه، اندازهگیری و پروژهٔ قابل آزمون؛ مسیر مطالعهٔ آموزشهای الکترونیک LCENJ با تمرین و معیار عبور از هر مرحله.
شروع مسیرمسیر یادگیری امبدد با انتخاب ESP32 یا STM32، C/C++، GPIO، تایمر و وقفه، رابطها، RTOS و عیبیابی؛ همراه نمونهٔ کامپایلشده و پروژههای پیشنهادی.
شروع مسیرLCENJ LAB
آزمایشگاه رایگان برای تبادل دادهٔ خام بین دستگاهها؛ بدون راهاندازی سرور شخصی.
Raw TCP + TLS · سهمیهٔ مشترک ۲۰ MiB در روز · ۱۰ KiB/s برای هر دستگاهLCENJ · خبرها
شرکت میکروچیپ قطعهٔ ATFCD52 را معرفی کرده که تغییرات سطح لمسی دست ربات را به دادهٔ قابلپردازش تبدیل میکند. این داده میتواند به تشخیص فشار و شروع لغزش کمک کند؛ مثلاً هنگام گرفتن میوهٔ نرم، کنترلکننده میتواند از آن برای تنظیم گرفتن استفاده کند. جلوگیری از افتادن یا لهشدن میوه به طراحی حسگر و برنامهٔ کنترل هم وابسته است.
ادامهٔ خبر ←
شرکت TI ابزارهای هوش مصنوعی CCStudio را گسترش داده تا به تنظیم، ساخت و انتقال برنامه به تراشههای سازگار کمک کنند. مثلاً سازندهٔ یک کنترلکنندهٔ دما میتواند برای بررسی و تغییر برنامه هنگام انتخاب تراشهٔ جایگزین از این ابزارها کمک بگیرد. این کمک، سازگاری هر دو تراشه یا درستکارکردن دستگاه نهایی را تضمین نمیکند.
ادامهٔ خبر ←
شرکت MIPS جزئیات تازهای از Actus ارائه کرده است؛ بستری برای ساخت کنترلکنندهای که حرکت موتور و ارتباط با دیگر بخشهای ربات را مدیریت کند. مثلاً در بازوی ربات، این ترکیب میتواند به هماهنگی حرکت آرنج و مچ کمک کند. فعلاً باید آن را طرحی برای توسعه و ارزیابی دانست؛ اطلاعیه، عرضهٔ عمومی یا ایمنی یک ربات کامل را تأیید نمیکند.
ادامهٔ خبر ←