حسگر خازنی نرم چگونه تغییرشکل را به عدد نیرو تبدیل میکند؟
از فشردهشدن لایهٔ نرم تا خواندن ظرفیت، کالیبراسیون و برآورد نیرو؛ با دو مثال حلشده و توضیح اثر کابل، خزش و شرایط تماس.
فهرست مطالب
حسگر خازنی نرم، تغییرشکل یک مادهٔ انعطافپذیر را به تغییر ظرفیت الکتریکی تبدیل میکند. مدار خواننده این ظرفیت را میسنجد؛ اما برای رسیدن به عددی مثل «۳ نیوتن»، باید رابطهٔ ظرفیت و نیروی واردشده را در همان شرایط نصب به دست آوریم. تشخیص لمس، اندازهگیری ظرفیت و اندازهگیری نیرو سه خروجی متفاوتاند.
فرض کنید یک گیرهٔ ربات باید جسمی ظریف را نگه دارد. دانستن اینکه انگشت گیره با جسم تماس دارد کافی نیست؛ باید بفهمیم فشار دادن بیشتر، چه اثری بر جسم میگذارد. یک لایهٔ نرم میتواند هم با سطح جسم سازگار شود و هم تغییرشکل قابل خواندنی ایجاد کند. پرسش اصلی این است که چه بخشی از عدد خروجی واقعاً از بار مکانیکی آمده و چه بخشی از سیم، محیط یا تغییر رفتار ماده است.
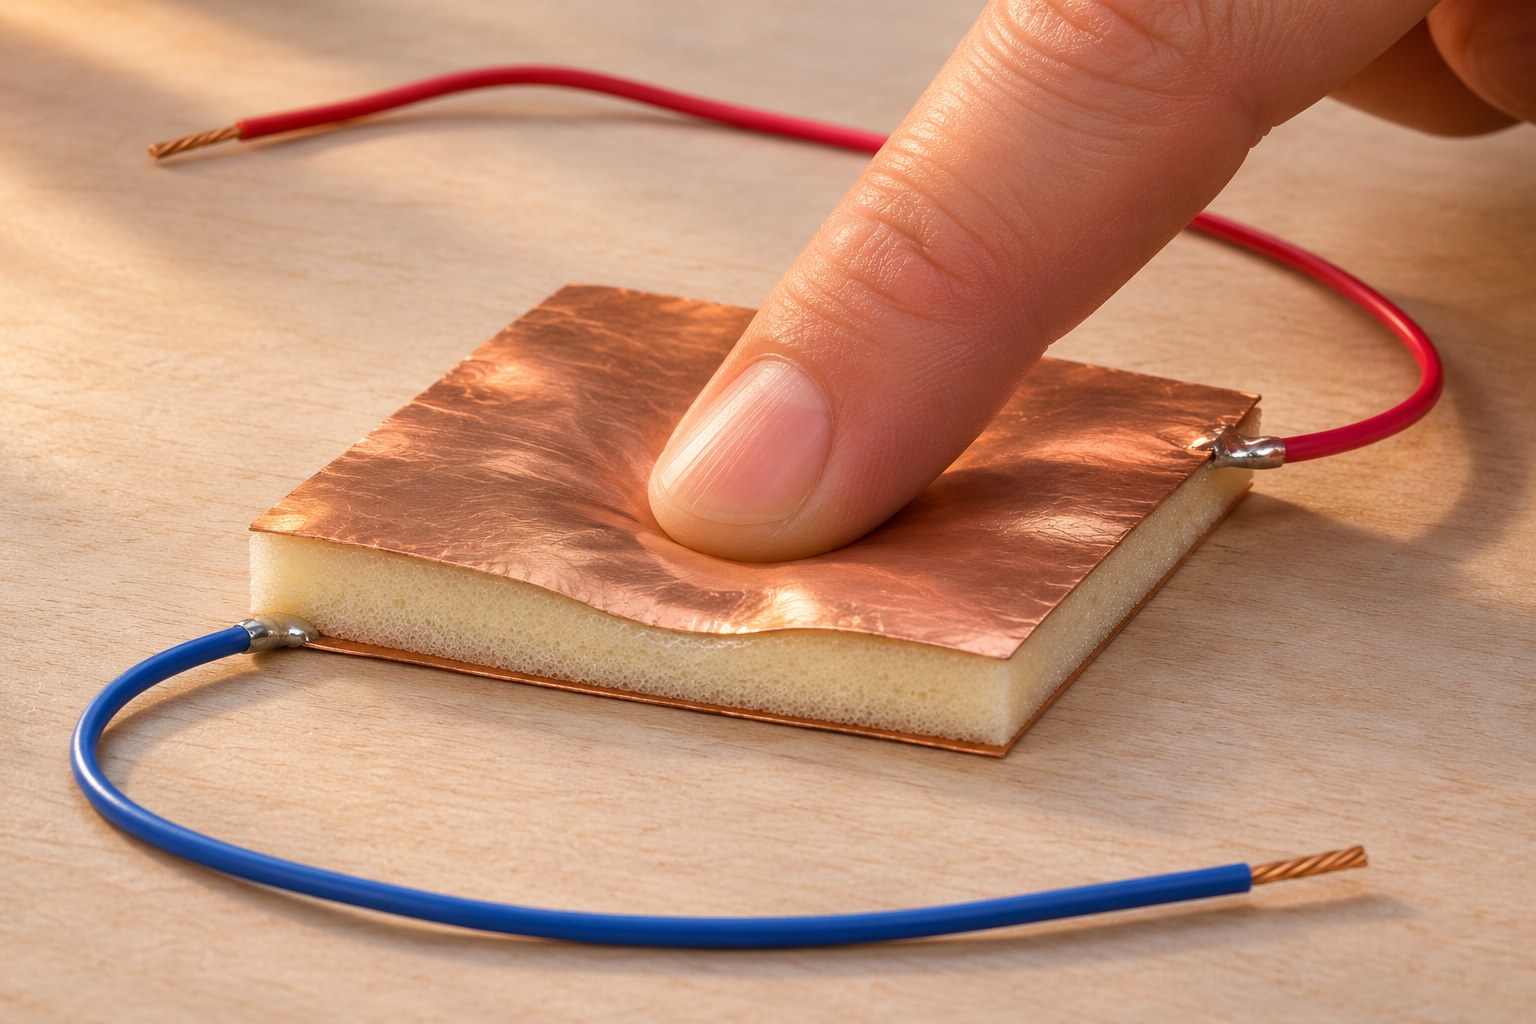
اول مشخص کنیم چه چیزی را میخواهیم اندازه بگیریم
تغییرشکل میتواند کاهش ضخامت، کشآمدن یا خمشدن باشد؛ مثلاً کاهش ضخامت بر حسب میلیمتر. نیرو مقدار کشش یا فشار وارد بر جسم است و واحد آن نیوتن، N، است. فشار نیروی عمودی تقسیم بر سطحی است که نیرو روی آن پخش شده؛ واحد آن پاسکال، Pa = N/m²، است. بنابراین عدد نیرو و عدد فشار را نمیتوان بدون دانستن سطح مؤثر به یکدیگر تبدیل کرد.
مثلاً اگر نیروی عمودیِ فرضی 4 N بهطور یکنواخت روی سطح 100 mm² = 0.0001 m² پخش شود، فشار متوسط 40,000 Pa = 40 kPa است. با همان نیرو روی نصف سطح، فشار متوسط دو برابر میشود. در تماس انگشت یا جسم خمیده، بار معمولاً یکنواخت نیست؛ تقسیم نیرو بر کل مساحت پد، نقشهٔ فشار موضعی را به ما نمیدهد.
درون لایهٔ نرم چه اتفاقی میافتد؟
یک مدل ساده از دو سطح رسانا تشکیل میشود که مادهای نارسانا میان آنهاست. به هر سطح رسانا الکترود و به عایق میانی دیالکتریک میگوییم. الکترودها نباید به هم اتصال الکتریکی پیدا کنند. ظرفیت الکتریکی نشان میدهد این ساختار در یک اختلاف ولتاژ معین چه مقدار بار ذخیره میکند؛ واحد آن فاراد است. در چنین حسگرهایی معمولاً با پیکوفاراد، یعنی یکهزارمیلیاردم فاراد، سروکار داریم.
برای دو صفحهٔ موازی، اگر فاصله نسبت به ابعاد صفحه کوچک و میدان در بیشتر سطح تقریباً یکنواخت باشد، مدل پایه چنین است:
C ≈ ε₀ × εᵣ × A / d
ε₀ ≈ 8.85 × 10⁻¹² F/m
در این رابطه، A سطح همپوشانی بر حسب مترمربع، d فاصله بر حسب متر و εᵣ گذردهی نسبیِ مؤثر مادهٔ میانی است؛ این ضریب واحد ندارد. اگر فقط فاصله کم شود، ظرفیت بیشتر میشود. ولی در یک مادهٔ نرم، سطح، ضخامت، حفرههای هوا و در نتیجه گذردهی مؤثر ممکن است همزمان تغییر کنند. پس تغییر ظرفیت را نمیتوان در همهٔ سازهها فقط به تغییر ضخامت نسبت داد. راهنمای مبانی حسگری خازنی TI، بخش ۱ مدل صفحهٔ موازی و محدودیت اثر لبهها را توضیح میدهد.
مثال حلشده: ۲۰ درصد کاهش فاصله، چند درصد تغییر ظرفیت؟
دو صفحهٔ فرضی با سطح همپوشانی 100 mm² و فاصلهٔ اولیهٔ 0.50 mm در نظر بگیرید. فقط برای محاسبه، εᵣ = 2 را ثابت فرض میکنیم و از ظرفیت سیمها و میدان لبهها صرفنظر میکنیم. این عدد، مشخصات فوم تصویر یا محصولی مشخص نیست.
A = 100 × 10⁻⁶ m²
d₀ = 0.50 × 10⁻³ m
C₀ ≈ 3.54 pF

d₁ = 0.40 × 10⁻³ m
C₁ ≈ 4.425 pF
ΔC = 0.885 pF
ΔC / C₀ = 25%
فاصله ۲۰ درصد کم شده، اما ظرفیت ۲۵ درصد بیشتر شده است؛ چون ظرفیت با معکوس فاصله تغییر میکند. این مثال بهتنهایی نیروی لازم برای فشردن را مشخص نمیکند. برای محاسبهٔ نیرو، به رفتار مکانیکی ماده و شکل سازه نیاز داریم. حتی دو پد با ظرفیت اولیهٔ یکسان ممکن است زیر نیروی یکسان، تغییرشکل متفاوتی داشته باشند.
مدار ظرفیت را میخواند؛ برنامه از آن نیرو برآورد میکند
ورودی معمولیِ ولتاژ یک میکروکنترلر، خودبهخود ظرفیت را بر حسب پیکوفاراد تحویل نمیدهد. یک روش خواندن باید تغییر ظرفیت را به کمیتی قابل اندازهگیری تبدیل کند؛ برای مثال با شارژ و تخلیهٔ کنترلشده، انتقال بار یا مدار اختصاصی تبدیل ظرفیت به دادهٔ دیجیتال. انتخاب روش به ظرفیت پایه، دامنهٔ تغییر، سرعت و نویز مجاز بستگی دارد.
خروجی بعضی تراشههای لمس فقط میگوید یک ناحیه فعال شده است. این همان عدد ظرفیت یا نیرو نیست. برای نمونه، برد CAP1203 در تحلیل قبلی رخداد لمس میدهد؛ نباید وضعیت فعال یک کانال را معادل نیوتن یا فشار فرض کرد. سازوکاری که برای کارکرد کلید لمسی، تغییر آهستهٔ خط مبنا را دنبال میکند نیز ممکن است در کاربرد اندازهگیری بار ثابت مناسب نباشد؛ باید رفتار همان خواننده را بررسی کنیم.
همچنین ظرفیت دیدهشده فقط ظرفیت پد نیست. سیمها، مسیرهای برد و اجسام اطراف ظرفیت ناخواسته ایجاد میکنند. یک تقریب آموزشی این است که ظرفیت خواندهشده برابر مجموع ظرفیت حسگر و یک ظرفیت ناخواسته باشد؛ مدارهای واقعی ممکن است پیچیدهتر باشند. کمکردن مقدار اولیه فقط بخش ثابت را حذف میکند. اگر با حرکت کابل یا نزدیکشدن دست، آن بخش عوض شود، صفرکردن اولیه کافی نیست.
خواننده را نزدیک حسگر قرار دهید و مسیر اتصال را ثابت و کوتاه نگه دارید. محافظ الکتریکی یا شیلد میتواند مفید باشد، اما اتصال آن باید با مدار خواننده سازگار باشد؛ وصلکردن دلخواه همهٔ پوششها به زمین، دستور عمومی مناسبی نیست. بخش ۷ راهنمای TI اثر مسیر، کابل و شیلد را بررسی میکند.
از ظرفیت به نیرو: یک مدل فرضی و یک نقطهٔ مستقل
اکنون مثال جداگانهای برای تبدیل داده بسازیم. فرض کنید از یک مجموعهٔ حسگر و خواننده، با روش نصب و بارگذاری ثابت، این دادههای آموزشی را داریم: در نیروی صفر، ظرفیت کل 12 pF و در نیروی 4 N، ظرفیت کل 14 pF است. این ظرفیتها به مثال هندسی قبلی مربوط نیستند. فقط در بازهٔ صفر تا چهار نیوتن، یک رابطهٔ خطی را نامزد میکنیم:
F_est = (C − 12 pF) × (4 N / 2 pF)
      = (C − 12 pF) × 2 N/pF
برای خواندن 13.4 pF، مدل مقدار 2.8 N میدهد. حال اگر این خواندن در یک نقطهٔ مستقل با نیروی مرجع 3.0 N ثبت شده باشد، اختلاف برآورد با مرجع −0.2 N است. اگر نیاز پروژه اختلاف حداکثر 0.1 N در همین شرایط باشد، مدل در این نقطه پذیرفته نیست؛ هرچند دو نقطهای را که با آنها ساخته شده دقیقاً بازتولید میکند.
در نمونهٔ واقعی، چند نیروی معلوم در بازهٔ مورد استفاده اعمال کنید و بخشی از نقاط را از ابتدا برای بررسی مستقل کنار بگذارید. مرجع، سطح و محل تماس، زمان مکث، دما و روش نصب را ثبت کنید. رابطه ممکن است خطی نباشد؛ جدول تبدیل یا مدل چندبخشی تنها وقتی بهتر است که روی دادهٔ مستقل نتیجهٔ بهتری بدهد. درس کالیبراسیون حسگر تفاوت تعیین رابطه، تصحیح عدد و بررسی اعتبار آن را توضیح میدهد.
چرا یک بارِ ثابت همیشه عدد ثابت نمیسازد؟
برخی مواد نرم زیر بار ثابت بهآرامی بیشتر تغییرشکل میدهند؛ این رفتار را خزش مینامیم. پس عددی که بلافاصله پس از گذاشتن بار خوانده میشود ممکن است با عدد چند ثانیه بعد تفاوت داشته باشد. پس از برداشتن بار نیز بازگشت میتواند زمان ببرد. همچنین پاسخ در مسیر زیادکردن بار و کمکردن آن ممکن است یکسان نباشد؛ این تفاوت مسیر، هیسترزیس مکانیکی است و با دو آستانهٔ نرمافزاری برای جلوگیری از قطعووصل هشدار تفاوت دارد.
زمانبندی، جزئی از روش اندازهگیری است. اگر مدل را پس از مکثی مشخص ساختهاید، استفاده از آن برای ضربهٔ سریع نیازمند بررسی جداگانه است. پژوهش Xiao و همکاران دربارهٔ حسگر خازنی نرم چاپشده تغییر هندسه و پاسخ زمانی را برای سازهٔ خود بررسی میکند؛ نتایج آن ویژگی هر پد فومی یا سیلیکونی دیگری نیست.
پیش از سپردن تصمیم به عدد حسگر
ابتدا دامنه و واحد خروجی را مشخص کنید: آیا فقط تماس را میخواهید یا برآورد نیرو با خطای معین؟ سپس مجموعه را در نصب نهایی، در چند بار و در هر دو جهت افزایش و کاهش بار بررسی کنید. با بار ثابت، تغییر زمان را ثبت کنید؛ بعد با ثابتبودن بار، حرکت کابل و نزدیکشدن دست را جداگانه بررسی کنید. این جداسازی کمک میکند تغییر مکانیکی را با اثر الکتریکی اشتباه نگیرید.
در برنامه، تنها دادهٔ تازه، معتبر و داخل بازهٔ پذیرفتهشده را وارد مدل کنید. قطع ارتباط، اشباع خواننده یا دادهٔ کهنه را بهصورت «صفر نیوتن» نمایش ندهید. اگر گیره بر اساس نیرو عمل میکند، رفتار آن هنگام نامعتبرشدن حسگر باید از پیش تعریف شود؛ ادامهٔ آخرین فرمان لزوماً انتخاب مناسبی نیست. صافکردن نمودار با فیلتر نیز خطای مدل یا ظرفیت متغیر کابل را اصلاح نمیکند و میتواند پاسخ را به تأخیر بیندازد.
برای ادامه، درس حسگر موقعیت نشان میدهد تغییر ظرفیت چگونه به جابهجایی مربوط میشود. تفاوت این کاربرد در آن است که برای رسیدن به نیرو، باید رفتار مکانیکی و شرایط تماس را هم بشناسیم. مسیر قابل اتکا از همینجا میگذرد: تعریف کمیت، خواندن ظرفیت، ساخت رابطه با مرجع، بررسی مستقل و در نهایت تصمیمی که محدودیت اندازهگیری را رعایت کند.
منابع برای مطالعهٔ بیشتر
- TI، SNOA927A، بازنگری ژوئن ۲۰۲۱؛ مبانی ظرفیت، تفاوت لمس و سنجش، مسیر اتصال و شیلد.
- Ni، Xue و Li، سال ۲۰۲۱؛ نمونهای پژوهشی از ارتباط ساختار مکانیکی، تغییر ظرفیت و اندازهگیری نیرو و جابهجایی.
- Xiao و همکاران، Advanced Science، سال ۲۰۲۵؛ حسگر نرم، تغییر هندسه و بررسی پاسخ زمانی.
- واژگان اندازهشناسی JCGM 200:2012؛ بهویژه بند ۲٫۳۹ دربارهٔ کالیبراسیون.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.