حسگر موقعیت و انکودر؛ شمارش حرکت، نقطهٔ مرجع و روش خازنی
انکودر افزایشی تغییر حرکت را میشمارد؛ برای پیدا کردن جای جسم باید مرجع و فاصلهٔ هر شمارش معلوم باشد. یک کشویی فرضی تفاوت شمارش، موقعیت و دقت را روشن میکند.
فهرست مطالب
برای اینکه بفهمیم یک کشویی کجاست، باید جای آن را نسبت به یک نقطهٔ مشخص اندازه بگیریم. حسگر موقعیت این کار را انجام میدهد. بعضی حسگرها جای فعلی را گزارش میکنند؛ بعضی فقط تغییر حرکت را میشمارند و تا نقطهٔ شروع معلوم نباشد، از آن شمارش نمیتوان جای دقیق را به دست آورد.
مثلاً در یک دستگاه برش، دانستن اینکه موتور روشن است کافی نیست؛ باید بدانیم قطعهٔ متحرک چقدر جلو رفته است. همین نیاز در پیچ تنظیم، خطکش دیجیتال و مفصل ربات هم وجود دارد. برای فهم اصل موضوع به خرید قطعه یا اجرای برنامه نیاز نداریم. اگر واژهٔ حسگر برایتان تازه است، آشنایی با حسگرها نقطهٔ شروع مناسبی است.
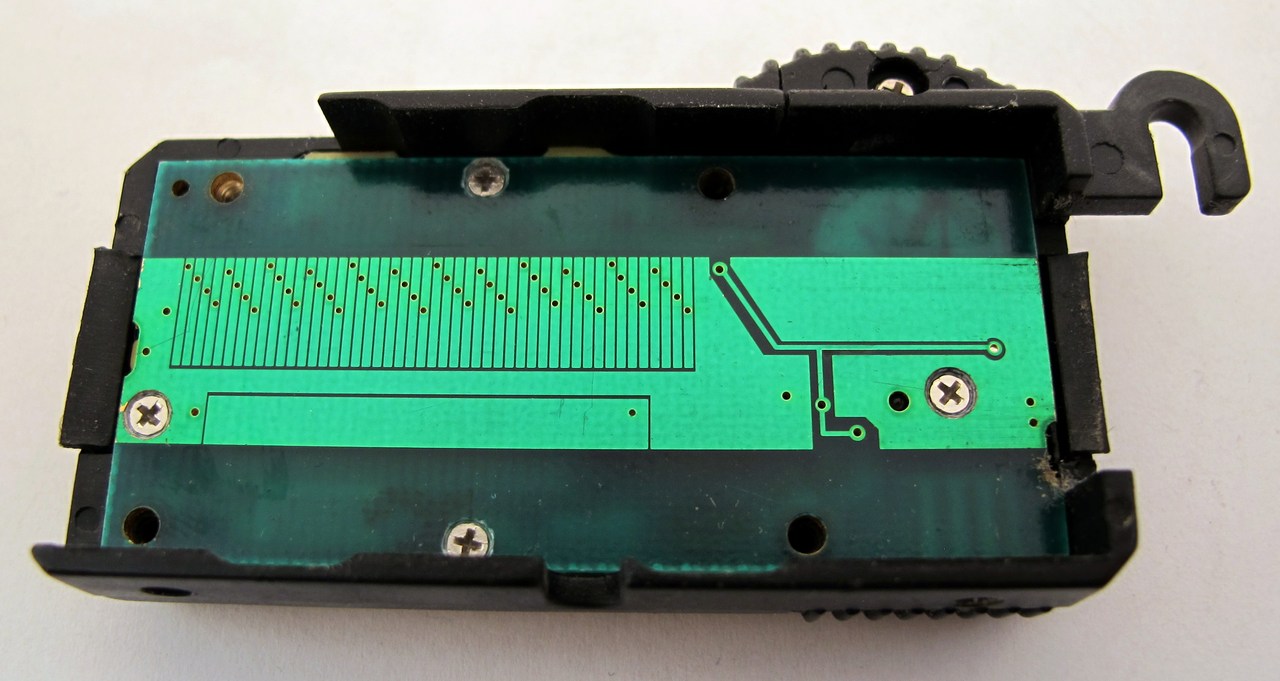
تصویر شاخص: الکترودهای حسگر خطی خازنی در کشویی کولیس دیجیتال. عکس: wdwd، CC BY-SA 4.0؛ کوچکسازیشده.

۱. موقعیت را نسبت به چه چیزی میسنجیم؟
عدد «۹ میلیمتر» بهتنهایی کامل نیست. باید بگوییم از کدام نقطه و در کدام جهت اندازه گرفتهایم. میلیمتر یکهزارم متر است. برای یک کشویی میتوان انتهای چپ مسیر را صفر و حرکت به راست را مثبت گرفت. برای یک محور چرخان، بهجای فاصله معمولاً زاویه را نسبت به جهت مرجع میسنجیم.
تشخیص حرکت، فاصله و موقعیت سؤالهای یکسانی نیستند. یک آشکارساز حرکت ممکن است فقط بگوید چیزی تکان خورده؛ فاصلهسنج فاصله تا سطح روبهرو را بدهد؛ و حسگر نصبشده روی یک کشویی، جای آن را در مسیر مشخص کند. البته با نصب و محاسبهٔ مناسب میتوان از فاصلهسنج هم برای پیدا کردن موقعیت استفاده کرد. مهم این است که عدد خروجی دقیقاً به چه چیزی اشاره دارد.
۲. انکودر افزایشی چه چیزی را میشمارد؟
انکودر وسیلهای است که حرکت مستقیم یا چرخشی را به اطلاعات قابل خواندن برای دستگاه تبدیل میکند. در نوع افزایشی، هنگام حرکت، خروجی بین دو وضعیت عوض میشود. دستگاه این تغییرها را میشمارد؛ شبیه شمردن خطهای یک خطکش که از مقابل یک نشانه عبور میکنند.
یک خروجیِ تنها معمولاً برای فهمیدن جهت کافی نیست. بسیاری از انکودرها دو خروجی با نامهای A و B دارند که کمی زودتر یا دیرتر از هم تغییر میکنند. ترتیب تغییرشان جهت حرکت را نشان میدهد. عددهای صفر و یک در اینجا دو وضعیت قابل تشخیص خروجیاند؛ ولتاژ مجاز هر وضعیت را باید از مشخصات همان وسیله و ورودی خواننده گرفت.
بعضی خوانندهها از هر چرخه یک شمارش میگیرند و بعضی همهٔ چهار تغییر دو خروجی را میشمارند؛ روش دوم را معمولاً ×4 مینامند. بنابراین عدد «تعداد پالس در دور» را بیتوضیح به «تعداد شمارش در دور» تبدیل نکنید. تعریف سازنده و تنظیم خواننده باید با هم روشن باشند. توضیح TI دربارهٔ خروجی دوکاناله این تفاوت را با شکل نشان میدهد.
۳. مثال: ۴۰ شمارش جلو، ۳ شمارش عقب
فرض کنیم یک کشویی خیالی پس از شناسایی نقطهٔ مرجع روی صفر قرار دارد. فرض دیگر این است که هر شمارش نهاییِ خواننده برابر ۰٫۲۵ میلیمتر است؛ این عدد ویژگی یک محصول مشخص نیست. اگر حرکت به راست مثبت باشد، نتیجه چنین میشود:
| اتفاق | شمارش نسبت به مرجع | موقعیت |
|---|---|---|
| مرجع پیدا شده است | 0 | 0 mm |
| ۴۰ شمارش به راست | 40 | 40 × 0.25 = 10 mm |
| ۳ شمارش برگشت به چپ | 37 | 37 × 0.25 = 9.25 mm |
پس جای نهایی کشویی ۹٫۲۵ میلیمتر سمت راست مرجع است. اگر دستگاه یک شمارشِ رو به جلو را نبیند، عدد نمایشدادهشده در این مثال ۰٫۲۵ میلیمتر کمتر میشود. میانگینگیری از عددهای بعدی، شمارش گمشده را برنمیگرداند.
۴. چرا بعد از قطع برق ممکن است به مرجع نیاز باشد؟
در یک شمارندهٔ معمولی، اگر برق قطع شود و شمارش قبلی یا حرکتِ هنگام خاموشی معلوم نباشد، صفرکردن عدد به معنی برگشتن کشویی به نقطهٔ صفر نیست. دستگاه باید مرجع را دوباره پیدا کند یا روش معتبر دیگری برای نگهداشتن موقعیت داشته باشد.
مرجع میتواند نشانهای روی خطکش یا محل مشخصی باشد که حسگر دیگری آن را تشخیص میدهد. پیدا کردن این محل را گاهی homing مینامند. در دستگاه موتوردار، این حرکت باید با محدودیت مسیر و روش ایمن خود دستگاه انجام شود؛ کوبیدن به انتهای مکانیکی راه عمومیِ مرجعگیری نیست.
در بعضی انکودرهای چرخشی، یک نشانه در هر دور ظاهر میشود. این نشانه جهت مرجع همان دور را مشخص میکند، اما بهتنهایی نمیگوید محور در مجموع چند دور چرخیده است. در مقابل، انکودر مطلق برای موقعیتهای قابل تشخیص خود کد مشخصی میدهد. حتی آن هم باید درست نصب و به صفرِ مورد نظر ماشین مرتبط شود؛ مطلق بودن به معنی دانستن خودکار همهٔ موقعیتهای یک دستگاه نیست.
۵. حسگر موقعیت خازنی چگونه حرکت را حس میکند؟
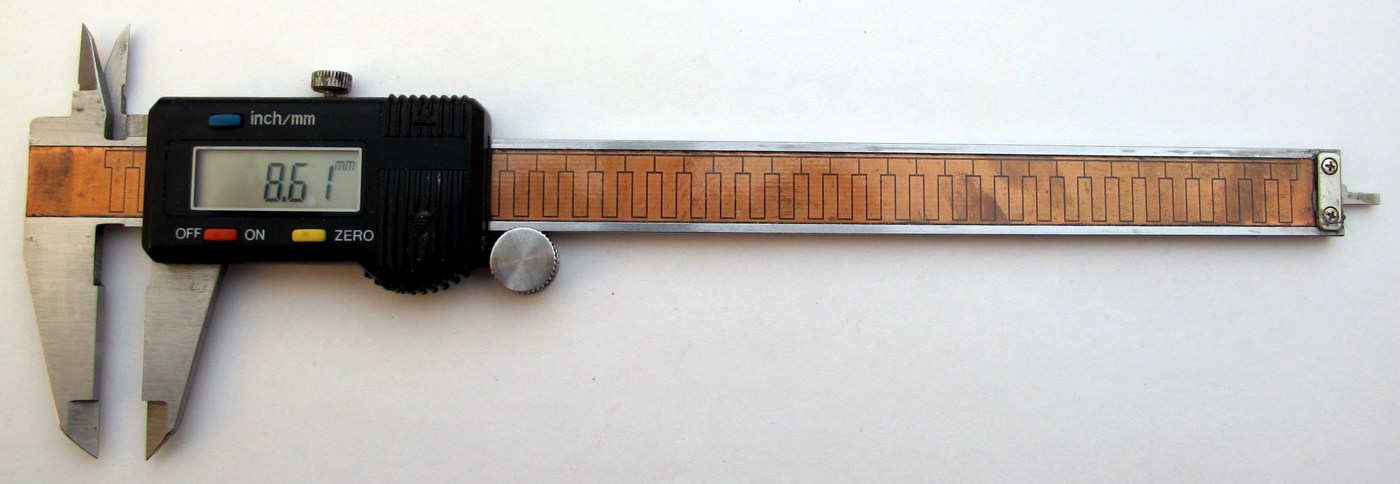
«خازنی» روش حس کردن را توصیف میکند؛ «افزایشی» یا «مطلق» روش گزارش موقعیت را. این دو دستهبندی را نباید یکی دانست. یک سامانهٔ خازنی، بسته به الگو و روش خواندنش، میتواند اطلاعات افزایشی یا موقعیت مطلق بدهد.
دو سطح فلزی نزدیک هم که با مادهای نارسانا، مثلاً هوا، از هم جدا شدهاند، ظرفیت الکتریکی دارند. ظرفیت بیان میکند برای یک اختلاف ولتاژ معین چه مقدار بار الکتریکی ذخیره میشود. برای آشنایی با ولتاژ و اجزای مدار، مسیر مبانی الکترونیک را ببینید. در یک نمونهٔ ساده، با جابهجایی یکی از سطحها، مقدار همپوشانی یا فاصلهٔ آنها عوض میشود و ظرفیت هم تغییر میکند. مدار خواننده این تغییر را اندازه میگیرد و با رابطهٔ از پیش معلوم به موقعیت ربط میدهد.

در مدل سادهٔ دو صفحهٔ موازی، اگر فاصله و مادهٔ بین صفحهها ثابت باشند، نصفشدن سطح مشترک تقریباً ظرفیت را نصف میکند. برای نمونهٔ کاملاً فرضی، سطح مشترک 100 mm² و فاصلهٔ هوایی 0.1 mm در این مدل حدود 8.85 pF میدهد؛ با سطح 50 mm²، مقدار حدود 4.43 pF میشود. پیکوفاراد، pF، واحدی برای این ظرفیتهای کوچک است. این محاسبه اثر لبههای صفحه و سیمها را کنار میگذارد و مشخصات یک حسگر آماده نیست.
این تنها یک توضیح پایه است. حسگرهای واقعی ممکن است الگوهای چندبخشی و روشهای پیچیدهتری داشته باشند؛ مانند نوارهای لمسی که موقعیت انگشت را از پاسخ چند ناحیه پیدا میکنند. رطوبت، آلودگی، فاصلهٔ مکانیکی و ظرفیت ناخواستهٔ سیمها هم میتوانند نتیجه را تغییر دهند. پس «بدون تماس» به معنی «بینیاز از بررسی محیط و نصب» نیست. راهنمای TI دربارهٔ حس کردن خازنی و راهنمای طراحی حسگر و نوار لمسی Analog Devices این موضوعها را توضیح میدهند.
۶. تعداد رقم بیشتر چه چیزی را ثابت نمیکند؟
در مثال کشویی، گام ۰٫۲۵ میلیمتر یعنی کوچکترین تغییر موقعیتی که فرض کردهایم با یک شمارش دیده میشود. این گام، بهتنهایی تضمین نمیکند خطای واقعی هم حداکثر ۰٫۲۵ میلیمتر است. خطای فاصلهٔ نشانهها، لقبودن اتصال، کجبودن نصب، شمارش ازدسترفته یا خطای مرجع میتوانند نتیجه را بدتر کنند. نمایش دو رقم اعشار هم جای اندازهگیری معتبر را نمیگیرد.
برای بررسی یک نمونه، چند موقعیت معلوم را با مرجع مناسب مقایسه کنید؛ سپس از دو جهت به همان نقطه برگردید و اختلاف را ثبت کنید. این یک پیشنهاد آزمون است، نه نتیجهٔ آزمون یک دستگاه. تفاوت دقت، تفکیکپذیری و تکرارپذیری در درس اندازهگیری و کالیبراسیون حسگر روشنتر توضیح داده شده است.
۷. پیش از انتخاب، سؤال را دقیق کنید
ابتدا مشخص کنید حرکت مستقیم است یا چرخشی، چه مسیری باید پوشش داده شود و آیا پس از روشنشدن میتوان به مرجع برگشت. بعد سرعت حرکت، کوچکترین تغییر لازم، خطای مجاز، شرایط محیط و سازگاری الکتریکی خروجی را بررسی کنید. اگر فقط حضور جسم مهم است، اندازهگیری موقعیت پیوسته شاید لازم نباشد. اگر موقعیت باید بلافاصله پس از روشنشدن معلوم باشد، این نیاز را با قابلیت مستند سامانهٔ انتخابی تطبیق دهید.
اصل کار این است: اول معلوم کنید عدد موقعیت به کدام مرجع وابسته است؛ سپس ببینید حسگر و خواننده چه چیزی را واقعاً اندازه میگیرند. از روی نام «خازنی»، تعداد رقم نمایشگر یا تعداد پالس بهتنهایی نمیتوان دربارهٔ دقت کل دستگاه تصمیم گرفت.
منابع
- TI، Incremental Rotary Encoders؛ خروجیها، جهت و شمارش تغییر وضعیت.
- NI، Using Quadrature Encoders؛ بخشهای Encoders و Quadrature Encoders. سند آرشیوی است؛ اینجا فقط برای توضیح اصول استفاده شده است.
- TI، SNOA927A؛ مدل صفحهٔ موازی و محدودیتهای اندازهگیری خازنی.
- Analog Devices، AN-854؛ طراحی نوارهای لمسی و تأثیر هندسهٔ حسگر.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.