نمونهبرداری حسگر؛ چرا یک تغییر سریع، آهسته دیده میشود؟
علیاسینگ را با دو موج و نقاط یکسان ببینید؛ تفاوت نرخ تبدیل و نمایش، شرط نایکوئیست و جای فیلتر ضدعلیاس پیش از ADC.
فهرست مطالب
اگر ورودی سریعتر از آنچه سامانه میتواند درست نمونهبرداری کند تغییر کند، دادهٔ ثبتشده ممکن است یک تغییر آهسته و کاملاً باورپذیر نشان بدهد. این ابهام «علیاسینگ» یا ایجاد فرکانس کاذب است. راهحل فقط صافکردن نمودار نیست: باید پهنای باند ورودی، نرخ واقعی تبدیل و فیلتر پیش از نمونهبرداری را با هم انتخاب کرد.
فرض کنید حسگری روی یک سازه، لرزش را به ولتاژ تبدیل میکند. برنامه چند بار در ثانیه آن را میخواند و نموداری آرام نشان میدهد. آرامبودن نمودار هنوز ثابت نمیکند خود سازه آهسته میلرزد. برای فهمیدن علت، ابتدا باید بدانیم میان نقاط ثبتشده چه اطلاعاتی ممکن است از دست برود.
نمونه، نرخ و فرکانس چه فرقی دارند؟
نمونه، یک مقدار در یک لحظه است. مبدل آنالوگ به دیجیتال یا ADC، ورودی پیوسته را در زمانهای جدا میخواند و به عدد تبدیل میکند. نرخ نمونهبرداری تعداد این خواندنها در ثانیه است؛ آن را با f_s نشان میدهیم. فرکانس موج، تعداد تکرار چرخهٔ خود موج در ثانیه و واحدش هرتز است. این دو تعداد، الزاماً برابر نیستند.
در نمونهبرداری یکنواخت، فاصلهٔ زمانی نمونهها برابر است. نرخ ۴۰ نمونه در ثانیه یعنی فاصلهٔ 1 / 40 = 0.025 s = 25 ms. این عدد با «۴۰ بار بهروزرسانی صفحه در ثانیه» یکی نیست؛ نمایشگر ممکن است یک داده را چند بار نمایش دهد.
مثال حلشده: ۳۰ هرتز چگونه شبیه ۱۰ هرتز میشود؟
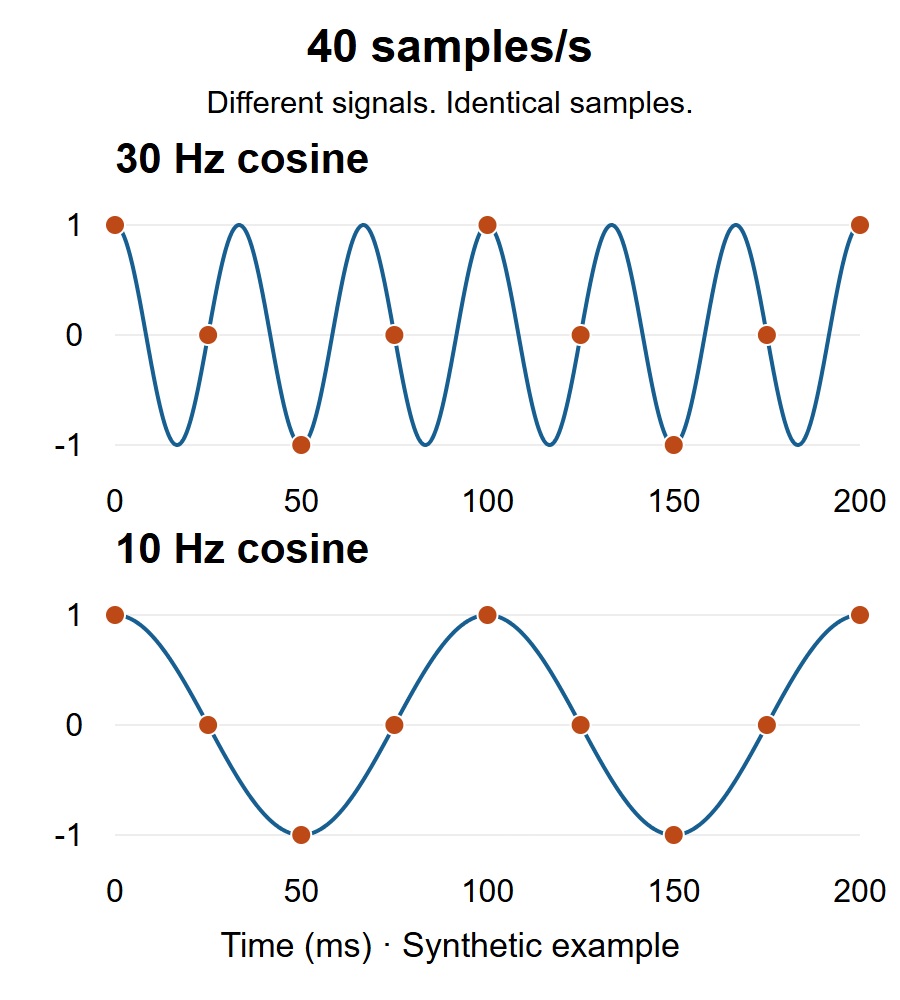
دو موج کسینوسی ایدهآل با دامنهٔ یک و فاز اولیهٔ یکسان در نظر میگیریم؛ نویز و خطای تبدیل ندارند. یکی در ثانیه ۳۰ بار و دیگری ۱۰ بار تکرار میشود. اگر فقط در لحظههای t = n / 40 آنها را ببینیم، مقدارشان برای هر عدد صحیح n برابر میشود:
t[n] = n / 40 seconds
x30[n] = cos(2*pi*30*n/40)
x10[n] = cos(2*pi*10*n/40)
x30[n] = x10[n]
مثلاً در زمانهای صفر، ۲۵، ۵۰، ۷۵ و ۱۰۰ میلیثانیه، هر دو بهترتیب مقدارهای ۱، صفر، منفی یک، صفر و ۱ دارند؛ صفرهای محاسبهٔ رایانهای ممکن است با خطای گردکردن بسیار کوچک نوشته شوند. بین این لحظهها، موج ۳۰ هرتز مسیر متفاوتی پیموده است. بنابراین همین نقاط بهتنهایی نمیگویند کدام موج واقعاً در ورودی بوده است.
برای این مثال، فرکانس کاذب در بازهٔ پایین برابر |30 − 40| = 10 Hz است. این محاسبه دربارهٔ دو کسینوس مشخص است، نه روشی عمومی برای تشخیص همهٔ سیگنالها. افزودن رقم اعشار یا کالیبراسیون دامنه، این ابهام زمانی را برطرف نمیکند؛ دقت و تفکیکپذیری مسئلهٔ دیگریاند.
شرط نایکوئیست؛ چرا «دقیقاً دو برابر» انتخاب خوبی نیست؟
در مدل ایدهآلِ نمونهبرداری یکنواخت از یک ورودی حقیقیِ پایینگذر، محتوای فرکانسی باید به کمتر از نصف نرخ نمونهبرداری محدود باشد. نصف نرخ، فرکانس نایکوئیست است؛ برای ۴۰ نمونه در ثانیه، ۲۰ هرتز. موج ۳۰ هرتز مثال ما بیرون این محدوده است. توضیح Analog Devices نشان میدهد مؤلفههای بیرون محدوده چگونه به محدودهٔ پایین برمیگردند.
مرز دقیق نیز حساس است: یک موج سینوسی ۲۰ هرتز با فاز مناسب، در نمونهبرداری ۴۰ نمونه در ثانیه میتواند در همهٔ نقاط صفر دیده شود. در عمل، فیلتر واقعی هم مرز قطعِ ناگهانی ندارد. پس نرخ را صرفاً مساوی دو برابر فرکانس مطلوب نگذارید؛ برای ناحیهٔ گذار فیلتر و محدودیت دستگاه جا لازم است. راهنمای رفتار ADC این محدودیت را توضیح میدهد. این درس دربارهٔ ورودی پایینگذر است؛ نمونهبرداری هدفمندِ میانگذر در رادیو، طراحی و فرضهای دیگری دارد.
فیلتر باید کجای مسیر باشد؟
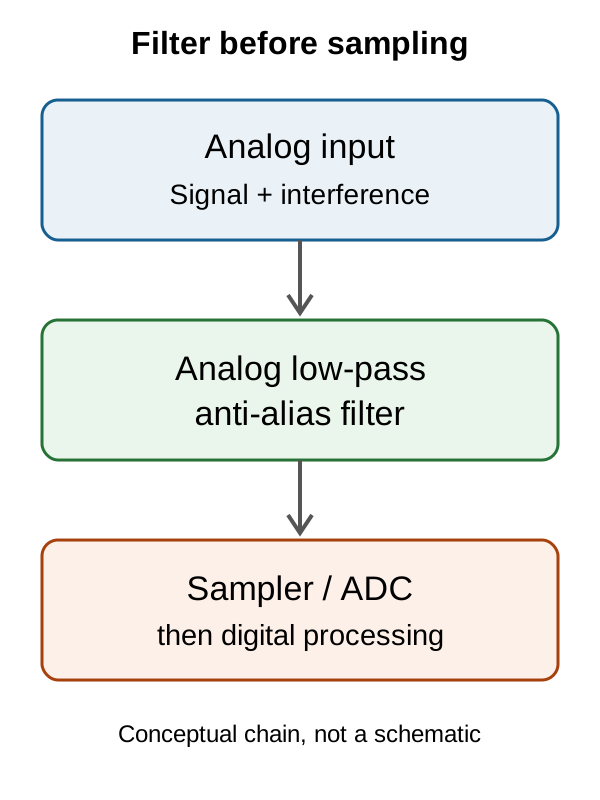
فیلتر پایینگذر، تغییرات آهسته را عبور میدهد و مؤلفههای سریعتر را تضعیف میکند. فیلتر ضدعلیاس باید پیش از مرحلهای باشد که ابهام در آن ایجاد میشود. ممکن است سیگنال مطلوب آهسته باشد، ولی نویز برق یا یک منبع مزاحم سریع به آن اضافه شود؛ راهنمای NI دلیل نیاز به محدودکردن ورودی را شرح میدهد.
پس از ثبت نقاط یکسان، میانگین یا EMA نمیتواند بفهمد آنها از کدامیک از دو موج بالا آمدهاند. این روشها همچنان برای بعضی نویزها مفیدند، اما جای فیلتر پیش از نمونهبرداری را نمیگیرند؛ درس فیلتر دادهٔ حسگر کاربرد و تأخیر آنها را جدا بررسی میکند.
در حسگر دیجیتال، تعداد خواندن رجیستر کافی نیست
بعضی حسگرها خودشان ADC و فیلتر داخلی دارند. خواندن سریعترِ رجیستر ممکن است فقط همان نتیجهٔ قبلی را دوباره برگرداند. نرخ تبدیل، نرخ دادهٔ خروجی، وضعیت آمادهشدن داده و زمان نشست را از سند همان مدل پیدا کنید. این متن نرخ یا تنظیم مشترکی برای همهٔ حسگرها تعیین نمیکند.
اگر دادهٔ پرسرعت را با دورریختن نمونهها کمحجم میکنید، مرحلهٔ تازهای از کاهش نرخ ساختهاید؛ پیش از آن هم باید محتوای نامناسب محدود شود. اینبار فیلتر دیجیتال، پیش از کاهش نرخ، میتواند نقش لازم را داشته باشد؛ سند کاهش نرخ MathWorks ترتیب این مراحل را توضیح میدهد. آن را با تلاش برای تعمیر علیاسینگِ رخداده در ADC اشتباه نگیرید.
چطور یک اندازهگیری مشکوک را بررسی کنیم؟
دادهٔ خام و زمان واقعی نمونهها را نگه دارید. مشخص کنید نرخ نوشتهشده در برنامه، نرخ تبدیل تازه است یا فقط نرخ نمایش. در یک آزمایش کنترلشده و در محدودهٔ مجاز تجهیزات، نرخ را تغییر دهید و ببینید مؤلفهٔ مشکوک چگونه جابهجا میشود؛ جابهجایی میتواند سرنخ باشد، نه اثباتِ تنها علت. پهنای باند و تنظیم ثبت ابزار مقایسه هم مهم است؛ درس اسیلوسکوپ و تحلیلگر منطقی این تفاوت را توضیح میدهد.
برای تمرین بدون مدار، جدول نمونههای همین مثال را باز کنید. برنامهٔ Python همراه فقط محاسبه و CSV تولید میکند و به دستگاه وصل نمیشود. مثال با Python 3.12 اجرا شده.
تمرین: برای موج ۳۵ هرتز و نرخ ۴۰ نمونه در ثانیه، فرکانس کاذب پایین چقدر است؟ پاسخ این مدل ۵ هرتز، از |35 − 40| است. راه جلوگیری را از نیاز شروع کنید: اگر باید خودِ ۳۵ هرتز را نگه دارید، حذف آن با پایینگذر راهحل نیست؛ نرخ و مسیر ورودی باید برای حفظ آن طراحی شوند.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.