طرح Actus کنترل موتور و ارتباط میان مفصلهای ربات را کنار هم میآورد
شرکت MIPS جزئیات تازهای از Actus ارائه کرده است؛ بستری برای ساخت کنترلکنندهای که حرکت موتور و ارتباط با دیگر بخشهای ربات را مدیریت کند. مثلاً در بازوی ربات، این ترکیب میتواند به هماهنگی حرکت آرنج و مچ کمک کند. فعلاً باید آن را طرحی برای توسعه و ارزیابی دانست؛ اطلاعیه، عرضهٔ عمومی یا ایمنی یک ربات کامل را تأیید نمیکند.
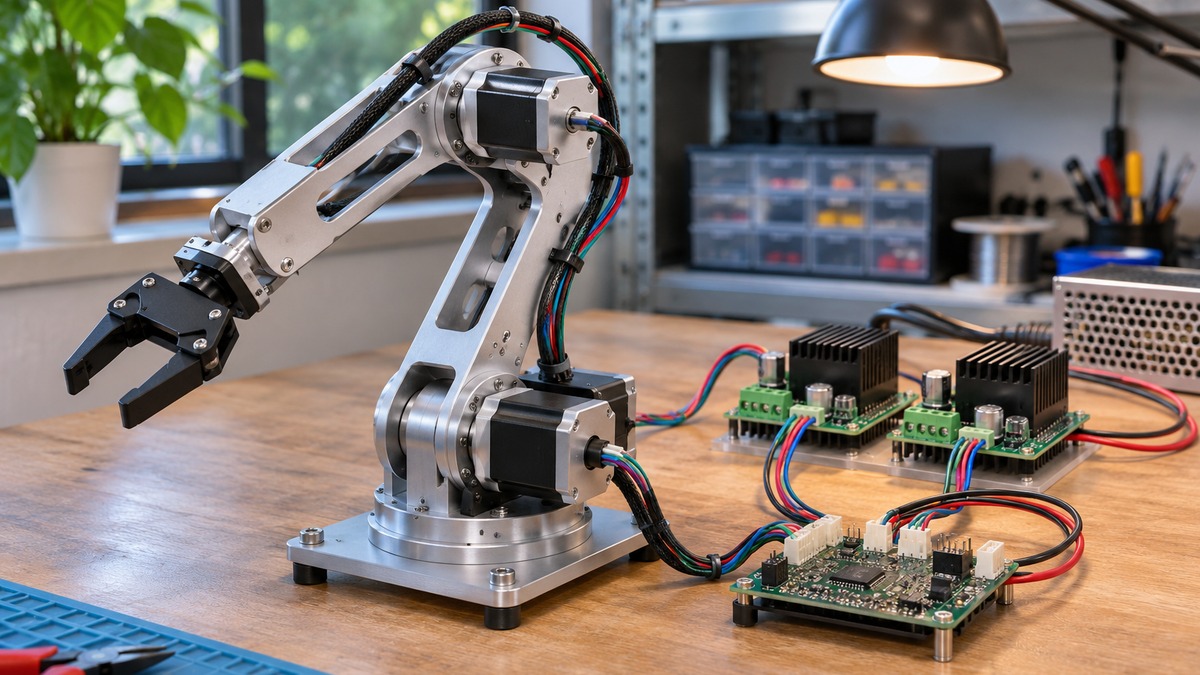
بازوی ربات با موتورهای مفصل، سیمکشی و بردهای جداگانهٔ کنترل و قدرت روی میز؛ تصویرسازی مفهومی.
مشاهدهٔ تصویر در اندازهٔ کاملاز فرمان حرکت تا چرخیدن موتور
برای حرکت دادن بازوی ربات، فقط تعیین مقصد کافی نیست؛ کنترلکننده باید حرکت واقعی موتور را اندازه بگیرد و فرمان بعدی را بر همان اساس تنظیم کند. MIPS میگوید Actus دو بخش پردازشی Atlas M8500، کمک سختافزاری برای محاسبات کنترل موتور و ارتباط شبکه را ترکیب میکند.
شبکهٔ TSN امکان زمانبندی تبادل داده را فراهم میکند؛ هدف این است که اطلاعات موقعیت و نیروی چرخانندهٔ موتور در زمان قابلپیشبینی میان مفصلها و کنترلکنندهٔ مرکزی جابهجا شود. این کار به طراحی درست کل شبکه نیاز دارد.
بستر توسعه، پیش از محصول نهایی
اطلاعیهٔ نهم نوامبر، پیشرفتهای Actus را توضیح میدهد؛ نام این بستر پیشتر در سپتامبر معرفی شده بود. مسیر پیشنهادی MIPS شروع کار با نمونهٔ نرمافزاریِ شبیهسازیشده و سپس رفتن سراغ برد ارزیابی Actus-1 و ابزارهای برنامهنویسی است. تاریخ عرضهٔ عمومی در اطلاعیه مشخص نشده است.
شرکت از پشتیبانی قابلیتهای ایمنی هم میگوید، اما صفحهٔ رسمی تصریح میکند که نتیجه به پیادهسازی، نرمافزار و محدودهٔ گواهی بستگی دارد. از این معرفی نمیتوان دقت، ایمنی یا کارایی یک ربات ساختهشده را نتیجه گرفت.