قطعهٔ ATFCD52 میکروچیپ دادهٔ لمس را برای گرفتن اجسام با ربات فراهم میکند
شرکت میکروچیپ قطعهٔ ATFCD52 را معرفی کرده که تغییرات سطح لمسی دست ربات را به دادهٔ قابلپردازش تبدیل میکند. این داده میتواند به تشخیص فشار و شروع لغزش کمک کند؛ مثلاً هنگام گرفتن میوهٔ نرم، کنترلکننده میتواند از آن برای تنظیم گرفتن استفاده کند. جلوگیری از افتادن یا لهشدن میوه به طراحی حسگر و برنامهٔ کنترل هم وابسته است.
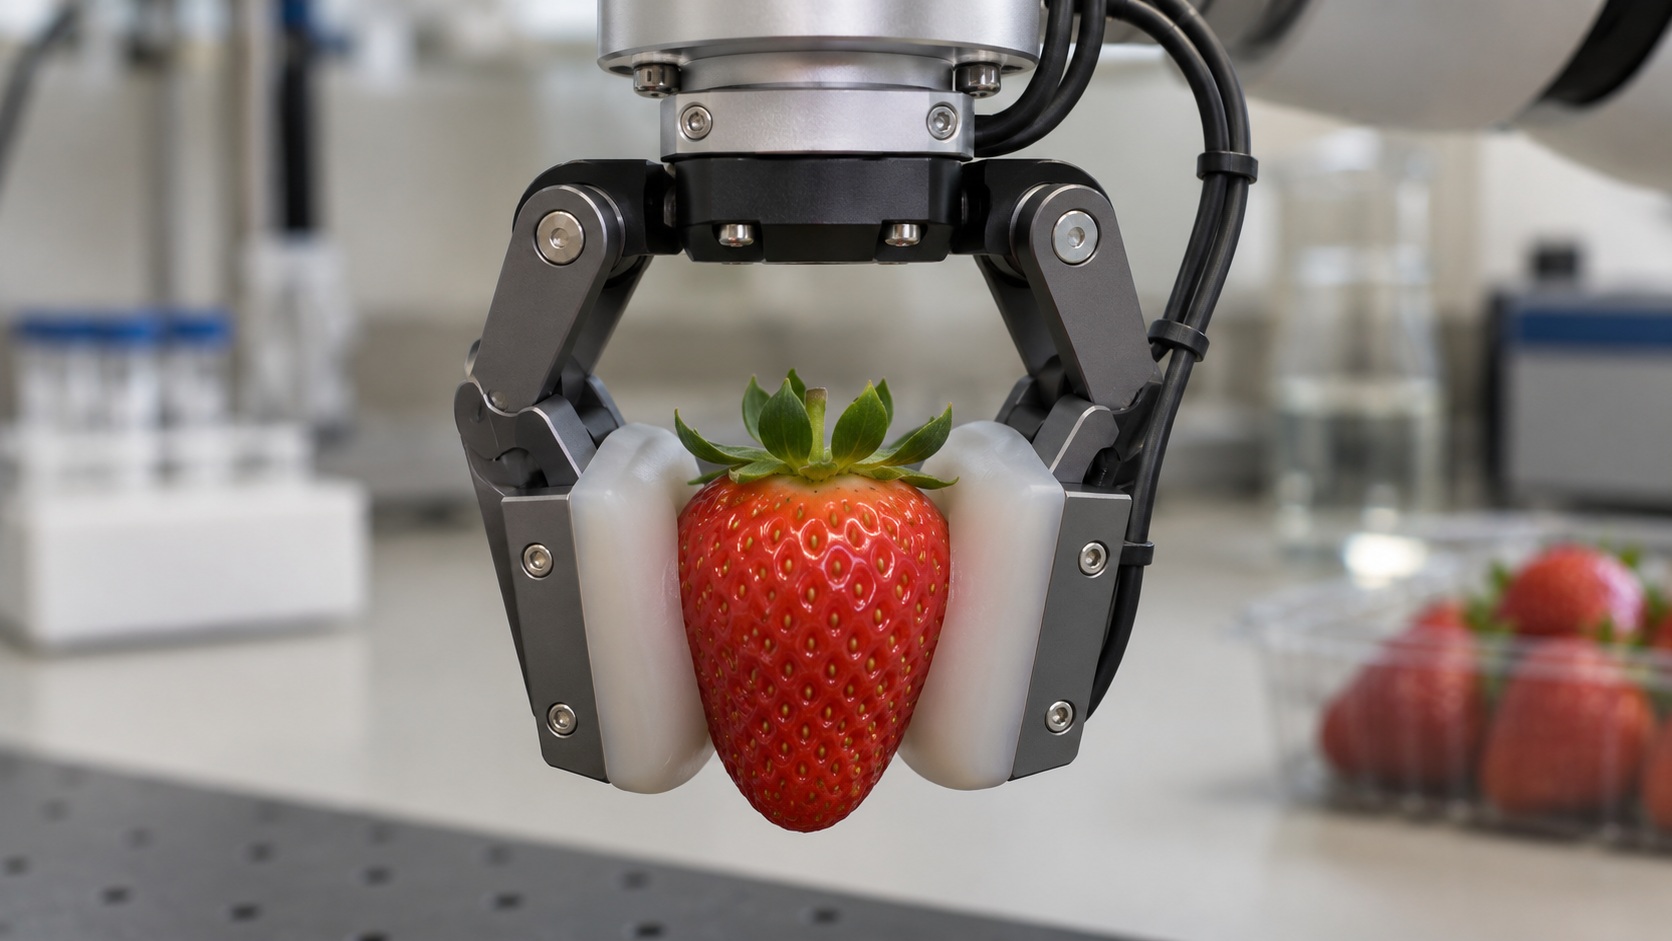
گیرهٔ ربات با دو بالشتک نرم، توتفرنگی را از دو طرف نگه داشته است.
مشاهدهٔ تصویر در اندازهٔ کاملاز تماس تا داده
حسگر قطعهای است که یک تغییر، مثل فشار روی سطح، را اندازه میگیرد. در حسگر خازنیِ این کاربرد، فشردهشدن لایهٔ نرم، توان ذخیرهٔ بار الکتریکی میان بخشهای حسگر را تغییر میدهد. ATFCD52 همین تغییرات را میخواند؛ پردازندهٔ جداگانه باید داده را به برآورد نیرو و تصمیم برای حرکت گیره تبدیل کند.
چه چیزی عرضه شده است؟
میکروچیپ این قطعه را در ۱۰ نوامبر ۲۰۲۶ معرفی کرد و صفحهٔ محصول وضعیت آن را «در حال تولید» اعلام میکند. صفحهٔ فنی، نرخ تا ۸۰۰ بار خواندن کامل در ثانیه را برای شبکهٔ ۱۰ در ۱۰ حسگر ذکر میکند؛ این عدد را نباید به هر اندازهٔ شبکه تعمیم داد.
کیت EV-ATFCD52 یک حسگر ۱۰ در ۱۰ و ابزار نمایش داده برای ارزیابی دارد. این ابزار جای کالیبراسیون، یعنی مقایسهٔ خروجی با نیروی معلوم، و آزمون کل دستگاه را نمیگیرد.