آموزش HC-SR04 با ESP32 و آردوینو؛ مقایسه با VL53L0X
HC-SR04 فاصله را از زمان رفتوبرگشت صوت به دست میآورد. اتصال Echo به ESP32 به بررسی ولتاژ نیاز دارد و خواندن بدون مهلت میتواند برنامه را معطل کند.
فهرست مطالب
فاصلهسنجی • زمان پالس • اعتبار داده
از پالس Echo به فاصلهای با معنای روشن برسیم
HC-SR04 فاصله را از زمان رفتوبرگشت صوت تخمین میزند: میکروکنترلر پایهٔ Trig را تحریک میکند و پهنای پالس Echo را میخواند. برای ESP32، خروجی Echo نسخهٔ معمولی باید پیش از ورود به GPIO کاهش سطح داده شود. سپس زمان را به فاصله تبدیل میکنیم و نبود پالس معتبر را جدا از «فاصلهٔ صفر» گزارش میدهیم. هدف این مثال، فاصلهسنج رومیزی و شناخت خطاهای آن است.
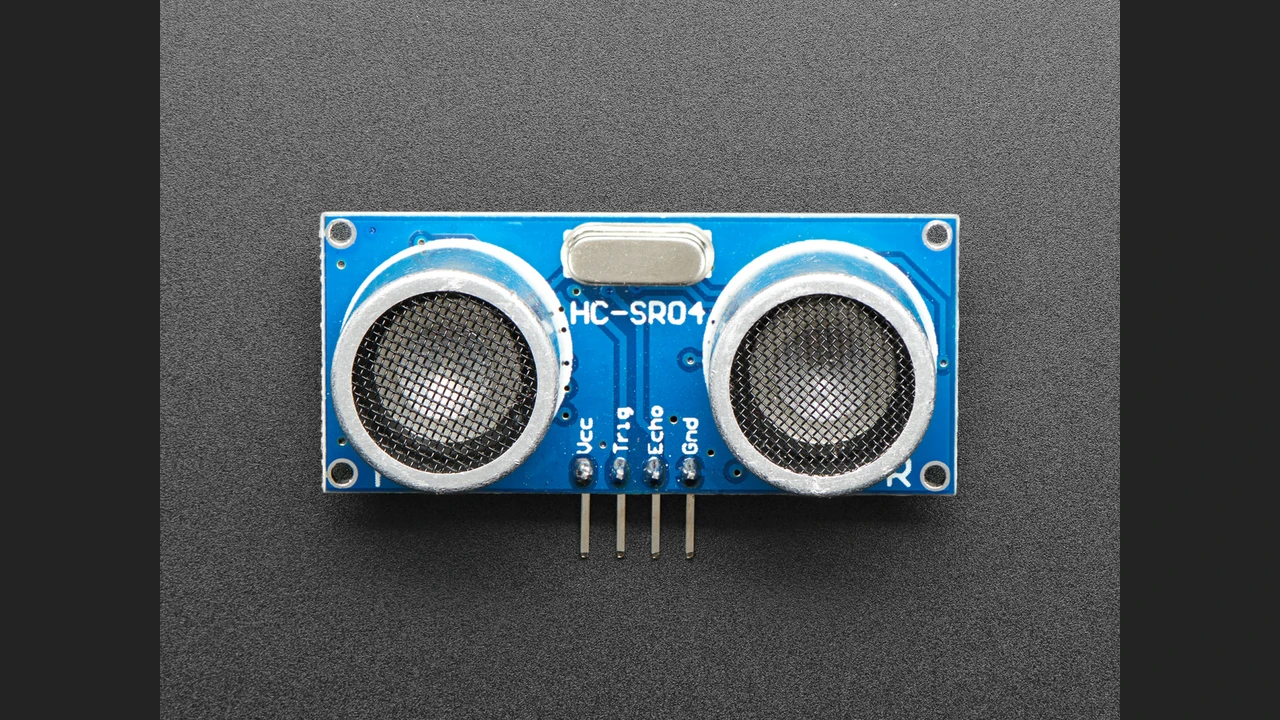
برد مناسب و مرجع مشخصات
این آموزش برای ماژول چهارپایهٔ HC-SR04 با رابط Trig/Echo است. US-100، SRF05 و مدلهای ضدآب الزاماً همان تغذیه، مدار و روش راهاندازی را ندارند. حتی روی بردهای همنام، نسخهٔ سختافزار را از نوشتهها و سند همان محصول مشخص کنید؛ وجود UART، I2C یا سازگاری مستقیم با ۳٫۳ ولت را از ظاهر نتیجه نگیرید.
در بررسی ۱۳ نوامبر ۲۰۲۶، ماژول HC-SR04 در ECA «موجود در انبار» و محصول ۳۹۴۲ Adafruit، همراه دو مقاومت ۱۰ کیلواهم موجود بود. صفحهٔ آفتاب رایانه در این بررسی قابل تأیید نبود؛ برای آن موجودی تازه اعلام نمیکنیم. یکسانبودن مدار و سازندهٔ نمونهٔ ایرانی با نمونهٔ عکس یا دیتاشیت تأیید نشده و وضعیت فروشنده تضمین اصالت نیست.
فایل HC-SR04 با نام ELECFREAKS، میزبانیشده در SparkFun مرجع زمانی ماست: تغذیهٔ ۵ ولت، پالس تحریک دستکم ۱۰ میکروثانیه، ارسال هشت سیکل صوت ۴۰ کیلوهرتز و پیشنهاد فاصلهٔ بیش از ۶۰ میلیثانیه بین اندازهگیریها. بازهٔ معرفیشدهٔ ۲ تا ۴۰۰ سانتیمتر، وابسته به هدف و شرایط است؛ داخل این بازه بودن یک عدد بهتنهایی صحت آن را ثابت نمیکند. ادعای دقت ۳ میلیمتر این فایل را تضمین همهٔ ماژولهای بازار نمیدانیم.
چرا زمان بر دو تقسیم میشود؟
فرستنده موج فراصوت میفرستد و گیرنده بازتاب آن را دریافت میکند. زمان گزارششده مسیر رفت و برگشت را پوشش میدهد، اما ما فاصلهٔ یکطرفه تا هدف را میخواهیم. اگر t زمان و c سرعت صوت باشد، فاصله از رابطهٔ d = t × c ÷ 2 به دست میآید. واحدهای دو عامل باید سازگار باشند.
کد این صفحه سرعت صوت را ثابت و برابر ۳۴۰ متر بر ثانیه فرض میکند؛ یعنی ۰٫۰۳۴ سانتیمتر در میکروثانیه. میکروثانیه یکمیلیونم ثانیه است. برای پالس فرضی ۱۰۰۰ میکروثانیه، محاسبه میشود: 1000 × 0.034 ÷ 2 = 17 cm. این نتیجهٔ محاسباتی است، نه اندازهگیری انجامشده. ضریب ثابت، اثر دمای هوا را جبران نمیکند.
زمان پالس حامل ۴۰ کیلوهرتزی، زمان Echo و فاصلهٔ بین دو تلاش سه کمیت متفاوتاند. کد ما هر ۱۰۰ میلیثانیه اجازهٔ یک تلاش تازه میدهد؛ این زمانبندی را نباید با فرکانس صوت اشتباه گرفت. هدف کوچک، نرم یا کج ممکن است بازتاب کافی برنگرداند؛ بازتاب جسم دیگری هم میتواند عدد ظاهراً معتبری بسازد.
ابتدا سطح Echo را با ورودی سازگار کنید
با تغذیه قطع سیمکشی کنید. برای نسخهٔ معمولیِ سازگار با این مدار، VCC به ۵ ولت تنظیمشده و GND به زمین مشترک منبع، ماژول و برد وصل میشود. در ESP32 کلاسیک، Trig به GPIO26 و Echo پس از تقسیم ولتاژ به GPIO27 میرود. در Uno با منطق ۵ ولت، پایههای مثال D9 برای Trig و D10 برای Echo هستند. این اتصال مستقیم Echo به Uno را برای بردهای ۳٫۳ ولتی تعمیم ندهید.
راهنمای Adafruit برای نمونهٔ HC-SR04 خود، Trig با منطق ۳ یا ۵ ولت و Echo با منطق ۵ ولت را توضیح میدهد. اتصال مستقیم Echo پنجولتی به ESP32 مجاز فرض نمیشود. ترتیب پایهها را از VCC، Trig، Echo و GND چاپشده روی برد واقعی بخوانید. شمارههای GPIO این مثال برای همهٔ C3/S3 یا همهٔ بردهای توسعه مناسب نیستند.
HC-SR04 Echo ---- 10k (1%) ----+---- GPIO27 (ESP32)

                             |

                           15k (1%)

                             |

                            GND

HC-SR04 GND ------------------+---- ESP32 GND
در این تقسیم مقاومتی، مقاومت بالایی ۱۰ کیلواهم از Echo به گره ورودی و مقاومت پایینی ۱۵ کیلواهم از گره به زمین وصل میشود. برای Echo دقیقاً ۵ ولت، ولتاژ گره برابر 5 × 15 ÷ (10 + 15) = 3.0 V است. مقاومتها ترجیحاً یکدرصد باشند. جابهجاکردن دو مقاومت، همین نسبت را عوض میکند؛ گره میانی باید به ورودی وصل شود.
فقط پایینآوردن ولتاژ کافی نیست؛ HIGH باید قابل تشخیص هم باشد. دیتاشیت ESP32 Series نسخهٔ ۵٫۳، جدول ۵–۳ حداقل HIGH را ۰٫۷۵ برابر تغذیهٔ حوزهٔ ورودی میدهد؛ در ۳٫۳ ولت، این حد ۲٫۴۷۵ ولت است. محاسبهٔ ۳ ولت، مقدار اسمی است: دامنهٔ واقعی Echo، تلرانس تغذیه و مقاومتها و شکل لبهها را باید کنترل کرد. نمایش میانگین مولتیمتر روی یک پالس جای دیدن دامنه با اسیلوسکوپ نیست. خود ورودی ابزار اندازهگیری نیز باید تحمل آن ولتاژ را داشته باشد.
سیمها را کوتاه نگه دارید و قبل از اتصال همزمان USB و منبع خارجی، مسیر تغذیهٔ برد توسعه را بررسی کنید. این مدار بار یا عملگر را کنترل نمیکند؛ نخست فقط ارتباط و گزارش سریال را آزمایش کنید.
از زمان خام شروع کنید، سپس فیلتر را اضافه کنید
بستهٔ برنامهٔ خام، برنامهٔ اصلی و راهنمای اتصال کتابخانهٔ اضافی نمیخواهد. هر ino را در پوشهٔ همنام جداگانه بگذارید، برد درست را انتخاب و Serial Monitor را روی ۱۱۵۲۰۰ تنظیم کنید. برنامهٔ خام فقط زمان Echo یا خطا را چاپ میکند و پس از هر تلاش عمداً delay(100) دارد.
یک صفحهٔ صاف نسبتاً بزرگ را روبهروی حسگر ثابت کنید و فاصله را از مبنایی ثابت با خطکش بسنجید. ابتدا زمان خام را بررسی کنید، سپس هدف را کج یا حذف کنید و نتیجه را ببینید. اگر همچنان عدد دارید، ممکن است بازتاب دیوار یا جسم کناری باشد. هر پاسخِ دارای پالس، الزاماً پاسخ همان هدف مورد نظر شما نیست.
برنامهٔ اصلی زیر سه نمونهٔ معتبر پیاپی میخواهد و مقدار میانه را گزارش میکند. عددهای این بخش برای مثال محاسباتیاند.
#include <Arduino.h>


#if defined(ARDUINO_ARCH_ESP32)

const uint8_t TRIG_PIN = 26, ECHO_PIN = 27; // Classic ESP32 only

#else

const uint8_t TRIG_PIN = 9, ECHO_PIN = 10;   // Arduino Uno

#endif

const uint32_t PERIOD_MS = 100;     // Application choice; >60 ms between triggers

const unsigned long TIMEOUT_US = 30000;

const float SOUND_CM_PER_US = 0.0340f; // 340 m/s approximation, not compensated

float windowCm[3];

uint8_t validCount = 0, nextSlot = 0;

uint32_t lastSample = 0;

bool nearState = false;


void invalidReading(const __FlashStringHelper *reason) {

  validCount = nextSlot = 0;

  nearState = false; // Internal reset; output is UNKNOWN, not CLEAR.

  Serial.print(F("INVALID,")); Serial.println(reason);

}


float median3(float a, float b, float c) {

  if (a > b) { float t = a; a = b; b = t; }

  if (b > c) { float t = b; b = c; c = t; }

  if (a > b) { float t = a; a = b; b = t; }

  return b;

}


void setup() {

  Serial.begin(115200);

  pinMode(TRIG_PIN, OUTPUT);

  digitalWrite(TRIG_PIN, LOW);

  pinMode(ECHO_PIN, INPUT); // ESP32: external voltage divider is mandatory.

  Serial.println(F("HC-SR04: invalid does NOT mean zero distance or clear path."));

}


void loop() {

  uint32_t now = millis();

  if ((uint32_t)(now - lastSample) < PERIOD_MS) { delay(1); return; }

  lastSample = now;

  if (digitalRead(ECHO_PIN) == HIGH) { invalidReading(F("ECHO_ALREADY_HIGH")); return; }

  digitalWrite(TRIG_PIN, LOW); delayMicroseconds(3);

  digitalWrite(TRIG_PIN, HIGH); delayMicroseconds(10);

  digitalWrite(TRIG_PIN, LOW);

  unsigned long us = pulseIn(ECHO_PIN, HIGH, TIMEOUT_US);

  if (us == 0) { invalidReading(F("NO_COMPLETE_ECHO")); return; }

  float cm = us * SOUND_CM_PER_US / 2.0f;

  if (cm < 2.0f || cm > 400.0f) { invalidReading(F("OUTSIDE_EXAMPLE_RANGE")); return; }

  windowCm[nextSlot] = cm;

  nextSlot = (nextSlot + 1) % 3;

  if (validCount < 3) ++validCount;

  Serial.print(F("echo_us=")); Serial.print(us);

  Serial.print(F(",raw_cm=")); Serial.print(cm, 1);

  if (validCount < 3) { Serial.println(F(",WARMING_FILTER")); return; }

  float filtered = median3(windowCm[0], windowCm[1], windowCm[2]);

  if (filtered < 30.0f) nearState = true;

  else if (filtered > 35.0f) nearState = false;

  Serial.print(F(",median_cm=")); Serial.print(filtered, 1);

  Serial.println(nearState ? F(",NEAR") : F(",NOT_NEAR"));

  // Educational indicator only: no safety, braking or automatic pump control.

}
timeout، فیلتر و وضعیت نزدیک چه معنایی دارند؟
پیش از تحریک، HIGH بودن ورودی با ECHO_ALREADY_HIGH نامعتبر گزارش میشود. pulseIn پهنای پالس کامل را بر حسب میکروثانیه برمیگرداند؛ کد برای آن timeout برابر ۳۰٬۰۰۰ میکروثانیه، یعنی ۳۰ میلیثانیه، میفرستد. برگشت صفر با NO_COMPLETE_ECHO گزارش میشود، نه صفر سانتیمتر یا مسیر خالی. پاسخِ تبدیلشدهٔ بیرون بازهٔ ۲ تا ۴۰۰ سانتیمتر هم OUTSIDE_EXAMPLE_RANGE میگیرد.
pulseIn هنگام انتظار، حلقه را متوقف میکند؛ استفاده از millis در بخش زمانبندی، برنامه را کاملاً غیرمسدودکننده نمیکند. زمان اجرای دقیق و اثر وقفهها به هستهٔ برد و محیط اجرا وابستهاند. در بررسی منبع Arduino AVR نسخهٔ ۱٫۸٫۶ و Arduino-ESP32 نسخهٔ ۳٫۳٫۰ انتظار فعال و مسیر برگشت صفر دیده میشود. برای کار همزمان حساس، ثبت لبه با زمانسنج یا سختافزار دریافت پالس را جدا طراحی و اعتبارسنجی کنید.
فیلتر میانه سه مقدار را مرتب و مقدار وسط را انتخاب میکند. مثلاً از ۲۰، ۲۰۰ و ۲۱ سانتیمتر، خروجی ۲۱ است؛ یک نمونهٔ پرت منفرد کماثر میشود. خطای ثابتِ تبدیل، بازتاب هدف اشتباه و سیمبندی نامناسب با این کار اصلاح نمیشوند. بعد از هر خطا، پنجرهٔ فیلتر پاک میشود و تا سه نمونهٔ معتبر تازه، فقط WARMING_FILTER داریم. عدد قبلی بهجای دادهٔ تازه چاپ نمیشود.
میانهٔ کمتر از ۳۰ سانتیمتر حالت NEAR و بیشتر از ۳۵ حالت NOT_NEAR میسازد؛ در خود مرزها و بین آنها حالت پیشین میماند. این اختلاف آستانه، هیسترزیس است و تغییر پیاپی تصمیم نزدیک مرز را کم میکند. یک جزئیات مهم کد: پس از شروع یا خطا، حالت داخلی false است؛ بنابراین اولین میانهٔ ۳۲ سانتیمتر NOT_NEAR چاپ میکند. این فقط انتخاب اولیهٔ مثال است، نه اثبات آزادبودن مسیر. در کاربردی که ناحیهٔ میانی باید نامعلوم بماند، وضعیت سومی لازم است؛ این تغییر در کد فعلی پیاده نشده است.
خطای اندازهگیری را از پراکندگی جدا کنید
برای آزمون پیشنهادی، در فاصلههای ۲۰، ۵۰ و ۱۰۰ سانتیمتر، هر بار ده قرائت و تعداد خطاها را ثبت کنید؛ مبنای خطکش، زاویهٔ هدف و دمای محیط ثابت و معلوم باشند. این برنامهٔ آزمون است و نتیجهای برای آن ادعا نمیکنیم. نزدیکبودن قرائتها به یکدیگر تکرارپذیری است؛ نزدیکبودن به مرجع، موضوع دقت است.
اگر اعداد همگی با اختلاف تقریباً ثابت از خطکش فاصله دارند، مبنای هندسی و ضریب تبدیل را بررسی کنید. اگر با زاویهٔ هدف جهش میکنند، یک آفست ثابت درمان علت نیست. سرعت صوت به شرایط هوا وابسته است؛ مثال جبران دمایی Adafruit مسیر محاسبه را نشان میدهد، اما این کد عمداً همان ۳۴۰ متر بر ثانیهٔ ثابت را به کار میبرد. افزودن حسگر دما، مانند DS18B20، تنها وقتی کمک میکند که دمای اندازهگیریشده نمایندهٔ مسیر صوت و روش جبران آزموده شده باشد.
- همیشه خطا: زمین، برچسب پایهها، نسبت تقسیم، سطح HIGH ورودی و هدف روبهرو را کنترل کنید.
- با اضافهشدن موتور نتیجه عوض میشود: موتور را موقتاً از آزمایش حذف و تغذیه، مسیر زمین و اتصالها را بررسی کنید؛ فیلتر بیشتر جای رفع علت را نمیگیرد.
- چند حسگر تداخل دارند: ابتدا یکی را فعال کنید، سپس تحریک نوبتی و فاصلهٔ زمانی مناسب را در محیط واقعی بسنجید.
- پالس از ابتدا HIGH است: پیش از تحریک دوباره، سیمبندی و نسخهٔ برد را بررسی کنید؛ شروع مجدد با قطع امن تغذیه باید یک اقدام مشخص باشد، نه پنهانکردن خطا.
چه وقت VL53L0X انتخاب مناسبتری است؟
HC-SR04 رفتوبرگشت صوت را با دو پایه و زمانسنجی میخواند. VL53L0X زمان پرواز نور را با فرستندهٔ ۹۴۰ نانومتری به کار میگیرد و نتیجه و وضعیت را از I2C میدهد. این تفاوت، جنس خطا و طراحی رابط را عوض میکند؛ صرفاً جایگزینی ضریب تبدیل نیست.
برای انتخاب، همان هدف، فاصله، نور محیط، زاویه و سرعت تغییر را با هر دو روش بررسی کنید و قرائت نامعتبر را نیز ثبت کنید. عدد حداکثر برد اسمی برندهٔ همیشگی تعیین نمیکند. روی برد واسط VL53L0X هم تغذیه و مبدل سطح باید بررسی شود؛ تراشهٔ خام با ماژول یکسان نیست. HC-SR04 معمولی را نیز ضدآب، مناسب زیر آب یا مدار ایمنی خودرو فرض نکنید. این مثال، تشخیص تضمینی برخورد و کنترل خودکار پمپ نیست.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.