آموزش سنسور VL53L0X با ESP32 و Arduino
VL53L0X فاصله را با روش زمان پرواز نور اندازه میگیرد. وضعیت هر خواندن و شرایط هدف، در تفسیر عدد خروجی بهاندازهٔ سیمکشی اهمیت دارند.
فهرست مطالب
برای استفاده از VL53L0X، فاصلهٔ میلیمتری را همراه وضعیت اعتبار آن بخوانید. پاسخدادن حسگر روی I2C یا چاپشدن یک عدد، به معنی معتبر بودن فاصله نیست. این درس اتصال برد Adafruit به ESP32 یا Uno R3، تفسیر خروجی و آزمون روی هدف واقعی را توضیح میدهد؛ برد قابل استفاده به نور، سطح و اندازهٔ هدف و نصب مکانیکی وابسته است.
کدام حسگر و کدام برد را تهیه کنیم؟
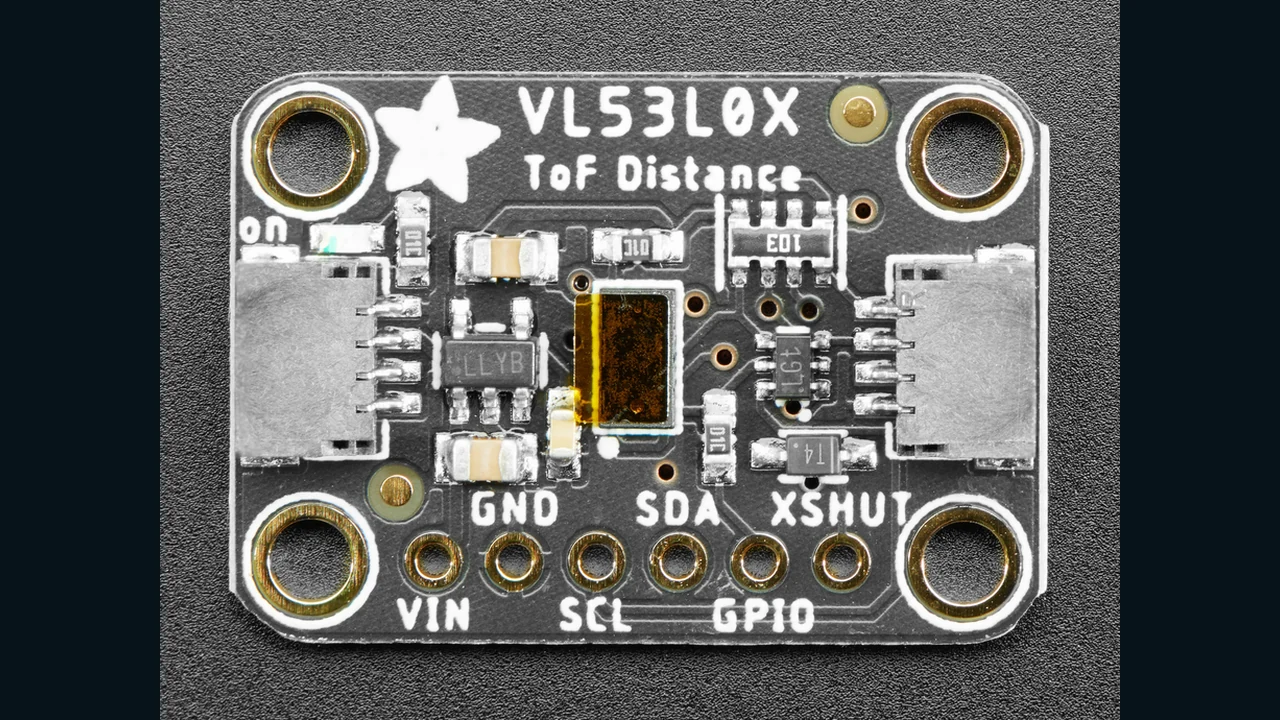
VL53L0X حسگر تکناحیهای STMicroelectronics در پکیج Optical LGA12 است. عکس، برد Adafruit با کانکتورهای STEMMA QT را نشان میدهد. مرجع جهانی، محصول Adafruit شمارهٔ 3317 است؛ صفحهٔ آن در بررسی ۱۳ نوامبر ۲۰۲۶ موجودی نشان میداد. در ایران، صفحهٔ GY-530 در صنعت بازار محصولی با همین خانوادهٔ حسگر معرفی میکند؛ سازندهٔ دقیق برد، برابری مدار آن با Adafruit و موجودی جاری تأیید نشد. این دو برد را صرفاً به دلیل نام حسگر، از نظر ولتاژ و پایهبندی یکسان فرض نکنید؛ وضعیت مشاهدهشده نیز تضمین اصالت یا موجودی آینده نیست.
نور چگونه به عدد فاصله تبدیل میشود؟
ToF یا زمان پرواز، به مدت رفتن نور تا هدف و برگشت آن اشاره میکند. فرستندهٔ VCSEL نور مادونقرمز نامرئی با طول موج ۹۴۰ نانومتر میفرستد و گیرندهٔ SPAD فوتونهای برگشتی را آشکار میکند. پردازش داخلی از این دریافتها فاصله را محاسبه میکند. برخلاف حسگر بازتابی ساده، فاصله فقط از شدت نور بازگشتی تخمین زده نمیشود؛ با این حال، بازتاب کم و نور محیط میتوانند دریافت معتبر را دشوار کنند.
برای درک مقیاس، رفت و برگشت نور تا هدفی در نیممتری حدود ۳٫۳ نانوثانیه طول میکشد؛ این یک محاسبهٔ فیزیکی تقریبی است. بودجهٔ اندازهگیری چند ده میلیثانیهای، زمان همین سفر نیست؛ حسگر در آن فرصت، دریافت و پردازش لازم برای نتیجه را انجام میدهد. میکروکنترلر فاصلهٔ محاسبهشده و وضعیت را از رابط دیجیتال میخواند.
«تا دو متر» و خروجی میلیمتری چه محدودیتی دارند؟
در دیتاشیت DS11555 ویرایش ۶، آزمون برد با هدفی که تمام میدان دید را میپوشاند، دمای ۲۳ درجه، تغذیهٔ ۲٫۸ ولت و بدون شیشهٔ محافظ انجام شده است. برای هدف سفید با بازتاب ۸۸ درصد در محیط بدون مادونقرمز مزاحم، با پروفایل برد بلند، مقدار تیپیک بیش از دو متر گزارش شده؛ حداقل همان ردیف ۱٫۲ متر است. برای هدف خاکستری ۱۷ درصد در شرایط بیرونی تعریفشده، مقدار تیپیک نیممتر و حداقل ۴۰ سانتیمتر است. هیچکدام را برد تضمینشدهٔ همهٔ اجسام ندانید.
دقت نیز با واحد خروجی یکی نیست. جدول پراکندگی، برای هدف خاکستری در ۴۰۰ میلیمتری و شرایط بیرونی مشخص، با بودجهٔ ۳۳ میلیثانیه مقدار ۱۲ درصد را میدهد؛ ۱۲ درصدِ ۴۰۰، برابر ۴۸ میلیمتر است. این عدد، انحراف معیار در شرایط جدول است، نه کران قطعی خطای همهٔ نمونهها. چاپ فاصله با واحد میلیمتر، دقت یک میلیمتری ایجاد نمیکند.
تغذیه و پایههای کنترلی را برای همان برد بررسی کنیم
تغذیهٔ خود حسگر ۲٫۶ تا ۳٫۵ ولت است؛ آن را مستقیم به ۵ ولت وصل نکنید. برد مستند Adafruit رگولاتور و مدارهای لازم برای تغذیه و باس ۳ تا ۵ ولت دارد. طبق راهنمای پایههای آن، VIN را متناسب با منطق میزبان انتخاب میکنیم: ۳٫۳ ولت برای ESP32 و ۵ ولت برای Uno R3. این مجوز به برد ناشناس تعمیم ندارد.
در مدار با قطعهٔ خام، AVDD و AVDDVCSEL و زمینهای مربوط باید مطابق نقشهٔ ST وصل شوند؛ پایهٔ DNC عمداً بدون اتصال میماند. خازنهای ۱۰۰ نانوفاراد و ۴٫۷ میکروفاراد را نزدیک مسیر تغذیهٔ حسگر قرار دهید. جریان فعال تیپیک ۱۹ میلیآمپر است و پیک میتواند به ۴۰ میلیآمپر برسد؛ منبع و اتصالها باید افت لحظهای را هم تحمل کنند. جریان خواب خود قطعه، مصرف کل برد آماده نیست.
XSHUT ورودی خاموشی فعال با سطح پایین است و وضعیت نامعلوم آن میتواند مانع راهاندازی شود. GPIO1 خروجی وقفه با ساختار Open-drain است؛ یعنی برای سطح بالا به Pull-up وابسته است. روی برد Adafruit، مسیر SHDN/XSHUT دیود تغییر سطح دارد، اما GPIO تغییر سطح ندارد و با منطق ۲٫۸ ولت کار میکند؛ شناسایی مطمئن آن توسط میزبان ۵ ولتی باید جدا بررسی شود. در مثال ساده، هیچیک از این دو پایه به GPIO میزبان وصل نشده است. طبق ترتیب تغذیهٔ ST، XSHUT را فقط پس از وصلشدن AVDD بالا ببرید.
اتصال I2C و تفاوت آدرس 0x29 با 0x52
برای برد Adafruit و ESP32 نمونه، VIN به 3V3، زمین به GND، SDA به GPIO21 و SCL به GPIO22 وصل میشود. روی Uno R3 از SDA/A4 و SCL/A5 استفاده کنید و VIN همین برد سازگار را به ۵ ولت بدهید. GPIO21 و GPIO22 نقشهٔ همگانی تمام ESP32ها نیستند؛ مدل برد و پایههای آزاد را بررسی کنید. سیم کوتاه و کلاک ۱۰۰ کیلوهرتز نقطهٔ شروع این مثال است؛ سقف رابط حسگر ۴۰۰ کیلوهرتز است.
آدرس هفتبیتی پیشفرض 0x29 است. عدد 0x52 در سند ST، شکل شیفتدادهشدهٔ آدرس برای نوشتن است: 0x29 << 1 = 0x52. کتابخانهٔ Arduino اینجا آدرس هفتبیتی میخواهد؛ 0x52 را به جای آن وارد نکنید. Pull-upهای موجود روی برد را پیش از افزودن مقاومت موازی بررسی کنید؛ هم مقدار مؤثر و هم ولتاژ خط اهمیت دارند.
بودجهٔ زمانی با فاصلهٔ چاپ برنامه فرق دارد
API مجموعهٔ تابعهایی است که راهاندازی، کالیبراسیون و اندازهگیری را مدیریت میکند. حسگر میتواند تکاندازهگیری، پیوسته یا پیوسته با فاصلهٔ تعیینشده کار کند. بودجهٔ زمانی، فرصتی است که به یک اندازهگیری اختصاص میدهیم؛ بیشتر کردن آن میتواند نویز را کاهش دهد، اما نرخ داده را کم میکند. تغییر نام پروفایل بدون بررسی تنظیمات واقعی، چنین نتیجهای را تضمین نمیکند.
این مثال با کتابخانهٔ Adafruit VL53L0X نسخهٔ 1.2.5 بهصورت ایستا بررسی شده و پروفایل پیشفرض را انتخاب میکند. یک تفاوت مهم: جدول مثالهای دیتاشیت برای High Speed عدد ۲۰ میلیثانیه دارد، ولی کد همین نسخهٔ کتابخانه در پروفایل High Speed مقدار ۳۰۰۰۰ میکروثانیه، یعنی ۳۰ میلیثانیه، تنظیم میکند. پس جدول دیتاشیت را عین تنظیمات هر کتابخانه معرفی نکنید. این نمونه اصلاً پروفایل High Speed را فعال نمیکند.
فراخوانی rangingTest() در این نسخه، اندازهگیری تکی را درخواست میکند و منتظر نتیجه میماند. بنابراین delay(100) به زمان اجرای اندازهگیری و چاپ اضافه میشود و بهتنهایی نرخ دقیق ۱۰ هرتز نمیسازد. برای برنامهٔ حساس به زمان، زمان اجرا، timeout و وضعیت آمادهبودن را در نسخهٔ واقعی درایور بررسی کنید.
نمونهکد را با دو سطح خطا بخوانیم
کتابخانه و وابستگیهای اعلامشدهٔ آن را نصب کنید، برد و پایهها را تعیین کنید و ابتدا وجود آدرس 0x29 را با اسکنر بسنجید. اسکنر، هویت و کیفیت اندازهگیری را تأیید نمیکند. در برنامهٔ اصلی، شکست begin() در شروع گزارش میشود و حلقهٔ متوقفشده منتظر رفع مشکل میماند؛ بازیابی خودکار کامل پیادهسازی نشده است.
#include <Wire.h>
#include <Adafruit_VL53L0X.h>

#if defined(ESP32)
constexpr int SDA_PIN = 21;  // Generic ESP32 only
constexpr int SCL_PIN = 22;  // Generic ESP32 only
#endif

constexpr uint8_t VL53L0X_ADDRESS = 0x29;
Adafruit_VL53L0X sensor;

void setup() {
  Serial.begin(115200);

#if defined(ESP32)
  Wire.begin(SDA_PIN, SCL_PIN);
#else
  Wire.begin();
#endif
  Wire.setClock(100000);

  if (!sensor.begin(VL53L0X_ADDRESS, false, &Wire)) {
    Serial.println(F("VL53L0X not found; check power, wiring and 0x29"));
    while (true) delay(10);
  }
}

void loop() {
  VL53L0X_RangingMeasurementData_t measurement{};
  const VL53L0X_Error driverStatus = sensor.rangingTest(&measurement, false);

  if (driverStatus != VL53L0X_ERROR_NONE) {
    Serial.print(F("Driver error: "));
    Serial.println(static_cast<int>(driverStatus));
  } else if (measurement.RangeStatus == 0) {
    Serial.print(F("Distance: "));
    Serial.print(measurement.RangeMilliMeter);
    Serial.println(F(" mm"));
  } else {
    Serial.print(F("Invalid measurement; RangeStatus="));
    Serial.println(measurement.RangeStatus);
  }

  delay(100);
}
اول، driverStatus بررسی میشود: اگر عملیات درایور شکست بخورد، حتی مقدار صفرشدهٔ ساختار نباید فاصلهٔ واقعی تلقی شود. سپس RangeStatus == 0 بررسی میشود که در راهنمای UM2039 ویرایش ۲٫۰ به معنی Range Valid است. فقط پس از هر دو شرط، RangeMilliMeter استفاده میشود. وضعیت ۱ به خطای Sigma و وضعیت ۲ به ناکافی بودن سیگنال مربوط است؛ وضعیتهای نامعتبر را به «مانعی وجود ندارد» تبدیل نکنید.
بستهٔ نمونهٔ اصلی و اسکنر I2C برای همین مسیر آغاز کار است. صفرکردن ساختار، بررسی دو وضعیت و چاپ پیام خطا، جای طراحی زمان انقضا و رفتار بازیابی پروژه را نمیگیرد.
میدان دید را در اندازهٔ هدف حساب کنیم
میدان دید سیستم در دیتاشیت ۲۵ درجه است. برای تخمین هندسی ساده، اگر آن را یک مخروط با زاویهٔ کامل ۲۵ درجه فرض کنیم، قطر مقطع در فاصلهٔ نیممتر از رابطهٔ زیر حدود ۲۲۲ میلیمتر میشود. این تقریب، مرز تیز حساسیت یا تضمین تشخیص نیست؛ فقط نشان میدهد چرا میلهٔ باریک در مقابل حسگر با یک صفحهٔ بزرگ تفاوت دارد.
d = 500 mm
angle = 25 degrees
D = 2 × d × tan(12.5°)
D ≈ 222 mm
برای آزمون آغازین از سطح مات و نسبتاً بزرگ در فاصلهٔ معلوم شروع کنید؛ سپس رنگ، اندازه، زاویه و نور واقعی پروژه را تغییر دهید و هم فاصله و هم نسبت نتایج معتبر را ثبت کنید. برای کنترل فرضی نزدیکشدن، میتوان زیر ۳۰۰ میلیمتر وضعیت نزدیک و بالای ۴۵۰ میلیمتر وضعیت دور را تعریف کرد و بین آنها وضعیت قبلی را نگه داشت. این آستانهها فقط مثالاند؛ دادهٔ نامعتبر و کهنه باید مسیر تصمیم جدا داشته باشد.
چند حسگر همآدرس را یکییکی راه بیندازیم
همهٔ حسگرها پس از روشنشدن آدرس 0x29 دارند. ابتدا با XSHUT همه را در خاموشی نگه دارید، سپس یکی را بیدار و مقداردهی کنید و با API سازگار به آن آدرس آزاد بدهید. بعد حسگر بعدی را بیدار کنید. در کتابخانهٔ بررسیشده، ورودی setAddress() هفتبیتی است و خود تابع تبدیل لازم برای API داخلی را انجام میدهد؛ آدرس را دو بار شیفت ندهید.
تغییر آدرس دائمی نیست. پس از Reset یا خاموشی حسگر، راهاندازی و نگاشت شیء نرمافزاری به حسگر فیزیکی باید دوباره مدیریت شود. هر خط XSHUT و منطق سطح ولتاژ آن را برای برد واقعی طراحی کنید؛ نام مشابه پایه روی دو ماژول، سازگاری مدارشان را ثابت نمیکند.
نصب پشت پنجره و عیبیابی
روکش حمل را پیش از آزمون بردارید و مسیر فرستنده و گیرنده را از چسب، گردوغبار و لبهٔ قاب پاک نگه دارید. شیشهٔ محافظ میتواند بخشی از نور را مستقیم به گیرنده برگرداند؛ این Crosstalk با بازتاب هدف یکی نیست. در AN5231 ویرایش ۲، مهٔ ۲۰۲۶ انتخاب ماده، فاصلهٔ پنجره، جداسازی مسیرها و اثر آلودگی توضیح داده شده است. کالیبراسیون Offset و Crosstalk را طبق UM2039 و روی مجموعهٔ نهایی بررسی کنید؛ یک تنظیم عمومی، تمام پنجرهها را جبران نمیکند.
اگر آدرس دیده نمیشود، از تغذیه، زمین، SDA/SCL و وضعیت XSHUT شروع کنید. اگر ارتباط برقرار است ولی نتیجه نامعتبر است، روکش، هدف، نور و هندسه را بررسی کنید. برای Reset تصادفی، افت تغذیه در زمان پیک جریان را بسنجید. حسگر از لیزر Class 1 استفاده میکند؛ طبق دستور ST، توان خروجی را افزایش ندهید و با افزودن عدسی، پرتو را متمرکز نکنید.
برای مقایسهٔ راههای اندازهگیری، درس BMP280 توضیح میدهد چرا ارتفاع محاسبهشده از فشار، همان فاصله تا جسم نیست. نتیجهٔ قابل استفاده در این درس نیز «عدد + وضعیت + زمان + شرایط آزمون» است؛ بدون این زمینه، یک چاپ سریال بهتنهایی مبنای تصمیم مطمئن نیست.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.