آموزش سنسور PIR و HC-SR501 با ESP32 و آردوینو
HC-SR501 تغییرات تابش فروسرخ را برای تشخیص حرکت به کار میگیرد. تنظیم جامپر، زمان گرمشدن و محل نصب به پیدا کردن علت تحریک کاذب کمک میکنند.
فهرست مطالب
حسگر حرکت • ورودی دیجیتال • زمانبندی
خروجی PIR را بخوانیم و معنای آن را درست بفهمیم
برای راهاندازی HC-SR501، ماژول را با تغذیهٔ مناسب و زمین مشترک به برد وصل کنید، سطح ولتاژ OUT را کنترل کنید و بعد تغییرات آن را با یک ورودی دیجیتال بخوانید. این خروجی نشانهٔ فعالیت در میدان دید حسگر است؛ نه شمار افراد و نه مدرک خالیبودن اتاق. در این آموزش یک LED را با همین سیگنال روشن میکنیم و زمان نگهداری سختافزار و نرمافزار را از هم جدا میخوانیم.
کدام ماژول را تهیه کنیم؟
این مدار به ماژول کامل HC-SR501، با لنز، دو پتانسیومتر و جامپر نیاز دارد؛ عنصر PIR خام جای آن نیست. Joy-IT SEN-HC-SR501 مرجع مشخصات این نوشته است: تغذیهٔ ۵ ولت DC و خروجی منطقی ۳ ولت. صفحهٔ سازنده حداکثر برد ۷ متر و زاویهٔ کمتر از ۱۲۰ درجه را ذکر میکند؛ این اعداد تضمین تشخیص در هر محیط نیستند.
در مشاهدهٔ ۱۳ نوامبر ۲۰۲۶، آفتاب رایانه، ماژول HC-SR501 موجودی ۹ و صفحهٔ HC-SR501 در ECA وضعیت «موجود در انبار» داشت. سازنده و یکسانبودن مدار آنها با نمونهٔ Joy-IT تأیید نشده است. گزینهٔ جهانی PIR Motion Sensor، محصول ۱۸۹ Adafruit نیز امکان سفارش داشت، ولی مشخصات نسخهٔ خودش را دارد. وضعیت صفحهٔ فروش، تضمین اصالت یا موجودی هنگام خرید نیست.
چرا حرکت دیده میشود، اما حضور ثابت نه؟
PIR کوتاهشدهٔ Passive Infrared، یعنی مادون قرمز غیرفعال است. حسگر برای دیدن هدف پرتویی نمیفرستد؛ تغییر تابش گرمایی دریافتی را حس میکند. عنصر پیروالکتریک با تغییر دمایش سیگنال الکتریکی تولید میکند. در ساختار رایج، دو ناحیهٔ حساس و لنز فرسنل کمک میکنند عبور یک منبع گرمایی از بخشهای میدان دید، به تغییر قابل تشخیص تبدیل شود. مدار روی برد این تغییر کوچک را تقویت و به پالس دیجیتال تبدیل میکند. راهنمای Adafruit سازوکار حسگر و لنز را توضیح میدهد.
اگر فردی بیحرکت بماند، ممکن است خروجی پایین بیاید؛ چند نفر هم ممکن است در یک پالس مشترک سهم داشته باشند. حیوان یا تغییر گرمای پسزمینه نیز میتواند تحریک ایجاد کند. اختلاف دمای کمِ هدف و محیط، نصب پشت شیشهٔ معمولی و تغییر ناگهانی گرمای لنز از محدودیتهای مهماند. پرسشهای فنی Panasonic این محدودیتهای فناوری را شرح میدهد؛ اعداد اختصاصی حسگرهای آن شرکت را نباید به HC-SR501 منتقل کرد.
تغذیه و اتصال: نام پایه مهمتر از جهت عکس است
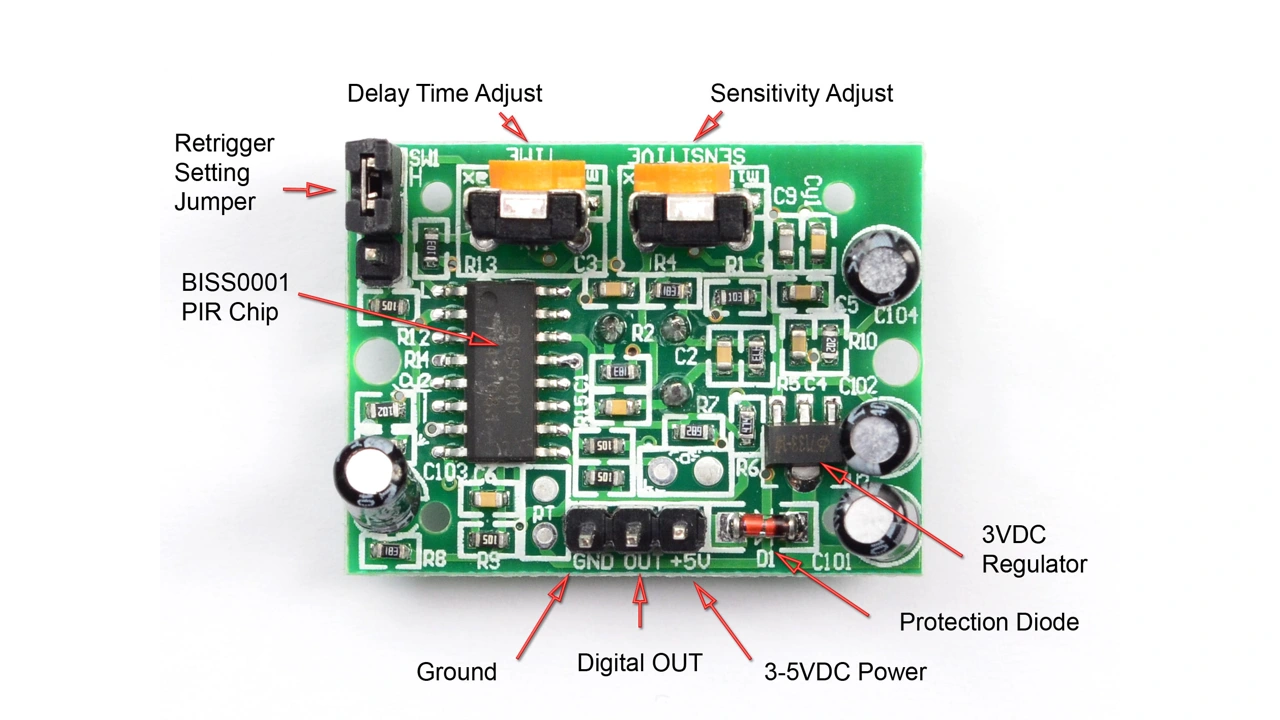
ماژول سه اتصال اصلی دارد: VCC برای تغذیه، GND برای مرجع مشترک و OUT یا DATA برای سیگنال. ترتیب چپ و راست را از نوشتهٔ همان برد و سند همان نسخه مشخص کنید. تصویر این صفحه پشت یک برد Adafruit را نشان میدهد و نقشهٔ قطعی همهٔ ماژولهای HC-SR501 نیست. مشخصات تراشهٔ BISS0001 هم بهتنهایی محدودهٔ تغذیهٔ کل ماژول را تعیین نمیکند.
برای نسخهٔ سازگار با این مثال، VCC را به ۵ ولت تنظیمشده و GND را به زمین مشترک ماژول و میکروکنترلر وصل کنید. ابتدا OUT را جدا از ESP32، نسبت به GND اندازه بگیرید و مشخصات خروجی را نیز بخوانید؛ مشاهدهٔ یک پالس بهتنهایی همهٔ حدود الکتریکی را ثابت نمیکند. تغذیهٔ ۵ ولتی ماژول الزاماً خروجی ۵ ولتی نمیسازد، اما مجوز اتصال هر ماژول ناشناخته به ورودی ۳٫۳ ولتی هم نیست. خروجی ۵ ولتی یا پولآپ به ۵ ولت را مستقیم به ESP32 ندهید.
- در ESP32 کلاسیک، OUT به GPIO27 و نشانگر به GPIO26 متصل میشود. این شمارهها را بدون بررسی روی ESP32-C3 یا S3 کپی نکنید.
- در Arduino Uno، OUT به D2 و نشانگر به D8 میرود؛ درستی سطح خروجی برای ورودی همان برد باید کنترل شود.
- از ورودی خواندن PIR، یک مقاومت ۱۰۰ کیلواهم به GND بگذارید. کد از INPUT استفاده میکند. این پولداون ورودیِ رها را پایین میکشد، ولی قطع سیم یا خرابی سنسور را تشخیص نمیدهد.
- پایهٔ نشانگر به مقاومت سری ۱ کیلواهم، سپس آند LED وصل شود و کاتد LED به GND برود. بار موتور، لامپ یا سیمپیچ رله را به این پایهها وصل نکنید.
برای یک برآورد، اگر افت LED قرمز را ۲ ولت و خروجی را ۳٫۳ ولت فرض کنیم، جریان با مقاومت ۱ کیلواهم تقریباً ۱٫۳ میلیآمپر است؛ با خروجی ۵ ولتی تقریباً ۳ میلیآمپر میشود. این محاسبه با افت و ولتاژ فرضی است، نه اندازهگیری مدار. سند برد توسعه را هم بخوانید: اتصال همزمان USB و منبع خارجی به پایهٔ 5V ممکن است دو منبع را به هم ببندد.
جامپر و دو تنظیم روی برد چه چیزی را تغییر میدهند؟
در نمونههایی با برچسب H و L مطابق راهنمای آزمایش Adafruit، H تحریک مجدد را فعال میکند: حرکت تازه میتواند فعالماندن خروجی را تمدید کند. L رفتار غیرقابل تحریک مجدد را انتخاب میکند؛ طول پالس و زمان آمادهشدن برای تحریک بعدی به مدار بستگی دارد. پس خروجیِ مدتدار، لزوماً به معنی حضور پیوسته یا چند رویداد جدا نیست.
پتانسیومتر TIME زمان نگهداری خروجی خود ماژول را تغییر میدهد؛ تنظیم حساسیت روی پاسخ آن به حرکت اثر میگذارد. جهت چرخش را از سند همان برد بگیرید. برای نمونه، راهنمای Joy-IT مورخ ۱۶ آوریل ۲۰۲۴ چرخش ساعتگرد حساسیت را کاهنده معرفی میکند، در حالی که راهنمای نمونهٔ Adafruit جهت دیگری را توصیف میکند. یک دستور عمومیِ «تا آخر ساعتگرد بچرخانید» قابل اتکا نیست.
با تغذیهٔ قطع، زمان سختافزاری را برای شروع کوتاه و حساسیت را در میانه قرار دهید؛ سپس در محل ثابت و با عبور تکرارپذیر، هر بار فقط یک تنظیم را عوض کنید. این تنظیم اولیه است، نه کالیبراسیون بردِ تشخیص بر حسب متر.
اول سیگنال خام را ببینید
پیش از برنامهٔ اصلی، مثال pir-raw را از فایل دانلودی اجرا کنید. Serial Monitor روی ۱۱۵۲۰۰ باشد. برنامه هر ۱۰۰ میلیثانیه زمانِ گذشته از روشنشدن و مقدار صفر یا یکِ ورودی را چاپ میکند و پالسهای شروع کار را هم نشان میدهد. این فاصلهٔ گزارش برای مشاهدهٔ آموزشی است؛ پالس کوتاهتر ممکن است بین دو گزارش پنهان شود و این ابزار جای اسیلوسکوپ نیست.
در راهنمای Adafruit، برای نمونهٔ آن شرکت حدود ۳۰ تا ۶۰ ثانیه زمان نشست آمده است. پس از این زمان، محیط را آرام کنید، خروجی پایین را ببینید و از عرض ناحیهٔ دید عبور کنید. تغییر خام OUT را با زمان سختافزاری مقایسه کنید. اگر خروجی پایدار نشده، با حذف انتظار یا زیادکردن فیلتر نرمافزاری، علت را پنهان نکنید.
برنامهٔ LED با زمانبندی مبتنی بر millis
این مثال کتابخانهٔ اضافی نمیخواهد. بستهٔ برنامهٔ اصلی، خواندن خام و راهنمای اتصال را بگیرید و هر ino را در پوشهٔ جداگانه و همنام خودش بگذارید. پایههای ESP32 کلاسیک و Uno با شرط ابتدای کد انتخاب میشوند؛ انتخاب برد در محیط توسعه باید با سختافزار مطابقت داشته باشد.
#include <Arduino.h>


#if defined(ARDUINO_ARCH_ESP32)

const uint8_t PIR_PIN = 27, LED_PIN = 26; // classic ESP32; check your board

#else

const uint8_t PIR_PIN = 2, LED_PIN = 8;   // Arduino Uno

#endif


// Application choices, NOT guaranteed sensor specifications.

const uint32_t WARMUP_MS = 60000;

const uint32_t ARM_LOW_MS = 1000;

const uint32_t FILTER_MS = 50;

const uint32_t HOLD_MS = 5000;


enum Phase { WARMUP, WAIT_LOW, ARMED };

Phase phase = WARMUP;

uint32_t bootAt, lowSince, rawChangedAt, lastHighAt;

uint32_t eventCount = 0;

bool timingLow = false, rawState = false, stableState = false;

bool haveActivity = false, ledOn = false;


void setup() {

  Serial.begin(115200);

  pinMode(PIR_PIN, INPUT); // External 100k pulldown to GND, no 5V pullup.

  digitalWrite(LED_PIN, LOW);

  pinMode(LED_PIN, OUTPUT);

  bootAt = millis();

  Serial.println(F("Warmup 60 s: output ignored, LED off."));

}


void loop() {

  uint32_t now = millis();

  bool sample = digitalRead(PIR_PIN) == HIGH;


  if (phase == WARMUP) {

    if ((uint32_t)(now - bootAt) >= WARMUP_MS) {

      phase = WAIT_LOW;

      Serial.println(F("Waiting for 1 s of LOW; leave detection area."));

    }

  } else if (phase == WAIT_LOW) {

    if (sample) timingLow = false;

    else {

      if (!timingLow) { timingLow = true; lowSince = now; }

      if ((uint32_t)(now - lowSince) >= ARM_LOW_MS) {

        phase = ARMED;

        rawState = stableState = false;

        rawChangedAt = now;

        Serial.println(F("ARMED: monitoring PIR signal, not counting people."));

      }

    }

  } else {

    if (sample != rawState) {

      rawState = sample;

      rawChangedAt = now;

    }

    if (rawState != stableState &&

        (uint32_t)(now - rawChangedAt) >= FILTER_MS) {

      stableState = rawState;

      if (stableState) {

        haveActivity = true;

        ++eventCount;

        Serial.print(F("PIR_HIGH event=")); Serial.println(eventCount);

      } else Serial.println(F("PIR_LOW: no active signal; NOT proof of empty room."));

    }

    if (stableState) lastHighAt = now;

    bool nextLed = haveActivity &&

                   (stableState || (uint32_t)(now - lastHighAt) < HOLD_MS);

    if (nextLed != ledOn) {

      ledOn = nextLed;

      digitalWrite(LED_PIN, ledOn ? HIGH : LOW);

      Serial.println(ledOn ? F("LED_ON") : F("LED_OFF"));

    }

    // Clear activity after the tail; prevents rollover from reviving an old event.

    if (!nextLed && !stableState) haveActivity = false;

  }

  delay(1); // Cooperative yield, not the warmup or hold timer.

}
از روشنشدن تا خاموششدن LED چه میگذرد؟
برنامه سه مرحله دارد. در WARMUP، شصت ثانیهٔ اول کنار گذاشته میشود و LED خاموش میماند. در WAIT_LOW، ورودی باید یک ثانیهٔ پیوسته LOW باشد؛ هر HIGH این انتظار را از نو شروع میکند. بعد از ورود به ARMED، برنامه دیگر برای هر پالس دورهٔ گرمشدن را تکرار نمیکند. اگر ماژول در حالت H پیوسته HIGH بماند، منتظر LOW ماندن در مرحلهٔ دوم طبیعی است.
در مرحلهٔ پایش، تغییر ورودی باید دستکم ۵۰ میلیثانیه ثابت بماند تا stableState عوض شود. این یک انتخاب نرمافزاری است و حذف قطعی نویز را تضمین نمیکند. هر لبهٔ بالاروندهٔ تأییدشده eventCount را یک واحد زیاد میکند؛ این شمارندهٔ لبههای سیگنال است، نه افراد. تا stableState بالا باشد LED روشن میماند؛ پس از پایینآمدنِ تأییدشده نیز حدود پنج ثانیه نگه داشته میشود.
مثلاً فرض کنید برنامه از قبل مسلح شده و OUT از ثانیهٔ ۲۰ تا ۲۲ بالا بماند. با اجرای منظم حلقه، بالا رفتن تقریباً در ثانیهٔ ۲۰٫۰۵ پذیرفته میشود و پایینآمدن تقریباً در ۲۲٫۰۵. اگر پالس دیگری نرسد، LED حدود ثانیهٔ ۲۷٫۰۵ خاموش میشود. این محاسبه از رفتار کد است؛ زمان سختافزاری ماژول قبلاً در همان پالس OUT حضور دارد. HOLD_MS جای TIME را نمیگیرد، بلکه دنبالهای به آن اضافه میکند.
مقایسهٔ فاصلهٔ زمانی با تفریق بدون علامت انجام میشود، نه با مقایسهٔ ساعت مطلق. با ادامهٔ منظم اجرای حلقه، این روش برای بازههای کوتاه این مثال از عبور millis از صفر هم عبور میکند. پاکشدن haveActivity پس از پایان دنباله نیز مانع زندهشدن رویداد قدیمی در گردش بعدی زمان است. با این حال، delay(1)، چاپ سریال و زمان اجرای حلقه وجود دارند؛ این کد زمانبندی سختِ تضمینشده یا تشخیص همهٔ پالسهای ممکن را ارائه نمیکند.
عیب را از روی مشاهدهٔ مشخص دنبال کنید
- همیشه در WAIT_LOW مانده است: OUT خام، حالت H، زمان سختافزاری و حرکت محیط را بررسی کنید. قبل از تغییر کد روشن شود آیا واقعاً یک ثانیه LOW وجود داشته است.
- OUT تغییر میکند ولی LED نه: شمارهٔ پایه، جهت LED، مقاومت سری، زمین مشترک و پیام ARMED را کنترل کنید. نمایش صفر و یک را از خروجی پردازششده جدا بخوانید.
- بدون عبور فرد تحریک میشود: منبع تغذیه، اتصالات رها، کابل بلند، تابش مستقیم و تغییر گرمای اطراف لنز را بررسی کنید. هر بار فقط یک عامل را عوض کنید.
- فرد نشسته دیده نمیشود: محدودیت تشخیص تغییر را با خرابی اشتباه نگیرید. خروجی LOW معیار مطمئن حضور نداشتن نیست.
در محل نصب، مسیر عبور، فاصله، وضعیت جامپر، تنظیم زمان و شرایط دما را یادداشت و آزمایش را تکرار کنید؛ از روی یک بار روشنشدن LED نمیتوان عملکرد محیط واقعی را پذیرفت. برای روشنایی وابسته به تاریکی میتوان شرط اندازهگیری نور با BH1750 را افزود. برای فاصله، VL53L0X مسئلهٔ متفاوتی را حل میکند. این مدار کمولتاژ یک نمونهٔ آموزشی است و جای سامانهٔ حفاظتی تأییدشده را نمیگیرد.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.