آموزش MPU6050 با ESP32؛ سیمکشی، کد و کالیبراسیون
MPU6050 شتاب و سرعت چرخیدن را میسنجد. مثال ESP32 نشان میدهد چگونه خطای اولیه را در سکون تخمین بزنیم و چرا زاویه با گذشت زمان منحرف میشود.
فهرست مطالب
MPU6050 سه مؤلفهٔ شتاب و سه مؤلفهٔ سرعت چرخش را میخواند؛ زاویهٔ آماده و بدون خطا تحویل نمیدهد. برای شروع، برد را با ولتاژ و آدرس درست به I2C وصل میکنیم، واحد خروجی را میشناسیم و بایاس ژیروسکوپ را در سکون تخمین میزنیم. سپس میتوان دربارهٔ تخمین شیب و زمانبندی کنترل تصمیم گرفت. این حسگر بهتنهایی جهت شمال را مشخص نمیکند.
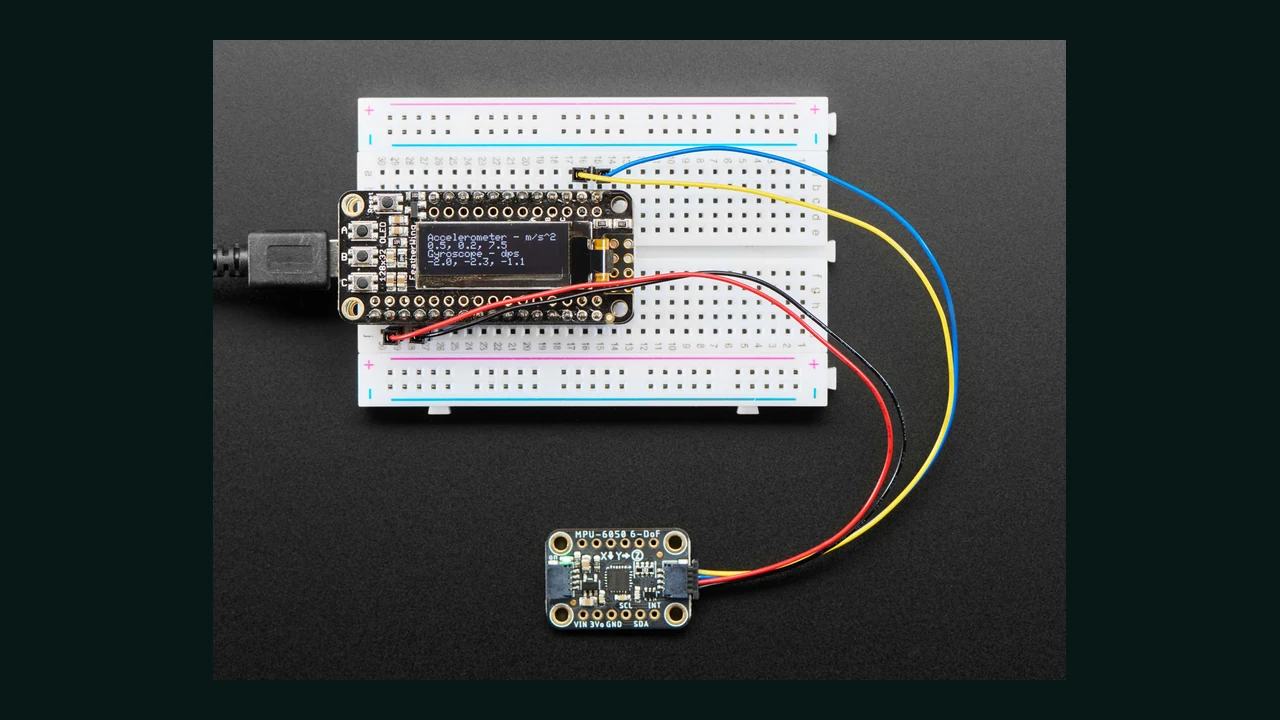
قطعهٔ خام، GY-521 و برد Adafruit را جدا بشناسیم
MPU-6050 در پکیج QFN بیستوچهارپایه عرضه شده است. مدل مشابه MPU-6000 رابط SPI هم دارد، ولی MPU-6050 از I2C استفاده میکند؛ اسم خانواده، این تفاوت را حذف نمیکند. عکس این صفحه، برد مستند Adafruit را نشان میدهد. مرجع جهانی Adafruit شمارهٔ 3886 است که در بررسی ۱۳ نوامبر ۲۰۲۶ صفحهاش موجودی نشان میداد. در ایران، صفحهٔ MPU6050/GY521 آترین موجودی صفر نشان میداد. این GY-521 همان برد Adafruit نیست؛ سازنده و مدار دقیق آن تأیید نشده و نام «اورجینال» فروشنده، شاهد مستقل اصالت نیست. وضعیتها مربوط به زمان مشاهدهاند.
شتاب و سرعت زاویهای را چگونه بخوانیم؟
شتاب، تغییر سرعت در زمان است و واحد SI آن متر بر مجذور ثانیه، m/s²، است. شتابسنج در حالت ساکن روی میز نیز اثر تکیهگاه در برابر گرانش را نشان میدهد: اندازهٔ بردار خروجی تقریباً یک g، یعنی حدود 9.81 m/s²، است. با چرخاندن برد، این مقدار میان محورهای آن تقسیم میشود. پس صفر نبودن محور عمودی، بهخودیخود خطا نیست و نباید همهٔ مؤلفهٔ گرانش را به عنوان بایاس حذف کرد.
ژیروسکوپ سرعت چرخش را اندازه میگیرد. درجه بر ثانیه و رادیان بر ثانیه دو واحد همین کمیتاند؛ ۱۸۰ درجه برابر π رادیان است. برای بهدست آوردن تغییر زاویه، سرعت زاویهای را نسبت به زمان انتگرال میگیریم. اگر بایاس ثابت کوچکی باقی بماند، خطای زاویه با زمان جمع میشود. این Drift با افزایش تعداد رقمهای چاپشده از بین نمیرود.
در حرکت آرام میتوان جهت گرانش را برای تخمین Roll و Pitch بهکار برد؛ هنگام شتاب خطی شدید، شتابسنج دیگر مرجع خالص گرانش نیست. ترکیب دادهٔ شتابسنج و ژیروسکوپ، مثلاً با فیلتر مکمل، به مدل و زمانبندی درست نیاز دارد. برای Heading مطلق، مرجعی بیرونی مانند مغناطیسسنجِ کالیبرهشده لازم است؛ انتگرال ژیروسکوپ بهتنهایی شمال را پیدا نمیکند.
تغذیهٔ مجاز و اتصال برد
در سند اصلی InvenSense، PS-MPU-6000A-00 ویرایش ۳٫۴، نسخهٔ میزبانیشده، VDD قطعهٔ خام ۲٫۳۷۵ تا ۳٫۴۶ ولت و VLOGIC آن ۱٫۷۱ ولت تا VDD است؛ VLOGIC در تمام اوقات نباید از VDD بیشتر شود. تغذیهٔ مستقیم ۵ ولت برای تراشه مجاز نیست. در برد مستند Adafruit، ورودی VIN سه تا پنج ولت، تغییر سطح SDA/SCL و Pull-up دهکیلو اهمی مستند شده است. وجود رگولاتور روی یک GY-521 ناشناس، وجود تغییر سطح باس را ثابت نمیکند.
برای برد Adafruit و ESP32 این مثال، VIN به 3V3، GND به زمین مشترک، SDA به GPIO21 و SCL به GPIO22 وصل میشود. در Uno R3 از SDA/A4 و SCL/A5 استفاده کنید؛ تغذیه و منطق ۵ ولت فقط برای همین برد واسط سازگار است. شمارههای ۲۱ و ۲۲، انتخاب Generic ESP32 هستند؛ پایهٔ برد دیگر را از نقشهٔ همان برد بگیرید. کلاک I2C در این مثال ۱۰۰ کیلوهرتز است و سقف رابط حسگر ۴۰۰ کیلوهرتز است.
برای طراحی با تراشهٔ خام، فقط یک خازن کنار VDD کافی نیست. نقشهٔ مرجع، بایپس VDD برابر ۱۰۰ نانوفاراد، خازن REGOUT برابر ۱۰۰ نانوفاراد، بایپس VLOGIC برابر ۱۰ نانوفاراد و خازن CPOUT برابر ۲٫۲ نانوفاراد با مشخصات درجشده را نشان میدهد؛ برای CPOUT، ولتاژ نامی ۵۰ ولت ذکر شده است. اتصال پایههای رزرو و NC را نیز از همان نقشه بگیرید و با زمین یکی فرض نکنید.
آدرس باس و هویت تراشه یک عدد با دو نقش نیستند
پایین بودن AD0، آدرس هفتبیتی 0x68 و بالا بودن آن، آدرس 0x69 را انتخاب میکند. در این نمونه AD0 پایین است و INT وصل نشده است. اگر AD0 را بالا میبرید، سطح مجاز همان برد را بررسی کنید؛ ورودی قطعهٔ خام به VLOGIC مربوط است. دو حسگر با این دو آدرس میتوانند روی یک باس باشند؛ برای تعداد بیشتر، راهی برای جداسازی باس یا آدرسدهی لازم است.
کتابخانه در begin() رجیستر WHO_AM_I در آدرس 0x75 را هم بررسی میکند. مقدار مورد انتظار آن 0x68 است، حتی وقتی آدرس باس به دلیل AD0 برابر 0x69 باشد. اسکنر، آدرس پاسخگو را پیدا میکند؛ این بهتنهایی سلامت همهٔ محورها یا اصالت قطعه را ثابت نمیکند.
محدوده، حساسیت و واحد خروجی
شتابسنج محدودههای ±2g، ±4g، ±8g، ±16g و ژیروسکوپ محدودههای ±250، ±500، ±1000، ±2000°/s دارد. محدودهٔ کوچکتر، کدهای بیشتری به ازای هر واحد میدهد، اما ورودی بزرگتر را اشباع میکند. ADC شانزدهبیتی به معنی دقت زاویهٔ یکشصتوپنجهزارم دور نیست؛ بایاس، نویز و خطای حساسیت همچنان وجود دارند.
نمونهٔ ما ±4g و ±500°/s را انتخاب میکند. در این تنظیم، ۸۱۹۲ کد خام شتاب برابر یک g و حساسیت ژیروسکوپ ۶۵٫۵ کد بر درجهبرثانیه است. اما کتابخانه دادهٔ acceleration را به m/s² و دادهٔ gyro را به rad/s تبدیل کرده است؛ این خروجی را دوباره بر حساسیت کد خام تقسیم نکنید.
raw acceleration = 8192
8192 / 8192 = 1 g
1 g ≈ 9.80665 m/s²

1 degree/s ≈ 0.0174533 rad/s
پهنای باند، نرخ داده و زمان خواندن را جدا تنظیم کنیم
فیلتر پایینگذر، مؤلفههای سریعتر را تضعیف میکند و تأخیر هم میافزاید. در نمونه، MPU6050_BAND_21_HZ انتخاب شده است. در نقشهٔ رجیستر ویرایش ۴٫۰، نسخهٔ سند InvenSense در SparkFun، تنظیم DLPF_CFG=4 پهنای باند شتاب ۲۱ هرتز با تأخیر ۸٫۵ میلیثانیه و ژیروسکوپ ۲۰ هرتز با تأخیر ۸٫۳ میلیثانیه دارد. نام گزینهٔ کتابخانه را پهنای باند دقیق و یکسان هر دو بخش ندانید.
نرخ دادهٔ داخلی، دفعات خواندن میزبان و دفعات چاپ، سه چیز جدا هستند. delay(100) نمونه فقط نمایش را کند میکند و یک حلقهٔ کنترل با دورهٔ دقیق ۱۰۰ میلیثانیه نمیسازد. اگر قرار است زاویه را انتگرال بگیرید، Δt واقعی، دادهٔ تازه و زمان وقوع نمونه را مشخص کنید؛ انتگرالگیری با فاصلهٔ فرضی از دادهٔ تکراری یا دیررس، خطا میسازد. برای نیاز جدی، Data Ready یا FIFO همراه مدیریت سرریز و زمانبندی بررسی شود.
نمونهکد و محدودیت واقعی آن
مرجع نرمافزاری این بازبینی Adafruit MPU6050 نسخهٔ 2.2.9 است. وابستگیهای اعلامشدهٔ نسخه را نصب کنید، برد و پورت را تعیین کنید و Serial Monitor را روی ۱۱۵۲۰۰ بگذارید. پیش از برآورد بایاس، حسگر را ثابت نگه دارید و شرایط دمایی قابل تکرار ایجاد کنید. حرکت هنگام این مرحله، میتواند چرخش واقعی را بهاشتباه وارد بایاس کند.
#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>

#if defined(ESP32)
constexpr int SDA_PIN = 21;
constexpr int SCL_PIN = 22;
#endif

constexpr uint8_t MPU6050_ADDRESS = 0x68;
constexpr uint16_t CALIBRATION_SAMPLES = 500;
Adafruit_MPU6050 mpu;
float biasX = 0, biasY = 0, biasZ = 0;

void calibrateGyro() {
  sensors_event_t a, g, t;
  for (uint16_t i = 0; i < CALIBRATION_SAMPLES; ++i) {
    mpu.getEvent(&a, &g, &t);
    biasX += g.gyro.x;
    biasY += g.gyro.y;
    biasZ += g.gyro.z;
    delay(5);
  }
  biasX /= CALIBRATION_SAMPLES;
  biasY /= CALIBRATION_SAMPLES;
  biasZ /= CALIBRATION_SAMPLES;
}

void setup() {
  Serial.begin(115200);
#if defined(ESP32)
  Wire.begin(SDA_PIN, SCL_PIN);
#else
  Wire.begin();
#endif
  Wire.setClock(100000);

  if (!mpu.begin(MPU6050_ADDRESS, &Wire)) {
    Serial.println(F("MPU6050 not found"));
    while (true) delay(10);
  }
  mpu.setAccelerometerRange(MPU6050_RANGE_4_G);
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);
  calibrateGyro();
}

void loop() {
  sensors_event_t a, g, t;
  mpu.getEvent(&a, &g, &t);
  Serial.print(F("aX=")); Serial.print(a.acceleration.x, 3);
  Serial.print(F(" aY=")); Serial.print(a.acceleration.y, 3);
  Serial.print(F(" aZ=")); Serial.print(a.acceleration.z, 3);
  Serial.print(F(" | wX=")); Serial.print(g.gyro.x - biasX, 4);
  Serial.print(F(" wY=")); Serial.print(g.gyro.y - biasY, 4);
  Serial.print(F(" wZ=")); Serial.println(g.gyro.z - biasZ, 4);
  delay(100);
}
تابع کالیبراسیون، میانگین ۵۰۰ بار خواندن ژیروسکوپ را در متغیرهای بایاس نگه میدارد. فقط تأخیرهای پنجمیلیثانیهای مجموعاً ۲٫۵ ثانیهاند؛ ارتباط و محاسبه هم زمان میبرند. اینها لزوماً ۵۰۰ مشاهدهٔ مستقل از نظر نویز نیستند. تابع فعلی برای یک بار اجرا پس از صفر بودن متغیرها نوشته شده؛ برای تکرار برآورد، ابتدا جمعکنندههای بایاس را صفر کنید.
یک محدودیت مهم در همین نسخهٔ کتابخانه وجود دارد: getEvent() پس از خواندن، همواره true برمیگرداند و نتیجهٔ خطای خواندن باس را به فراخواننده منتقل نمیکند. پس افزودن شرطی بر مقدار برگشتی این تابع، بهتنهایی آشکارسازی قطع حسگر را کامل نمیکند. نمونهٔ حاضر ابزار مشاهدهٔ اولیه است؛ برای محصول، درایور با گزارش معتبر خطای ارتباط، سیاست دادهٔ کهنه و بازیابی لازم است.
بستهٔ نمونه و اسکنر I2C همین مسیر خواندن را با پیامهای بیشتر و چاپ دمای تراشه ارائه میکند. نسخهٔ داخل ZIP و متن صفحه از نظر نام متغیر و خروجی سریال کاملاً یکسان نیستند؛ منطق اصلی برآورد بایاس و واحدها یکسان است.
برآورد بایاس چه چیزی را اصلاح میکند؟
فرض کنید روی یک محورِ ساکن، میانگین سرعت زاویهای 0.002 rad/s به دست آید. در مدل سادهٔ بایاس ثابت، کمکردن همین مقدار از خواندنهای بعدی خطای ثابت آن محور را کاهش میدهد. اگر آن را اصلاح نکنیم و در ۶۰ ثانیه انتگرال بگیریم، خطای محاسباتی زاویه حدود ۰٫۱۲ رادیان، یعنی ۶٫۹ درجه، میشود. این مثال محاسبه است، نه بایاس اندازهگیریشدهٔ برد عکس.
bias = 0.002 rad/s
time = 60 s
error = bias × time
error = 0.12 rad ≈ 6.9°
میانگین سکون، ضریب مقیاس، ناهمراستایی محورها، بایاس وابسته به دما یا نویز متغیر را کامل اصلاح نمیکند. دمای داخلی را میتوان کنار بایاس ثبت کرد و برای مدل دقیقتر، آزمایش چنددما طراحی کرد. رابطهٔ کد خام دما T = raw / 340 + 36.53 است؛ این عدد دمای داخل تراشه است و جای دماسنج دقیق محیط را نمیگیرد.
محورها، نصب و عیبیابی را به آزمایش پیوند بدهیم
محورهای برد را به مختصات محصول نگاشت کنید و جهت مثبت چرخش را مشخص کنید. نصب چرخیدهٔ برد را با عوضکردن تصادفی علامتها اصلاح نکنید؛ تبدیل محورها باید مستند باشد. IMU را روی بخش مکانیکی مناسب و دور از گرمای موضعی نصب کنید. لرزش موتور، خمشدن PCB و تنش پیچها میتوانند نتیجه را تغییر دهند؛ فیلتر نرمافزاری جای اصلاح نصب را نمیگیرد.
اگر آدرس دیده نمیشود، تغذیه، زمین، Pull-up و SDA/SCL را بررسی کنید. اگر فقط 0x69 دیده میشود، AD0 و آدرس برنامه را تطبیق دهید. اگر ژیروسکوپ در سکون صفر نیست، شرایط ثبات و دما را ثبت و بایاس را دوباره برآورد کنید. اگر خروجی روی حد میماند، احتمال اشباع محدوده را بررسی کنید. برای Drift زاویه، هم بایاس و هم Δt را بررسی کنید؛ برای نویز هنگام روشنشدن موتور، اثر تغذیه و لرزش را جدا آزمایش کنید.
برای تمرین، پیش و پس از برآورد بایاس، دادهٔ هر سه محور و دمای تراشه را در سکون ثبت کنید و میانگین و پراکندگی را مقایسه کنید؛ سپس برد را در جهت معلوم بچرخانید و علامت محورها را بسنجید. این برنامهٔ آزمایش است و نتیجهای برای آن ادعا نشده است. درس VL53L0X خواندن فاصله با وضعیت اعتبار و درس SHT31 تفاوت دمای محیط و خطای اندازهگیری را از زاویهای دیگر تکمیل میکنند.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.