ساخت ترازو با لودسل و HX711؛ آموزش ESP32 و آردوینو
برای ساخت ترازو، عدد خام HX711 باید با جرم مرجع کالیبره شود. سیمکشی لودسل، نصب مکانیکی و نویز هرکدام میتوانند نتیجه را تغییر دهند.
فهرست مطالب
برای ساخت ترازو با HX711، ابتدا لودسل را درست نصب و سیمبندی کنید؛ سپس عدد خامِ سینی خالی و یک جرم معلوم را بخوانید تا صفر و ضریب تبدیل به گرم مشخص شوند. HX711 حسگر وزن نیست و خروجی ۲۴ بیتی آن، دقت ۲۴ بیتی ترازو را تضمین نمیکند. در این مثال مسیر نیرو، سیگنال، خواندن و کالیبراسیون را کنار هم بررسی میکنیم.
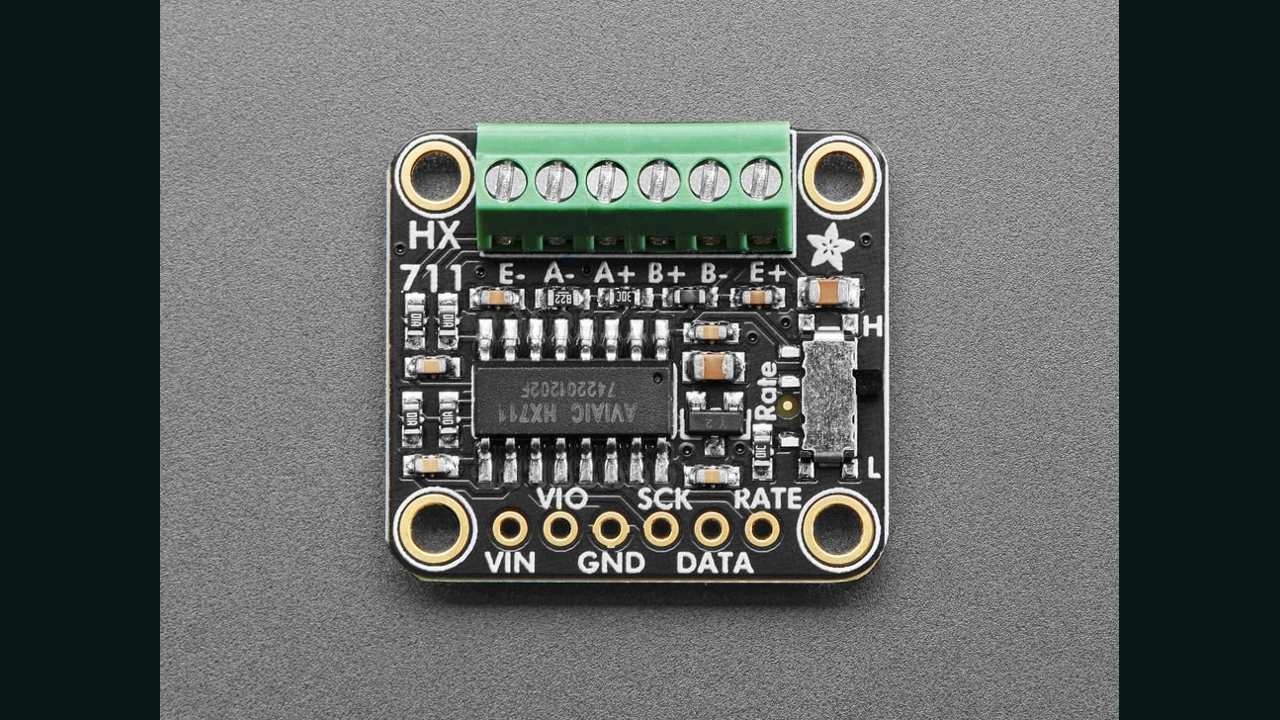
قطعات این مسیر و وضعیت تهیه
یک لودسل چهارسیمهٔ پل کامل، ماژول HX711، برد ESP32 یا Uno، پایه و سینی مناسب و جرم مرجع لازم است. عکس مربوط به برد Adafruit HX711 با شناسهٔ 5974 است؛ صفحهٔ جهانی آن در ۱۳ نوامبر ۲۰۲۶ موجودی را «موجود» نشان داد. نقشه و مشخصات همین برد را مبنای بررسی آن قرار دهید.
در ایران، صفحات مستقیم ماژول HX711 در ECA و لودسل YZC-133 با عنوان ظرفیت ۵ کیلوگرم در ECA در همان تاریخ «موجود در انبار» را نشان دادند. ماژول فروشگاه همان مدل Adafruit نیست؛ مدار، اصالت و مشخصات کالیبراسیون این نمونهها تأیید نشدهاند. عنوان ظرفیت فروشنده جای سند فنی مدل واقعی را نمیگیرد و وضعیت صفحه تضمین موجودی آینده نیست.
از تغییر شکل تا سیگنال کوچک پل
لودسل نیرو را از راه تغییر شکل کنترلشدهٔ سازه حس میکند. کرنشسنجهای آن با کشیده یا فشردهشدن، اندکی تغییر مقاومت میدهند. در پل کامل، چهار شاخهٔ مقاومتی طوری به هم وصلاند که این تغییر به اختلاف ولتاژ میان دو خروجی پل تبدیل شود. دو سیم، پل را تغذیه یا «تحریک» میکنند و دو سیم دیگر سیگنال تفاضلی را به ADC میرسانند.
HX711 این اختلاف ولتاژ کوچک را تقویت و به یک شمارش علامتدار تبدیل میکند. هنوز واحد آن گرم نیست. کالیبراسیون با جرم مرجع، رابطهٔ شمارش و جرم را برای همان مجموعهٔ لودسل، مکانیک، تحریک و تنظیم ADC تعیین میکند. لودسل سهسیمهٔ نیمپل را نمیتوان بدون تکمیل مدار مناسب، جای پل کامل چهارسیمه گذاشت.
مکانیک را پیش از صفرکردن کامل کنید
ظرفیت را برای مجموع سینی، اتصالات و بیشترین بار انتخاب کنید؛ صفرکردن نرمافزاری وزن سینی را از بار واقعی حسگر کم نمیکند. برای لودسل تیرکی تکنقطهای، یک سمت و سمت سینی باید طبق نقشهٔ سازنده بسته شوند و ناحیهٔ تغییر شکل آزاد بماند. این روش نصب برای همهٔ شکلهای لودسل یکسان نیست.
اگر سینی به بدنه تکیه کند یا کابل کشیده شود، بخشی از نیرو از مسیر لودسل خارج میشود. تغییر جای همان جرم روی سینی میتواند این عیب را آشکار کند. پیش از افزودن فیلتر، پایه، پیچها، فاصلهدهنده و مسیر نیرو را بررسی کنید. آزمون آغازین با بار کم و کنترلشده باشد؛ فشار دست یا ضربه روش تعیین ظرفیت ایمن نیست.
تغذیه، تحریک و منطق دیجیتال را جدا بررسی کنید
HX711 یک تراشهٔ SOP-16 با تغذیهٔ آنالوگ و دیجیتال جداست. دیتاشیت برای AVDD و DVDD بازهٔ ۲٫۶ تا ۵٫۵ ولت و برای ورودی رگولاتور VSUP بازهٔ ۲٫۷ تا ۵٫۵ ولت میدهد. پایهٔ ۳ تغذیهٔ آنالوگ، ۱۶ تغذیهٔ دیجیتال، ۷ و ۸ ورودی منفی و مثبت کانال A، ۱۱ کلاک، ۱۲ داده و ۱۵ انتخاب نرخ است. این شمارهها نقشهٔ ترمینال ماژول یا ترتیب سیمهای لودسل نیستند.
برای ESP32، ماژولی انتخاب کنید که تغذیه و خروجی DATA آن با منطق ۳٫۳ ولت سازگار باشد؛ خروجی پنجولتی را مستقیم به GPIO نزنید. در برد مستند Adafruit، راهنما تغذیهٔ Vin همسطح منطق میکروکنترلر را توصیه میکند. در برد عمومی، وجود رگولاتور یا نام VCC/VIO بهتنهایی نقش پایه را مشخص نمیکند. ولتاژ E+ نسبت به E− و سازگاری تحریک با لودسل را جدا بررسی کنید؛ بعضی رگولاتورها با ورودی ۳٫۳ ولت به خروجی نامی خود نمیرسند.
در این مثال ESP32، DATA/DOUT به GPIO19 و PD_SCK/SCK به GPIO18 میرود؛ برای Uno، داده D2 و کلاک D3 است. زمین مشترک باشد و برای مدلهای دیگر پایهٔ آزاد مناسب انتخاب شود. E+ و E− به تحریک پل، و A+ و A− به خروجی سیگنال پل وصل میشوند. رنگ سیمها استاندارد عمومی نیست؛ از سند همان لودسل استفاده کنید. پیش از تغییر سیمبندی، برق را قطع کنید.
چرا اسکنر I²C این تراشه را پیدا نمیکند؟
رابط دوخطی DATA و PD_SCK، پروتکل اختصاصی HX711 است و آدرس I²C ندارد. پایینآمدن DOUT آمادهشدن داده را اعلام میکند. ۲۴ بیت از پرارزشترین بیت خوانده میشود؛ تعداد کل پالسها، تنظیم تبدیل بعدی را انتخاب میکند: ۲۵ پالس برای A با بهرهٔ ۱۲۸، ۲۶ برای B با بهرهٔ ۳۲ و ۲۷ برای A با بهرهٔ ۶۴. این نمونه از A/128 استفاده میکند.
RATE پایین نرخ خروجی ۱۰ نمونه در ثانیه و RATE بالا ۸۰ نمونه در ثانیه را با نوسانساز داخلی انتخاب میکند؛ تنظیم واقعی برد را بررسی کنید. زمان نشست دیتاشیت پس از راهاندازی یا تغییر مرتبط، ۴۰۰ یا ۵۰ میلیثانیه در این دو نرخ است. نرخ بالاتر الزاماً دقت بهتر نمیدهد. بالاماندن PD_SCK بیش از ۶۰ میکروثانیه تراشه را به Power Down میبرد؛ سقف عادی پالس کلاک در جدول زمانبندی ۵۰ میکروثانیه است. درایور باید هم زمانبندی و هم وقفههای پردازنده را در نظر بگیرد.
صفر و ضریب تبدیل را با یک مثال حساب کنیم
فرض کنید پس از سکون، میانگین سینی خالی ۱۰۰۰۰۰ شمارش و میانگین با جرم مرجع ۵۰۰ گرمی، ۱۵۰۰۰۰ شمارش است. اختلاف ۵۰۰۰۰ شمارش بر ۵۰۰ گرم تقسیم میشود و ضریب ۱۰۰ شمارش بر گرم به دست میآید. اگر خوانش بعدی ۱۲۵۰۰۰ باشد، با کمکردن صفر و تقسیم بر این ضریب، جرم تخمینی ۲۵۰ گرم است. این اعداد فرض آموزشیاند، نه اندازهگیری روی برد عکس.
zero = 100000 counts
known = 150000 counts
reference = 500 g
span = known - zero
factor = span / reference
factor = 100 counts/g
net = 125000 - zero
mass = net / factor
mass = 250 g
اگر جهت سیگنال پل برعکس باشد، ضریب میتواند منفی شود؛ علامت را بدون دلیل حذف نکنید. صفرکردن فقط مبدأ را عوض میکند و ضریب غلط را اصلاح نمیکند. کالیبراسیون با یک جرم نیز خطیبودن کل بازه، برگشت به صفر یا تکرارپذیری را ثابت نمیکند؛ اینها به آزمون جدا نیاز دارند.
کد کالیبراسیون را چگونه اجرا و تفسیر کنیم؟
مبنای کتابخانه bogde/HX711 نسخهٔ 0.7.5 است. Serial Monitor را روی 115200 و پایان خط Newline تنظیم کنید. برنامه عمداً در شروع خودکار صفر نمیکند تا بار موجود پنهان نشود: ابتدا با سینی خالی و ساکن t بفرستید؛ سپس جرم مرجع را بگذارید و فقط برای مرجع واقعاً ۵۰۰ گرمی، c 500 بفرستید. فرمان p پارامترها را نشان میدهد.
#include <Arduino.h>

#include <HX711.h>  // bogde/HX711 0.7.5

#include <math.h>

#include <stdlib.h>

#include <string.h>


#if defined(ARDUINO_ARCH_ESP32)

const uint8_t DATA_PIN = 19, CLOCK_PIN = 18;

#else

const uint8_t DATA_PIN = 2, CLOCK_PIN = 3; // Arduino Uno

#endif


HX711 adc;

double zeroRaw = 0, countsPerGram = 0;

bool zeroValid = false, calibrated = false;

char line[48];

uint8_t used = 0;

bool overflowed = false;

unsigned long lastReport = 0;


// Each sample has its own timeout. One task owns the ADC.

bool averageRaw(uint8_t count, double &value) {

  int64_t sum = 0;

  for (uint8_t i = 0; i < count; ++i) {

    if (!adc.wait_ready_timeout(1200, 1)) {

      Serial.println(F("ERROR: HX711 timeout; check power / DATA / SCK."));

      return false;

    }

    long raw = adc.read();

    if (raw == 8388607L || raw == -8388608L) {

      Serial.println(F("ERROR: ADC saturated; check bridge wiring / load."));

      return false;

    }

    sum += raw;

  }

  value = (double)sum / count;

  return true;

}


void command(char *text) {

  double raw;

  if (strcmp(text, "t") == 0) {

    Serial.println(F("Tare: keep platform empty and still..."));

    if (averageRaw(20, raw)) {

      zeroRaw = raw;

      zeroValid = true;

      Serial.print(F("zeroRaw=")); Serial.println(zeroRaw, 2);

    }

  } else if (text[0] == 'c' && text[1] == ' ') {

    char *end;

    double grams = strtod(text + 2, &end);

    while (*end == ' ') ++end;

    if (!zeroValid || end == text + 2 || *end != '\0' ||

        !isfinite(grams) || grams <= 0) {

      Serial.println(F("First send t empty; then c <known mass in grams>."));

      return;

    }

    Serial.println(F("Calibration: keep known mass still..."));

    if (!averageRaw(20, raw)) return;

    double factor = (raw - zeroRaw) / grams;

    if (!isfinite(factor) || fabs(factor) < 0.000001) {

      Serial.println(F("ERROR: no useful span; check known load / wiring."));

      return;

    }

    countsPerGram = factor; // Negative sign is legitimate.

    calibrated = true;

    Serial.print(F("countsPerGram=")); Serial.println(countsPerGram, 6);

    Serial.println(F("Verify with OTHER known masses; not saved after reset."));

  } else if (strcmp(text, "p") == 0) {

    Serial.print(F("zeroRaw=")); Serial.println(zeroRaw, 2);

    Serial.print(F("countsPerGram=")); Serial.println(countsPerGram, 6);

    Serial.print(F("calibrated=")); Serial.println(calibrated);

  } else {

    Serial.println(F("Commands: t (empty tare), c 500 (known 500 g), p"));

  }

}


void setup() {

  Serial.begin(115200);

  adc.begin(DATA_PIN, CLOCK_PIN, 128); // Channel A, gain 128

  delay(500);

  Serial.println(F("HX711: no automatic tare. Send t only with EMPTY platform."));

  Serial.println(F("Then place a known mass and send c <grams>; newline enabled."));

}


void loop() {

  while (Serial.available()) {

    char ch = (char)Serial.read();

    if (ch == '\r') continue;

    if (ch == '\n') {

      line[used] = '\0';

      if (overflowed) Serial.println(F("ERROR: command too long."));

      else if (used) command(line);

      used = 0;

      overflowed = false;

    } else if (used < sizeof(line) - 1 && !overflowed) {

      line[used++] = ch;

    } else overflowed = true;

  }

  if (millis() - lastReport >= 1000) {

    double raw;

    if (averageRaw(5, raw)) {

      Serial.print(F("raw=")); Serial.print(raw, 1);

      if (calibrated) {

        Serial.print(F("  grams="));

        Serial.print((raw - zeroRaw) / countsPerGram, 1);

      } else Serial.print(F("  NOT CALIBRATED"));

      Serial.println();

    }

    lastReport = millis();

  }

}
تابع میانگین برای هر نمونه ابتدا تا ۱۲۰۰ میلیثانیه منتظر آمادهشدن میماند و دو کد انتهایی ADC را بهعنوان اشباع رد میکند. صفر و کالیبراسیون هرکدام ۲۰ نمونه و گزارش عادی پنج نمونه میگیرند. در نرخ ۱۰ نمونه بر ثانیه، جمعآوری ۲۰ تبدیل تازه در مرتبهٔ دو ثانیه است، اما آمادهبودن نمونهٔ اول و پردازش بر زمان واقعی اثر دارند. اگر نمونههای متوالی تقریباً هرکدام تا مهلت مجاز تأخیر کنند، کل عملیات میتواند بسیار طولانیتر شود؛ ۱۲۰۰ میلیثانیه مهلت کل فرمان نیست.
در منبع این نسخه، خودِ read() دوباره wait_ready() بدون مهلت را صدا میزند. بنابراین بررسی قبلی، تضمین سختِ پایانپذیری کل خواندن در برابر تغییر وضعیت خط یا دسترسی همزمان نیست. فقط یک بخش برنامه ADC را بخواند؛ برای محصول، دریافت با مهلت سراسری، تشخیص دادهٔ قدیمی و بازیابی باید جدا طراحی و آزموده شوند. این نمونه پس از ریست کالیبراسیون را نگه نمیدارد و برای کنترل بلادرنگ موتور مناسب نیست.
بستهٔ کد کالیبراسیون و تشخیص عدد خام حفظ شده است؛ هر فایل ino را در پوشهٔ مستقل همنام قرار دهید.
دقت را با آزمون جدا از ظاهر عدد بسنجید
ابتدا دامنهٔ تغییرات عدد خام را با سینی خالی و سپس جرم ثابت ثبت کنید. بار را چند بار بردارید و بگذارید، بازگشت به صفر را ببینید و با جرمهای مستقل از مرجع کالیبراسیون در چند نقطهٔ سینی مقایسه کنید. تغییر مکان بار میتواند عیب مکانیکی باشد؛ نویز رادیو یا مبدل تغذیه مسئلهٔ دیگری است. سیم پل را کوتاه و دور از مسیر موتور، رله و جریان سوئیچینگ نگه دارید.
میانگینگیری بیشتر پاسخ را کند میکند و خطای ضریب، خزش سازه یا تماس سینی با بدنه را حذف نمیکند. برای TIMEOUT، تغذیه و DATA/SCK را بررسی کنید؛ برای اشباع، بار و اتصال پل را پیش از دستکاری ضریب بررسی کنید. برای تغییر دمایی میتوان دادهٔ DS18B20 را کنار جرم ثبت کرد، اما ثبت دما جبران خودکار خطا نیست. آزمونهای این بخش پیشنهادند و نتیجهٔ اجراشدهای ندارند.
منبع مشخصات و زمانبندی: دیتاشیت AVIA HX711، نسخهٔ ۲، میزبانی SparkFun. جزئیات انتظار و خواندن از منبع دقیق کتابخانهٔ 0.7.5 بررسی شده است.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.