رادار سرعت را چطور میفهمد؟ راز CW و اثر داپلر
با مثال نزدیکشدن یک نفر به در خودکار میبینیم موج پیوسته چگونه حرکت را آشکار میکند، چرا جهت حرکت مهم است و چرا CW ساده فاصلهٔ مطلق نمیدهد.
فهرست مطالب
رادار از صفر؛ بخش 2 از ۶
رادار CW ساده موجی با فرکانس تقریباً ثابت میفرستد. حرکت هدف در راستای نزدیکشدن یا دورشدن، فرکانس و فاز بازتاب را تغییر میدهد. مقایسهٔ بازتاب با موج مرجع، نشانهای از سرعت شعاعی میدهد؛ اما یک موج تکفرکانسیِ بدون مدولاسیون، بهتنهایی فاصلهٔ مطلق و بدون ابهام را معلوم نمیکند.
این آموزش از مثالهای روزمره به محاسبه میرسد؛ عددها فرضِ روشن دارند و نتیجهٔ آزمایش سختافزار نیستند.
اول معنی موج پیوسته را روشن کنیم
CW کوتاهشدهٔ Continuous Wave، یعنی موج پیوسته است. در مدل ساده، نوسان رادیویی قطع نمیشود و فرکانس آن ثابت میماند. در سختافزار واقعی ممکن است برای کاهش مصرف، ارسال و نمونهبرداری دورهای شوند؛ نام CW بهتنهایی مصرف، تعداد آنتن یا امکانات یک محصول را تعیین نمیکند.
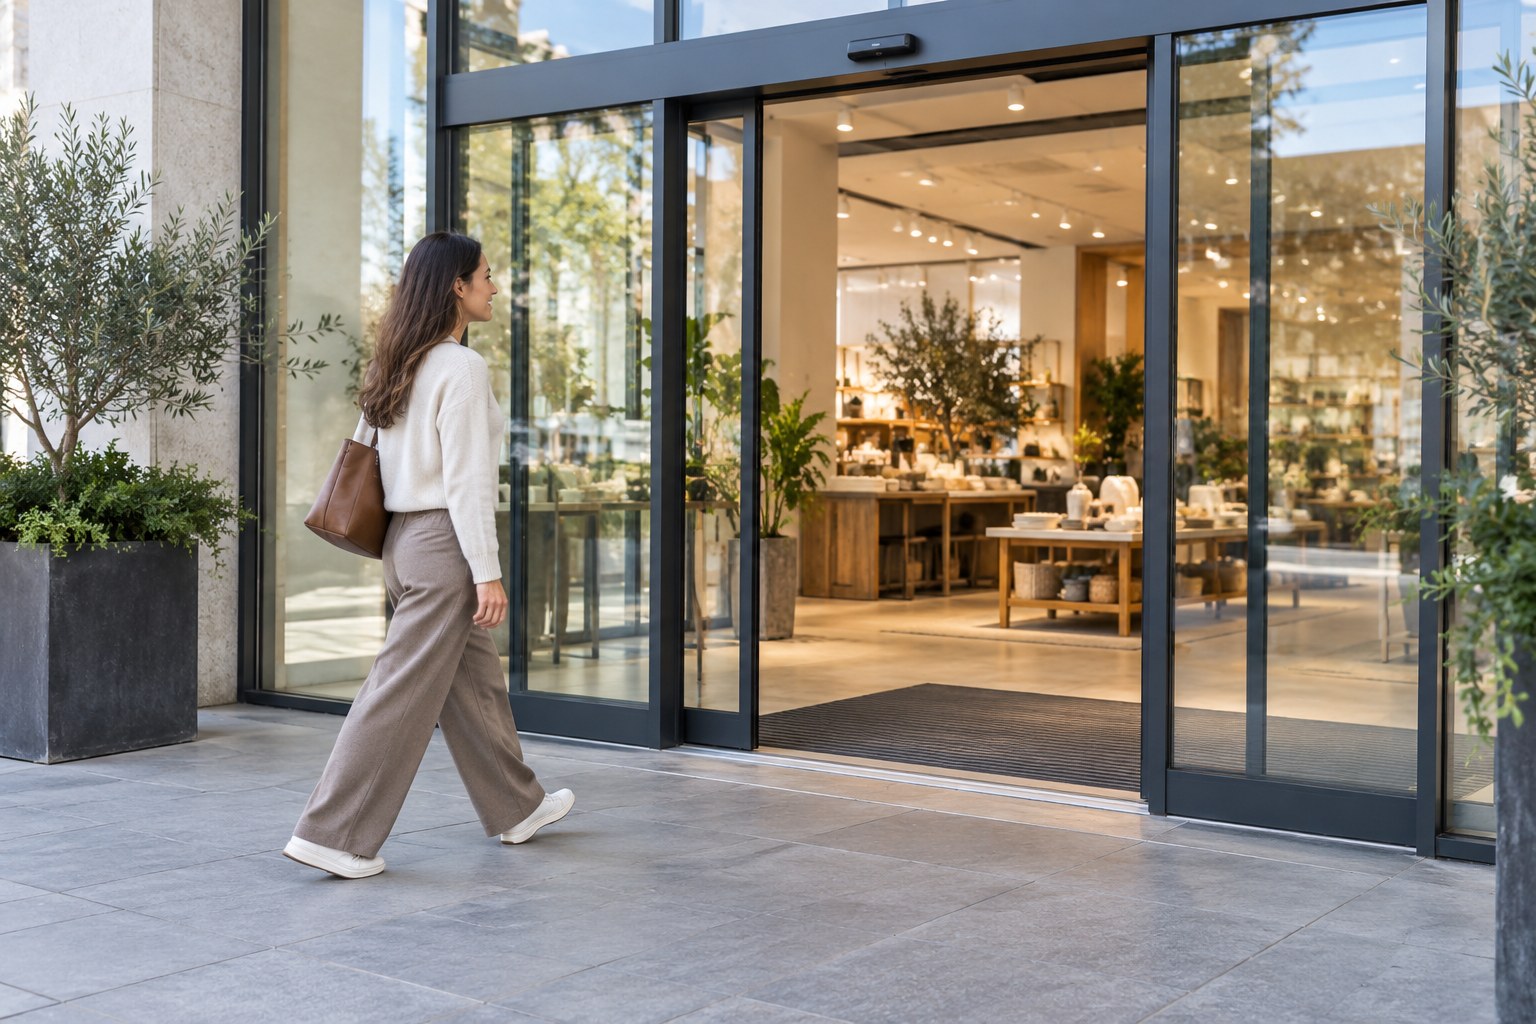
در ورودی یک فروشگاه، دانستن «کسی نزدیک میشود» ممکن است برای فعالکردن یک منطق اولیه مفید باشد. این مثال کاربردی است، نه ادعای اینکه هر حسگر در خودکار CW است؛ بعضی درها چند نوع حسگر دارند و سامانهٔ ایمنی مستقلی میخواهند.
داپلر؛ بازتابی که ریتمش تغییر کرده است
وقتی هدف به رادار نزدیک میشود، فاصلهٔ رفتوبرگشت مرتب کم میشود و فاز بازتاب سریعتر پیش میرود. برای هدفی که دور میشود، روند برعکس است. تفاوت فرکانس را فرکانس داپلر مینامیم. میکسر و فیلتر میتوانند مؤلفهٔ اختلاف فرکانس را به سیگنالی با فرکانس بسیار پایینتر از حامل تبدیل کنند.
طول موج λ فاصلهٔ فضایی یک دور کامل موج است و از λ=c/f به دست میآید. برای رادار تقریباً هممکان و سرعتهای معمولِ بسیار کمتر از سرعت نور، رابطهٔ قدرمطلق داپلر |fD|≈2|vr|/λ است. vr سرعت شعاعی است؛ علامت آن به قرارداد پردازش مربوط میشود.
مثال: راهرفتن با سرعت یک متر بر ثانیه
فرکانس حامل فرضی را ۲۴ گیگاهرتز میگیریم. طول موج تقریباً ۱۲٫۵ میلیمتر میشود. اگر شخص مستقیماً با سرعت یک متر بر ثانیه نزدیک شود، قدرمطلق داپلر ۱۶۰ هرتز است؛ یعنی سیگنال اختلاف در هر ثانیه حدود ۱۶۰ دور دارد. این عدد محاسبه است، نه خروجی یک ماژول آزمایششده.
حالا همان شخص با همان تندی، با زاویهٔ ۶۰ درجه نسبت به راستای دید رادار حرکت کند. مؤلفهٔ شعاعی v×cos(60°)=0.5 m/s میشود و داپلر به ۸۰ هرتز میرسد. در حرکت کاملاً عرضی، مؤلفهٔ شعاعیِ لحظهایِ مرکز هدف میتواند صفر باشد. دستوپا یا تغییر هندسه هنوز ممکن است مؤلفههای حرکتی دیگری بسازند.
f = 24e9 Hz
lambda = c/f = 0.0125 m
v = 1 m/s: |fD| = 2v/lambda = 160 Hz
v at 60 deg: vr = 0.5 m/s, |fD| = 80 Hz
آیا با یک خروجی میفهمیم هدف نزدیک میشود یا دور؟
یک خروجی حقیقیِ تککاناله، مثلاً یک موج سینوسی ۱۶۰ هرتزی، معمولاً علامت سرعت را بهتنهایی نگه نمیدارد. مسیرهای I و Q دو مشاهده با اختلاف فاز ربعدور فراهم میکنند. با کالیبراسیون و قرارداد علامت درست، جهت چرخش فاز میتواند نزدیکشدن را از دورشدن جدا کند.
I/Q داشتن، بهتنهایی تضمین تشخیص جهت نیست. ترتیب کانالها، خطای فاز، آفست، نویز و پردازش نرمافزار اهمیت دارند. از یک پایهٔ دیجیتال «حرکت دیده شد» نیز نمیتوان همان اطلاعات خروجی خام I/Q را انتظار داشت.
چرا فازِ CW فاصلهٔ یکتا نمیدهد؟
موج در هر دور تکرار میشود. در مدل رفتوبرگشت، تغییر فاصله به اندازهٔ نصف طول موج، فاز را یک دور کامل جابهجا میکند. در مثال ۲۴ گیگاهرتز، نصف طول موج ۶٫۲۵ میلیمتر است. فاصلههای متعددی میتوانند فاز یکسان داشته باشند؛ علاوه بر آن، فاز مدار هم ناشناخته یا نیازمند کالیبراسیون است.
پس «با فاز هیچ اطلاعات فاصلهای نداریم» هم بیان دقیقی نیست: تغییرات کوچکِ نسبی را در شرایط مناسب میتوان دنبال کرد. محدودیت، فاصلهٔ مطلقِ بدون ابهام با CW تکفرکانسی ساده است. در بخش FMCW و FSK میبینیم تغییرِ کنترلشدهٔ فرکانس چه اطلاعات اضافهای میدهد.
از مشاهدهٔ حرکت تا تصمیم قابل اعتماد
برای نمونهٔ واقعی باید دامنهٔ سرعت، زاویهٔ نصب، بازتاب اجسام اطراف و نرخ بهروزشدن را مشخص کرد. هدف ثابت، بازتاب ثابت ایجاد میکند، اما مسیر پردازشِ حذف مؤلفهٔ ثابت یا کوپل AC ممکن است آن را حذف کند؛ «در خروجی حرکت نداریم» مساوی «کسی آنجا نیست» نیست.
تمرین این مقاله فقط طول موج و داپلر را حساب میکند. اگر هدف شما بازکردن در است، تشخیص حرکت را با تأیید ایمنی عبور یکی نگیرید؛ آنها نیازهای متفاوتی دارند.
تمرین محاسباتی همراه
برای بازحساب همین مثالها، فایل Python را با Python 3.10 یا جدیدتر اجرا کنید. کتابخانهٔ اضافه، اتصال دستگاه و شبکه لازم نیست. خروجی زیر مربوط به اجرای همین محاسبات فرضی است.
wavelength=12.5 mm; direct Doppler=160 Hz; at60deg=80 Hz
Calculated hypothetical examples only; no hardware, RF or measured-data test.
منابع اصلی و ادامهٔ مطالعه
این توضیح و مثالها نوشتهٔ تحریریهاند؛ منابع زیر برای اصول فیزیکی و قراردادهای پردازش استفاده شدهاند.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.