چرا LCD با روشنشدن موتور بههم میریزد؟ عیبیابی نویز PWM
بههمریختن حروف LCD هنگام کار موتور میتواند از تغذیه، مسیر زمین یا خطوط فرمان باشد. روش اندازهگیری و نقش خازن، TVS و اسنابر را بررسی میکنیم.
فهرست مطالب
اگر با روشنشدن موتور، نوشتههای LCD بههم میریزد، اول تغذیه و خطوط فرمان را کنار خود نمایشگر بررسی کنید. افت ولتاژ، تغییر ولتاژ مسیر برگشت جریان و دریافت فرمان اشتباه میتوانند نتیجهٔ مشابهی داشته باشند. قطعهٔ محافظ اضافهولتاژ فقط بعضی قلههای گذرا را محدود میکند؛ برای افت تغذیه یا فرمان خراب باید علت همان خطا را برطرف کرد.
LCD کاراکتری نمایشگری است که حروف و عددها را در خانههای مشخص نشان میدهد؛ مثلاً ۱۶ خانه در هر یک از دو سطر. یک قطعهٔ کنترلکننده داخل نمایشگر، فرمان و داده را میگیرد و شکل حروف را میسازد. در مقابل، درایور موتور مداری است که جریان لازم برای حرکت موتور را وصل و قطع میکند. تغییر سریع همین جریان میتواند کار نمایشگر را مختل کند.
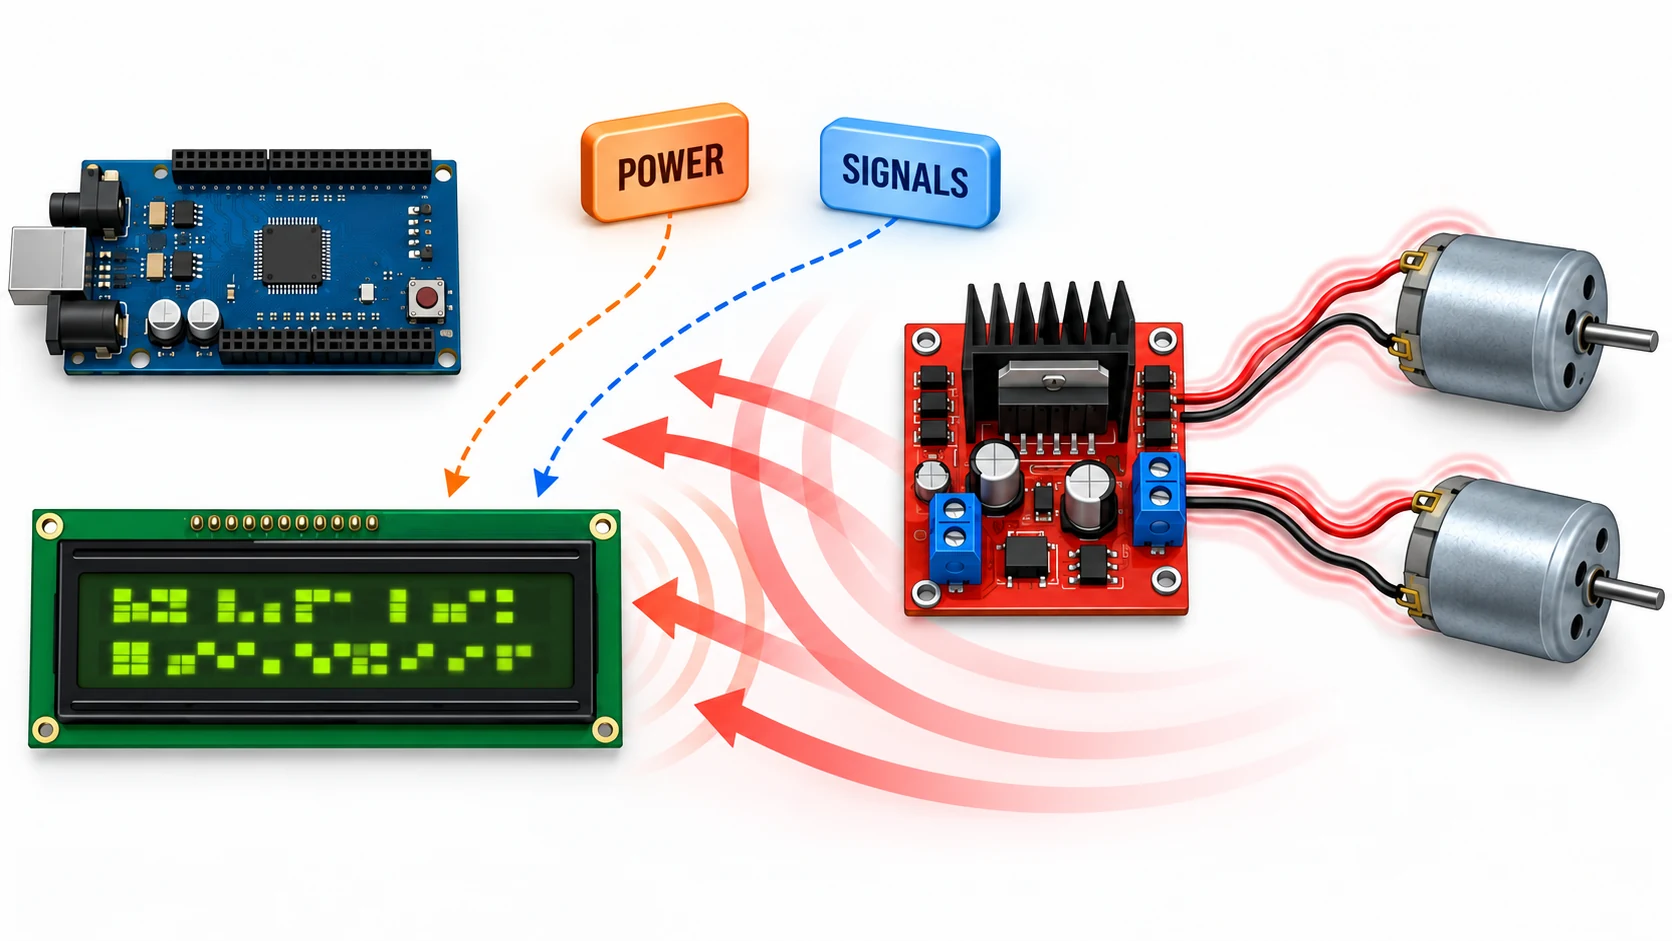
از همزمانی خرابی با PWM چه میفهمیم؟
PWM یعنی برای تنظیم توان، برق موتور را سریع و پشتسرهم وصل و قطع کنیم. نسبت زمان وصل به کل هر دوره، یکی از عوامل تعیینکنندهٔ رفتار موتور است. موتور جاروبکدار علاوه بر این قطعووصل، در محل تماس جاروبکهای داخل خودش هم میتواند نویز بسازد. نویز در اینجا تغییر الکتریکی ناخواستهای است که اندازهگیری یا دریافت فرمان را به خطا میاندازد.
همزمانی خطا با لبههای PWM، یعنی لحظههای وصل یا قطع، سرنخ مهمی است؛ اما هنوز نمیگوید نویز از کدام راه رسیده است. ممکن است ولتاژ تغذیه کم شود، مرجع زمین تغییر کند یا یکی از ورودیهای نمایشگر یک تغییر ناخواسته ببیند. حتی ممکن است پردازندهٔ اصلی ریست شود و LCD روشن بماند. پردازنده در اینجا همان قطعهای است که برنامهٔ کنترل دستگاه را اجرا میکند.
۱ ولت پیکتوپیک یعنی چه؟
پیکتوپیک یا Vpp اختلاف بیشترین و کمترین ولتاژ در بازهٔ مشاهده است. این عدد بهتنهایی مقدار هر کدام را نمیگوید. دو نمونهٔ فرضی زیر هر دو یک ولت پیکتوپیک دارند:
| کمترین ولتاژ | بیشترین ولتاژ | اختلاف |
|---|---|---|
| ۴٫۸ ولت | ۵٫۸ ولت | ۱ ولت |
| ۴٫۰ ولت | ۵٫۰ ولت | ۱ ولت |
در حالت اول، اضافهولتاژ برجستهتر است؛ در حالت دوم، افت ولتاژ. هیچکدام را بدون مشخصات نمایشگر مجاز یا بیخطر نمیدانیم. مدت تغییر هم مهم است: یک فرورفتگی طولانی و یک قلهٔ بسیار باریک، با عدد پیکتوپیک یکسان، الزاماً درمان یکسانی ندارند. حد کار عادی و حد تحمل نهایی را از دیتاشیت همان ماژول و کنترلکننده بخوانید؛ زیر حد تخریب ماندن، تضمین کار درست نیست.
اول مطمئن شوید خود پروب نویز اضافه نکرده است
اسیلوسکوپ ابزاری است که تغییر ولتاژ را در زمان نشان میدهد؛ پروب، رابط اندازهگیری آن است. سیم زمین بلند پروب میتواند تغییر میدان اطراف موتور را دریافت کند و قلهای بزرگتر از تغییر واقعی نشان دهد. برای بررسی تغذیهٔ کمولتاژ، اتصال زمین کوتاه یا فنر زمین مناسب پروب را کنار نقطهٔ اندازهگیری به کار ببرید. نوک پروب روی تغذیهٔ LCD و مرجع آن روی زمین نزدیک همان پایه باشد. راهنمای پروب Tektronix اثر حلقهٔ اتصال زمین را توضیح میدهد.
حداقل و حداکثر را با اتصال DC ثبت کنید تا سطح واقعی ولتاژ هم دیده شود. یک ثبت با پهنای باند مناسب برای افت تغذیه و یک ثبت برای گذراهای سریع نگه دارید؛ محدودکردن پهنای باند میتواند قلههای سریع را پنهان کند. محل اتصال، تنظیم پروب، بازهٔ زمانی و حالت موتور را کنار هر ثبت بنویسید.
این روش مربوط به اندازهگیری کمولتاژ با اتصال زمین شناختهشده است. زمین بسیاری از اسیلوسکوپهای رومیزی به ارت وصل است؛ آن را به خروجی شناور پل موتور نبندید و ارت دستگاه را قطع نکنید. برای اندازهگیری اختلاف بین دو نقطهٔ شناور، پروب تفاضلی با مشخصات مناسب لازم است.
سه راهی که میتواند حروف را خراب کند
- تغذیهٔ ناپایدار: ولتاژ روی پایههای LCD یا پردازنده از محدودهٔ لازم بیرون میرود. ولتاژ خروجی منبع و ولتاژ کنار LCD ممکن است یکسان نباشند.
- مسیر زمین مشترک با جریان زیاد: زمین، مسیر برگشت جریان و مرجع مقایسهٔ ولتاژهاست. عبور جریان موتور از مسیر مشترک با نمایشگر میتواند همین مرجع را جابهجا کند؛ روی کاغذ هر دو نقطه GND هستند، اما سیم و مس واقعی مقاومت و رفتار گذرا دارند.
- خطای فرمان: در رابط موازی، پایهٔ E زمان دریافت داده را تعیین میکند و RS نوع داده یا فرمان را مشخص میکند. یک پالس اضافه روی E یا تغییر داده در زمان نامناسب میتواند دریافت را بههم بزند. در حالت چهاربیتی، هر بایت در دو بخش فرستاده میشود؛ اگر یک بخش نادرست دریافت شود، ادامهٔ تبادل هم ممکن است از ترتیب بیفتد.
مورد سوم یک سازوکار ممکن است، نه تشخیص قطعی این دستگاه. در LCDهای دارای کنترلکنندهٔ HD44780U، زمانبندی E و راهاندازی اولیه در دیتاشیت مشخص شده است. ماژولی که فقط «سازگار با HD44780» معرفی شده، الزاماً همهٔ مشخصات همین تراشه را ندارد. دیتاشیت HD44780U مرجع این توضیح رابط است.
اصلاح تغذیه و مسیر جریان، پیش از انتخاب TVS
خازن نزدیک بار میتواند بخشی از جریان کوتاهمدت را تأمین کند. خازن کوچک مناسب فرکانس بالا را با مسیر بسیار کوتاه بین تغذیه و زمین LCD قرار دهید؛ برای مبدل رابط هم تغذیهٔ محلی را بررسی کنید. ظرفیت ذخیرهٔ بیشتر به مدت افت، جریان، منبع و سیمکشی وابسته است. یک خازن بزرگ در ابتدای برد، جای اتصال کوتاه خازن کنار نمایشگر را نمیگیرد.
برای نمونهٔ عددی، فرض کنید شاخهٔ نمایشگر برای ۱۰۰ میکروثانیه به ۵۰ میلیآمپر جریان بیشتر نیاز دارد و منبع در این فاصله آن را جبران نمیکند. میکروثانیه یک میلیونیم ثانیه و میلیآمپر یک هزارم آمپر است. اگر افت قابل قبول فرضی ۰٫۱ ولت باشد، تقریب خازن ایدهآل چنین میشود:
C = ΔI × Δt / ΔV
C = 0.050 A × 100 × 10^-6 s / 0.1 V
C = 50 × 10^-6 F = 50 µF
این ۵۰ میکروفاراد فقط نتیجهٔ فرضهای مثال است، نه مقدار پیشنهادی برای برد گزارششده. مقاومت داخلی خازن، مسیر سیم، ظرفیت مؤثر و پاسخ تنظیمکنندهٔ ولتاژ افت بیشتری میسازند. خازن مشکل یک منبع ناتوان در تأمین جریان پیوسته را حل نمیکند.
حلقهٔ جریان قدرت را نزدیک درایور و خازنهای ورودی آن کوچک نگه دارید و نگذارید جریان موتور از مسیر باریک زمین LCD یا پردازنده برگردد. این به معنی بریدن بیقاعدهٔ صفحهٔ زمین نیست؛ خطوط فرمان هم به مسیر برگشت پیوسته نیاز دارند. سیمهای موتور را کوتاه و بهصورت زوج نزدیک هم نگه دارید و از کابل نمایشگر فاصله بدهید. راهنمای چیدمان درایور موتور TI برای بررسی جای خازنها و حلقههای جریان مفید است.
اگر شاخهٔ تغذیهٔ نمایشگر فیلتر یا تنظیمکنندهٔ جدا میگیرد، افت روی آن، جریان نور پسزمینه و پایداری تنظیمکننده را بررسی کنید. ترکیب سلف و خازن بدون توجه به میرایی میتواند نوسان تازه بسازد. برای آشنایی با افت تغذیه و ریست پردازنده، آموزش عیبیابی Brownout مکمل این بخش است.
TVS چه زمانی مفید است؟
TVS قطعهای برای محدودکردن برخی اضافهولتاژهای گذراست. انتخاب آن فقط با نام «پنجولت» انجام نمیشود. باید ولتاژی که در کار عادی تحمل میکند، نقطهٔ شروع هدایت و ولتاژ باقیمانده هنگام عبور جریان گذرا را از دیتاشیت بخوانید. ولتاژ آخر، ولتاژ کلمپ است و میتواند بهمراتب بالاتر از عدد اسمی باشد.
TVS باید در بیشترین ولتاژ عادی مزاحم مدار نشود و در گذرای مورد انتظار، با درنظرگرفتن جریان، دما و مسیر اتصال، از حدود قطعهٔ محافظتشده عبور نکند. اگر این فاصلهٔ طراحی وجود ندارد، آن TVS مناسب نیست. TVS افت ولتاژ را پر نمیکند و تنظیمکنندهٔ دقیق تغذیه نیست. راهنمای حفاظت گذرای TI تفاوت ولتاژ شکست و کلمپ را توضیح میدهد.
اسنابر و مسیر جریان موتور دو کار متفاوت دارند
جریان سیمپیچ موتور نمیتواند ناگهان صفر شود. پس هنگام قطعووصل باید مسیر مناسب ادامهٔ جریان وجود داشته باشد. در یک کلید یکجهته ممکن است دیود هرزگرد این نقش را داشته باشد؛ در پل H، یعنی مداری برای تغییر جهت جریان موتور، مسیر به حالت کلیدها و روش کنترل درایور بستگی دارد. یک دیود معمولی را بدون بررسی مستقیماً دو سر موتور دوطرفه نگذارید؛ در یکی از جهتها میتواند مسیر اتصال کوتاه بسازد.
اسنابر RC شبکهای از مقاومت و خازن برای کاهش نوسانهای گذراست؛ یعنی نوسانهای سریعی که پس از یک لبهٔ قطعووصل روی شکل موج دیده میشوند. جای آن و مقدار مقاومت و خازن به شکل موج و مدار وابسته است. مسئله فقط استارت و توقف نیست؛ لبههای PWM هم میتوانند این نوسان را تکرار کنند. یادداشت Analog Devices دربارهٔ اسنابر، روش برآورد تلفات توان و اهمیت فرضهای محاسبه را توضیح میدهد.
خازن روی خروجی درایور هم نسخهٔ ثابت ندارد. هنگام هر لبه، خود خازن جریان میکشد؛ بزرگکردن بیحساب آن ممکن است درایور را تحت فشار بگذارد. توضیح Toshiba بر بررسی جریان گذرای همین خازن تأکید دارد. محدودکردن سرعت لبه، اگر درایور اجازه دهد، نیز با افزایش اتلاف و دما همراه است و باید سنجیده شود.
چرا I²C کمی بهتر شده، اما مسئله را حل نکرده است؟
I²C روشی برای جابهجایی داده روی دو خط مشترک است. برد مبدل معمولاً فرمانها را میگیرد و دوباره پایههای موازی LCD را تغییر میدهد؛ خود نمایشگر همچنان به تغذیه و زمانبندی درست نیاز دارد. برای مثال، PCF8574 یک توسعهدهندهٔ ورودیوخروجی است، نه محافظ تغذیه یا تصحیحکنندهٔ خطای LCD. این مثال به معنی شناسایی قطعهٔ روی برد گزارششده نیست.
تغییر تعداد سیمها، مسیر کابل یا زمانبندی ممکن است رفتار را بهتر کرده باشد. این بهتنهایی علت را معلوم نمیکند. ولتاژ مقاومتهای بالاکش، یعنی مقاومتهایی که خط را در حالت آزاد بالا نگه میدارند، با تحمل ورودی پردازنده سازگار باشد؛ بالا کشیدن خط تا پنجولت برای هر پردازندهٔ ۳٫۳ ولتی مجاز نیست. دیتاشیت NXP مشخصات همان خانوادهٔ توسعهدهنده را میدهد و درس عیبیابی I²C روش بررسی خطها را ادامه میدهد.
ترتیب آزمایش برای رسیدن به علت
- با موتور خاموش و روشن، حداقل و حداکثر تغذیه را کنار LCD و پردازنده ثبت کنید؛ روش اتصال پروب یکسان بماند.
- آزمایش را با یک موتور و سپس دو موتور تکرار کنید. ولتاژ منبع اصلی، شروع حرکت، تغییر جهت و حالت PWM را جدا ثبت کنید.
- تغذیهٔ تمیز و مناسب برای شاخهٔ منطق و نمایشگر امتحان کنید و مسیر برگشت سازگار با رابط را حفظ کنید؛ مثبت دو منبع مستقل را به هم نبندید و از برگشت تغذیه از پایههای داده جلوگیری کنید. اگر مشکل رفع شد، هنوز باید سهم تغذیه و زمین مشترک را از هم جدا کنید.
- تغییرات E و RS یا SDA و SCL را نزدیک نمایشگر، با ابزار مناسب و نسبت به مرجع محلی بررسی کنید. فقط دیدن پنجولت سالم کنار منبع کافی نیست.
- هر بار یک اصلاح انجام دهید و هم تعداد خطا و هم شکل موج را مقایسه کنید؛ بعد آزمون را در حالتهای کاری واقعی تکرار کنید.
اگر نور پسزمینه روشن است ولی حروف ناپدید شدهاند، ولتاژ کنتراست و وضعیت راهاندازی را هم بررسی کنید؛ روشنبودن نور، سلامت کنترلکننده را ثابت نمیکند. پس از رفع علت، راهاندازی کامل نمایشگر میتواند بخشی از بازیابی خطا باشد. در خانوادهٔ HD44780U، این کار توالی و زمان انتظار مشخص دارد؛ فرستادن Clear بهتنهایی معادل راهاندازی دوباره نیست. ریست دورهای برای پنهانکردن نویز، معیار پایان عیبیابی نیست.
در گزارش آغاز این بحث، مدل دقیق نمایشگر، درایور، شکل موج و چیدمان برد در دسترس نیست. بنابراین میتوان مسیر بررسی را تعیین کرد، اما نمیتوان برای آن برد TVS، خازن یا اسنابر مشخص تجویز کرد. مثالهای عددی این صفحه محاسبهاند؛ آزمون سختافزاری روی دستگاه گزارششده انجام نشده است.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.