شبیهسازی ربات چیست و چرا جای آزمون واقعی را نمیگیرد؟
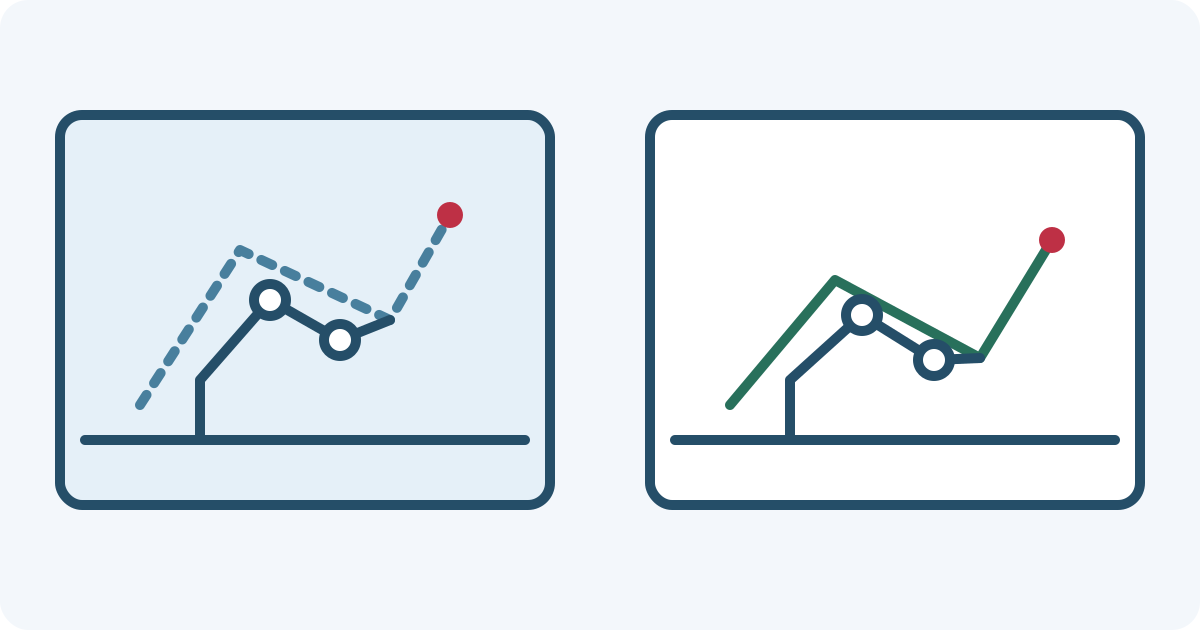
ربات مجازی طبق فرضهای مدل حرکت میکند. مثال جابهجایی یک جعبه نشان میدهد خطای سرعت، اندازهگیری و تأخیر چگونه نتیجه را عوض میکنند.
فهرست مطالب
شبیهسازی ربات یعنی حرکت و محیط آن را با یک مدل روی رایانه بررسی کنیم. این کار کمک میکند اشتباهها را پیش از حرکت دستگاه پیدا کنیم. اما ربات مجازی فقط طبق فرضهای مدل رفتار میکند؛ موفقیت آن ثابت نمیکند ربات واقعی هم جعبه را درست و بیخطر جابهجا خواهد کرد.
ربات در این درس دستگاهی است که برنامه، حرکتش را کنترل میکند. فرض کنید بازوی آن باید جعبهای را از یک نقطه بردارد و یک متر آنطرفتر بگذارد. برنامه باید بداند جعبه کجاست، چه حرکتی لازم است و آیا جعبه واقعاً در دست بازو مانده است. رایانه میتواند بخشی از این وضعیت را بازسازی کند؛ نه اینکه صرفاً فیلمی از یک حرکت از پیش تعیینشده نشان دهد.
مدل، کنترلکننده و حسگر چه کار میکنند؟
مدل، توصیف سادهشدهٔ رفتار یک چیز است. مثلاً در سادهترین مدل حرکت میگوییم «اگر جسم یک ثانیه با سرعت مشخص حرکت کند، چقدر جلو میرود؟» مدل دقیقتر میتواند وزن، اصطکاک بین دو سطح و برخورد را هم در نظر بگیرد. هیچ مدلی همهٔ جزئیات دنیا را در خود ندارد.
کنترلکننده برنامهای است که حرکت بعدی را انتخاب میکند؛ مثلاً «تا رسیدن به نقطهٔ هدف جلو برو». حسگر وسیلهای برای اندازهگیری است؛ مثل ابزاری که فاصله را به عدد تبدیل میکند. حسگر مجازی هم عدد میدهد، اما عددش را رایانه از مدل میسازد. اگر مدل خطای اندازهگیری نداشته باشد، برنامه با دادهای بهتر از دادهٔ واقعی تمرین میکند. درس سنسور چیست تفاوت اندازهگیری و برداشت برنامه از آن را بیشتر توضیح میدهد.
یک متر حرکت: یک محاسبهٔ ساده چه چیزی را پنهان میکند؟
فعلاً گرفتن و بلندکردن جعبه را کنار میگذاریم و فقط جابهجایی افقی آن را بررسی میکنیم. فرض کنیم حرکت آنی شروع و متوقف میشود و سرعت ثابت است. این مدل ساده، وزن، لغزش، برخورد و توان موتور را حساب نمیکند. واحد سرعت ما متر بر ثانیه است؛ 0.20 m/s یعنی جسم در هر ثانیه ۲۰ سانتیمتر جلو میرود.
برای جابهجایی یک متر با این سرعت، زمان لازم از تقسیم فاصله بر سرعت به دست میآید:
time = distance / speed
time = 1.00 m / 0.20 m/s = 5.00 s
اگر برنامه فقط فرمان «پنج ثانیه حرکت کن» بدهد، به آن کنترل بدون بازخورد میگوییم: برنامه نتیجه را هنگام حرکت اندازه نمیگیرد. حالا فرض کنیم سرعت واقعی ۰٫۱۸ متر بر ثانیه باشد. پس از همان پنج ثانیه، جابهجایی 0.18 × 5 = 0.90 m میشود؛ جعبه ۱۰ سانتیمتر کم آورده است. برنامه همان فرمان را داده، اما فرض سرعت با واقعیت فرق داشته است.
اندازهگیری کمک میکند، ولی خودش هم خطا دارد
در کنترل با بازخورد، برنامه موقعیت را میخواند و از روی فاصلهٔ باقیمانده تصمیم میگیرد. اگر اندازهگیری دقیق و توقف آنی باشد، سرعت کمتر فقط زمان رسیدن را بیشتر میکند: 1/0.18 ≈ 5.56 s. اما اگر حسگر همیشه موقعیت را دو سانتیمتر جلوتر نشان دهد، برنامه وقتی جسم در ۰٫۹۸ متری است، عدد یک متر را میبیند و زود متوقف میشود.
حالا خطای اندازهگیری را صفر و تأخیر توقف را ۰٫۲ ثانیه فرض کنید. اگر جسم پس از فرمان توقف این مدت با همان سرعت ۰٫۲۰ متر بر ثانیه ادامه دهد، 0.20 × 0.20 = 0.04 m، یعنی چهار سانتیمتر اضافه جلو میرود. این فقط فاصلهٔ ناشی از تأخیر فرضی است؛ فاصلهٔ ترمزگیری ناشی از کاهش تدریجی سرعت را حساب نکردهایم.
| حالت فرضی | نتیجهٔ مدل | برداشت |
|---|---|---|
| سرعت ثابت ۰٫۲۰ و زمان ۵ ثانیه | ۱ متر | فرضهای برنامه و مدل مطابقاند. |
| سرعت ۰٫۱۸ با همان زمان | ۰٫۹۰ متر | فرمان زمانی، خطای سرعت را جبران نمیکند. |
| بازخورد با خطای مثبت ۲ سانتیمتر | توقف در ۰٫۹۸ متر | برنامه به اندازهگیری نادرست اعتماد کرده است. |
| تأخیر توقف ۰٫۲ ثانیه در سرعت ۰٫۲۰ | ۰٫۰۴ متر حرکت اضافه | تأخیر باید در مدل و تصمیم توقف دیده شود. |
این چهار نتیجه از فرضهای نوشتهشده به دست آمدهاند، نه از آزمون بازوی واقعی. در عمل، حرکتدادن و رهاکردن امن یک جعبه به بررسیهای بیشتری نیاز دارد. درس دقت و کالیبراسیون سنسور توضیح میدهد چرا رقمهای بیشتر روی نمایشگر، خطای ثابت اندازهگیری را از بین نمیبرد.
آموزش ربات با شبیهسازی فرق دارد
شبیهساز محیط بررسی است؛ روش انتخاب حرکت میتواند یک قانون نوشتهشده یا نتیجهٔ یادگیری باشد. در مثال بالا، تقسیم فاصله بر سرعت یک قانون است و چیزی را آموزش ندادهایم. در یادگیری از نمایش، فرد چند بار کار را انجام میدهد و سامانه، مشاهدهها و حرکتهای او را ثبت میکند. سپس برنامه از این نمونهها روشی برای انتخاب حرکت میآموزد. مثلاً تصویر جعبه و حرکت دست ربات در طول برداشتن و گذاشتن ثبت میشوند. راهنمای LeRobot یک نمونهٔ عملی از این روند دارد.
در یادگیری تقویتی، برنامه حرکتهای مختلف را امتحان میکند و بر اساس معیار تعریفشده پاداش یا جریمه میگیرد. مثلاً نزدیکشدن به مقصد امتیاز دارد و برخورد جریمه میشود. اگر معیار فقط رسیدن سریع باشد و افتادن جعبه را نبیند، نتیجه میتواند با هدف واقعی فرق کند. شبیهساز بهخودیخود دادهٔ خوب، معیار درست یا برنامهٔ ایمن نمیسازد.
چطور فاصلهٔ مدل و واقعیت را بررسی کنیم؟
بهجای تکرار یک وضعیت، حالتها را تغییر دهید: جعبه کمی جابهجا شود، اندازهگیری خطا داشته باشد، توقف دیرتر انجام شود یا سطح اصطکاک دیگری داشته باشد. تغییر کنترلشدهٔ پارامترهای مدل کمک میکند وابستگی برنامه به یک حالت خوشبینانه دیده شود. ابزارهایی مانند MuJoCo حرکت و تماس را مدل میکنند؛ Gazebo هم مدل حسگر و امکان افزودن خطای تصادفی دارد. نتیجه به تنظیم درست مدل وابسته است.
برای ارزیابی یادگیری، بخشی از موقعیتها و نمونهها را از آموزش کنار بگذارید و فقط هنگام ارزیابی استفاده کنید. موفقیت روی همان نمونههای تمرین، توانایی کار در وضعیت تازه را نشان نمیدهد. گزارش نتیجه باید تعداد حالتها، تعریف موفقیت، برخوردها و خطاهای باقیمانده را روشن کند؛ یک ویدئوی موفق، نرخ موفقیت همهٔ کارها نیست.
پس از شبیهسازی، ارزیابی سختافزار باید با روش متناسب با خطر همان دستگاه انجام شود. محدودهٔ حرکت، نظارت، توقف اضطراری و توان قابل تحمل سازوکار بخشی از این بررسیاند. این درس مجوز راهاندازی یک بازوی واقعی یا تأیید ایمنی آن نیست.
تمرین اختیاری بدون ربات
فایل محاسبهٔ حرکت همان چهار حالت جدول را حساب میکند. اگر اجرای Python را بلد هستید، دستور زیر کافی است و کتابخانهٔ اضافهای لازم ندارد. فهم محاسبهها به اجرای فایل وابسته نیست.
python motion_exercise.pyدر خروجی، فاصلهٔ ۰٫۹۰ متر، زمان تقریبی ۵٫۵۶ ثانیه، محل توقف ۰٫۹۸ متر و حرکت اضافهٔ ۰٫۰۴ متر را میبینید. این یک مدل عددی ساده است؛ نه اجرای MuJoCo یا Gazebo، نه آموزش یک مدل یادگیری و نه آزمون سختافزار. برای دیدن جای برنامه، حسگر و آزمون در یک پروژه، مسیر یادگیری سیستمهای امبدد را دنبال کنید.
منابع
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.