فشار چگونه به عدد تبدیل میشود؟ تحلیل مدار Qwiic MicroPressure
از دهانهٔ حسگر تا دادهٔ I²C: مدار تغذیه، پولآپها، PCB و خطاهای خواندن برد SparkFun را با محاسبهٔ واقعی واحدها بررسی میکنیم.
فهرست مطالب
برد Qwiic MicroPressure فشار واردشده به دهانهٔ حسگر را به دادهٔ دیجیتال تبدیل میکند؛ میکروکنترلر آن داده را میخواند و به واحدی مثل کیلوپاسکال تبدیل میکند. انتخاب مهم این پروژه، استفاده از حسگری است که تبدیل و جبرانسازی را داخل خودش انجام میدهد. در عوض، طراحی تغذیه، اتصال لوله، خواندن معتبر داده و تشخیص خطا همچنان بر عهدهٔ سازندهٔ دستگاه است.
برای مثال، دستگاهی را فرض کنید که فشار یک محفظهٔ هوای کمفشار را نمایش میدهد. پیش از سیمکشی باید بدانیم «فشار نسبت به چه چیزی؟». مدل بررسیشده فشار مطلق را میسنجد: مرجع آن خلأ داخلی حسگر است. بنابراین در هوای آزاد قرار نیست صفر نشان دهد. برای فشار نسبت به محیط، به مرجع محیط یا حسگر مناسب آن اندازهگیری نیاز داریم.
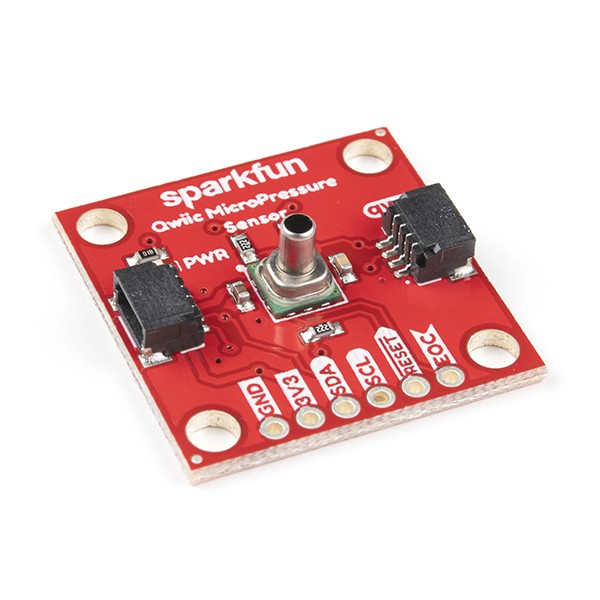
انتخاب برد و حسگر
برد آماده با شناسهٔ SEN-16476 عرضه میشود. حسگر داخل آن Honeywell MPRLS0025PA00001A، با بدنهٔ حدود ۵×۵ میلیمتر و پایههای سطحی، دهانهٔ بلند، رابط I²C و محدودهٔ ۰ تا ۲۵ psi مطلق است. psi یک واحد فشار است؛ ۲۵ psi تقریباً ۱۷۲٫۴ کیلوپاسکال میشود. برد آماده، تراشهٔ خام و مدلهای دیگر خانوادهٔ MPR جای یکدیگر نیستند.
برای استفاده از مدار همین پروژه، مدل SparkFun SEN-16476 را انتخاب کنید. اگر ماژول دیگری دارید، نوع حسگر، دامنهٔ فشار، تغذیه و نقشهٔ پایههای آن را با این نسخه تطبیق دهید.
دقیقاً کدام طراحی را بررسی میکنیم؟
فایلهای سختافزار متعلق به SparkFun/MicroPressure_Sensor، نسخهٔ 8dbe741d… با تاریخ ثبت ۲۰ ژوئیهٔ ۲۰۲۰ است. فایلهای شماتیک و PCB فرمت Eagle دارند. برای نرمافزار، مخزن جداگانهٔ کتابخانهٔ MicroPressure، نسخهٔ a8b0e0c0… با تاریخ ۲۹ اوت ۲۰۲۱ و شمارهٔ کتابخانهٔ ۱٫۰٫۱ بررسی شده است. این دو شناسه یک revision مشترک نیستند؛ تحلیل کد فقط به همان کتابخانهٔ مشخص مربوط است.
مشخصات سازنده با دیتاشیت MPR، سند 32332628، ویرایش K که امروز خوانده شد کنترل شدهاند. این سندِ فعلی را با PDF قدیمی داخل مخزن یکی نمیگیریم. مدارهای واقعی پروژه، نه محبوبیت یا سن مخزن، مبنای این بررسیاند.
از دهانهٔ فشار تا رابط دیجیتال
داخل حسگر، ساختار پیزومقاومتی تغییر فشار را به تغییر الکتریکی تبدیل میکند؛ مدار داخلی آن را پردازش و دادهٔ دیجیتال آماده میکند. پس روی این برد، تقویتکننده و مبدل آنالوگ به دیجیتالِ خارجی نمیبینیم. این سادهشدن برد، مسئولیت انتخاب مرجع فشار و اعتبار داده را حذف نمیکند. برخلاف پروژهٔ OpenScale و HX711، سیگنال پل اندازهگیری را به یک مبدل خارجی روی برد نمیفرستیم.
در شماتیک، U1 حسگر اصلی است. خازن C1 با مقدار ۰٫۱ میکروفاراد بین تغذیه و زمین قرار دارد. C2 یک نانوفاراد است و بین VO+ و VO−، یعنی پایههای ۴ و ۶ حسگر، وصل شده؛ این خازن را نباید خازن تغذیه معرفی کنیم. پایههای مربوط به SPI در همان نماد دیده میشوند، اما وجود نام SS و MISO به معنی قابلتبدیلبودن این مدل I²C به مدل SPI با نرمافزار نیست.
| مسیر واقعی | نقش در این برد |
|---|---|
| U1 پایهٔ ۱۲ و ۱۰ | تغذیه و زمین؛ شبکهٔ 3.3V مستقیماً به U1 میرسد |
| U1 پایهٔ ۲ و ۳ | SDA و SCL؛ مشترک بین دو کانکتور Qwiic و هدر J3 |
| U1 پایهٔ ۹ و ۸ | ریست فعال در سطح پایین و پایان تبدیل؛ روی J4 در دسترساند |
| R1 و R2، هرکدام ۲٫۲ کیلواهم | پولآپهای SDA و SCL از مسیر جامپر I2C |
| R4، مقدار ۲٫۲ کیلواهم | بالا نگهداشتن ورودی ریست در حالت عادی |
| PWR، R3 یک کیلواهم، D1 | شاخهٔ نشانگر تغذیه؛ جامپر آن با جامپر پولآپ فرق دارد |
چرا تغذیه و پولآپها تعیینکنندهاند؟
شبکهٔ 3.3V در شماتیک از رگولاتور روی برد عبور نمیکند؛ مبدل سطح منطقی یا حفاظت ورودی اضافه نیز در فهرست اجزای همین فایل وجود ندارد. محدودهٔ تغذیهٔ خود حسگر در دیتاشیت ۱٫۸ تا ۳٫۶ ولت است، اما این به معنی پذیرش ۵ ولت در ورودی برد نیست. انتخاب سرراست برای این برد، میزبان و باس ۳٫۳ ولتی با زمین مشترک است. شمارهٔ پایههای I²C میزبان را از مستندات همان برد بگیرید؛ رنگ سیم جای شمارهٔ پایه را نمیگیرد.
I²C یک باس ارتباطی با خط دادهٔ SDA و خط ساعت SCL است؛ چند وسیله میتوانند این دو خط را مشترک استفاده کنند، به شرط مدیریت درست نشانی و مشخصات الکتریکی. مقاومت پولآپ خط را بالا میکشد و دستگاه برای ارسال صفر آن را پایین میآورد. با تقریب افت صفر ولت، جریان هر مقاومت ۲٫۲ کیلواهم در تغذیهٔ ۳٫۳ ولت برابر ۱٫۵ میلیآمپر است. اگر چهار بردِ دارای همین پولآپ را موازی کنیم، مقاومت مؤثر ۵۵۰ اهم و جریان تقریبی هر خطِ پایین ۶ میلیآمپر میشود. این محاسبه دلیل بررسی پولآپهای کل باس است، نه اثبات خرابی چهار برد یا مجوز کشیدن این جریان از هر پایه.
I ≈ 3.3 V / 2200 Ω = 1.5 mA
Rparallel = 2200 Ω / 4 = 550 Ω
Iparallel ≈ 3.3 V / 550 Ω = 6 mA
از طرف دیگر، زیادکردن مقاومت لبهٔ بالا را کند میکند. با فرض آموزشی ظرفیت کل باس ۱۰۰ پیکوفاراد، رابطهٔ RC در راهنمای I²C برای زمان بالاروی ۳۰ تا ۷۰ درصد حدود ۱۸۶ نانوثانیه میدهد: tr ≈ 0.8473 × R × C. ظرفیت کابل و ورودیها اندازهگیری نشده است؛ نتیجه برای کابل دلخواه تضمین نیست. پیشنهاد عملی این است که پولآپ مؤثر، سطح پایین و زمان بالاروی را روی مجموعهٔ نهایی بررسی کنیم و فقط پولآپهای اضافی را از جامپر مربوط جدا کنیم.
برای برآورد مصرف LED هم اگر افت آن را صرفاً ۲ ولت فرض کنیم، R3 حدود ۱٫۳ میلیآمپر عبور میدهد. این مقدار اندازهگیری نیست؛ نشان میدهد چرا حذف شاخهٔ چراغ برای دستگاه باتریخور ارزش بررسی دارد. بریدن جامپر PWR فقط شاخهٔ LED را قطع میکند و نباید بهعنوان خاموشکردن حسگر یا کمشدن قطعی همین مقدار از مصرف کل گزارش شود.
جایگزینی پیشنهادی R1/R2 با ۴٫۷ کیلواهم، در همین فرض ظرفیت ۱۰۰ پیکوفاراد، جریان هر خط را به حدود ۰٫۷ میلیآمپر کم میکند ولی زمان بالاروی را به حدود ۳۹۸ نانوثانیه میرساند؛ از حد ۳۰۰ نانوثانیهٔ Fast-mode عبور میکند. بنابراین «مقاومت بزرگتر برای مصرف کمتر» بدون بودجهٔ زمانبندی پیشنهاد کاملی نیست. تعویض U1 با مدل فشار دیگر نیز به تطبیق مرجع فشار، پایهها، رابط، محدوده و حدود تبدیل کد نیاز دارد؛ نام مشترک MPR سازگاری کامل را ثابت نمیکند.
PCB چه چیزی دربارهٔ مونتاژ و نویز نشان میدهد؟
در فایل برد، U1 نزدیک مرکز برد ۲۵٫۴×۲۵٫۴ میلیمتری قرار دارد. C1 و C2 در دو طرف آناند، دو کانکتور Qwiic کناری مسیر زنجیرهکردن باس را فراهم میکنند و هدرهای پایین دسترسی به سیگنالهای اصلی و ریست/EOC میدهند. قطعات R و C یادشده در پکیج 0603 انتخاب شدهاند؛ تعویض صرف مقدار بدون کنترل ابعاد و مشخصات کافی نیست. دهانهٔ فشار و مسیر لوله باید از ابتدا در طراحی مکانیکی جا داشته باشد؛ نیروی نصب لوله نباید به اتصالات لحیم حسگر تحمیل شود.
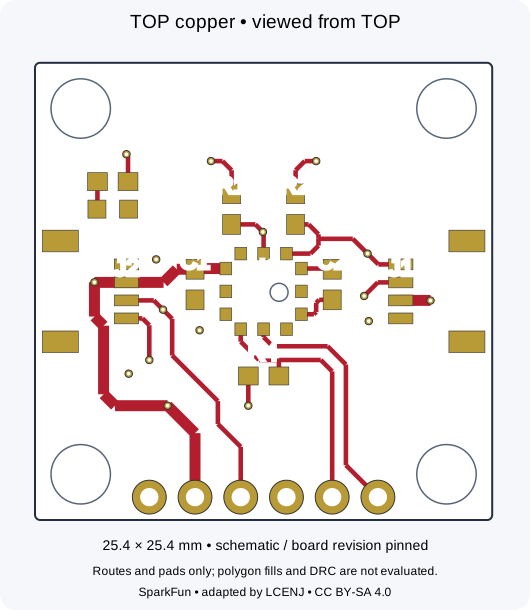
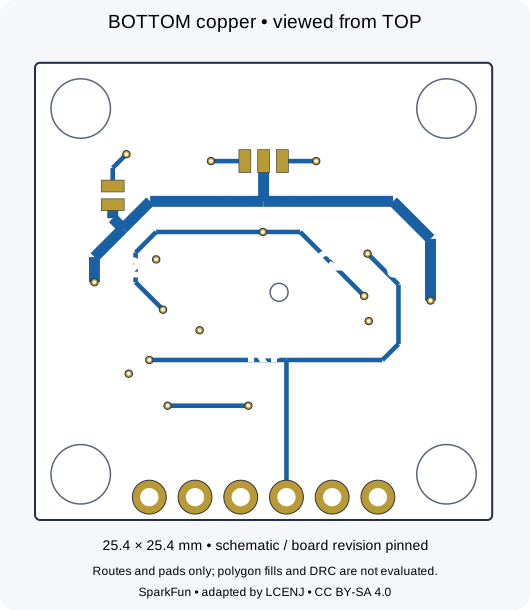
در تعریف PCB، چندضلعیهای GND در هر دو لایهٔ ۱ و ۱۶ و چهار via مربوط به زمین وجود دارد. این مشاهده با «زمین پیوسته و کمنویز در برد ساختهشده» فرق دارد: شکلهای بالا فقط مسیرها، viaها و پدها را بازترسیم میکنند و نتیجهٔ پرشدن مس یا DRC نیستند. برای بازطراحی، مسیر برگشت زمین، ناحیهٔ زیر حسگر و فاصلهٔ آن از سوئیچینگ پرجریان را در ابزار CAD و سپس با اندازهگیری بررسی کنید. وجود C1 بهتنهایی کیفیت تغذیه روی کابل بلند را ثابت نمیکند.
کتابخانه چطور یک اندازهگیری را میگیرد؟
در فایل src/SparkFun_MicroPressure.cpp، تابع begin نشانی را آزمایش میکند؛ موفقشدن آن فقط پاسخگرفتن روی باس است، نه کالیبراسیون یا کنترل درست فشار. نشانی پیشفرض هفتبیتی 0x18 است. برای خواندن، readPressure سه بایت AA، 00 و 00 میفرستد، با EOC یا بیت BUSY منتظر میماند، سپس چهار بایت میخواند: یک بایت وضعیت و سه بایت داده. بیتهای خطای صحت حافظه و اشباع محاسبات به بازگرداندن NAN منجر میشوند. بنابراین گفتن «کتابخانه هیچ کنترل خطایی ندارد» درست نیست.
دو محدودیت مشخص در همین نسخه باقی است: حلقهٔ EOC شرط پایان زمانی ندارد؛ مسیر polling نیز برای BUSY معتبرِ ماندگار مهلت محدودی تعیین نمیکند. همچنین مقدار بازگشتی endTransmission در فرمان اندازهگیری و تعداد بایتهای برگشتی requestFrom پیش از مصرف قاب کنترل نشدهاند. در برنامهٔ اصلی نیز println کردن هر واحد با یک readPressure جدا، اندازهگیری تازهای میگیرد؛ برای مقایسهٔ واحدهای یک نمونه باید یک بار بخوانیم و همان نتیجه را تبدیل کنیم.
از عدد خام تا فشار: یک مثال قابل حساب
برای این مدل، کتابخانهٔ پینشده حدود خروجی را 0x19999A و 0xE66666 میگیرد. اگر عدد خامِ فرضی درست در میانهٔ این دو باشد، فشار میانهٔ بازه، یعنی ۱۲٫۵ psi یا حدود ۸۶٫۱۸ کیلوپاسکال میشود. این نمونهٔ حساب است و از دستگاه خوانده نشده:
Ppsi = (raw − 0x19999A) × 25 / (0xE66666 − 0x19999A)
raw_mid = (0x19999A + 0xE66666) / 2
Ppsi = 12.5 psi
PkPa ≈ 12.5 × 6.89476 = 86.1845 kPa
قاب ۲۴ بیتی، دقت ۲۴ بیتی را تضمین نمیکند. تفکیکپذیری، دقت BFSL و خطای کل با شرایط دما و مرجع فشار یک مفهوم نیستند؛ نباید تعداد رقمهای چاپشده یا عبارت دقت صفحهٔ فروش را به خطای نهایی دستگاه تعمیم داد. صفرکردن نرمافزاریِ فشار مطلقِ هوای آزاد نیز تبدیل خودکار این قطعه به حسگر فشار نسبیِ دقیق نیست.
بهبود پیشنهادی: شکست خواندن را صریح کنیم
برای دستگاهی که نباید در یک سنسور متوقف شود، پیشنهاد ما افزودن بودجهٔ زمانی محدود به انتظار EOC/BUSY، بررسی نتیجهٔ فرمان و طول دقیق پاسخ و بازگرداندن وضعیت جدا از عدد فشار است. نقطهٔ شروع مثلاً مهلت ۲۰ میلیثانیه برای یک درخواست، با توجه به تبدیل حدود ۵ میلیثانیهای مستند، میتواند باشد؛ این عدد انتخاب طراحی است و تضمین بدترین حالتِ باس یا میزبان نیست. خود Wire هم باید در محیط میزبان timeout مؤثر داشته باشد؛ مهلت بیرون حلقه، فراخوانی مسدودشدهٔ باس را نجات نمیدهد.
سود این تغییر، ادامهٔ کار سامانه و گزارش علت خطاست؛ هزینهاش کد و حالتهای بیشتر، تعیین سیاست retry و احتمال ردکردن پاسخ دیررس است. بهجای تکرار نامحدود، پس از شکست مقدار را نامعتبر علامت بزنید و سیاست بازیابی محدود داشته باشید. نتیجه را میتوان با پاسخ کوتاهِ شبیهسازیشده، EOC پایینِ ماندگار، BUSY ماندگار و سپس بازیابی پاسخ سالم بررسی کرد. این پیشنهاد روی کتابخانهٔ اصلی اعمال یا روی برد واقعی تأیید نشده است.
راهاندازی و مرز نتیجهٔ این بررسی
روی مجموعهٔ آزمایشی، ابتدا قطبیت و ۳٫۳ ولت را در محل حسگر کنترل کنید؛ سپس مرجع فشار، بازبودن مسیر مناسب و اتصال بدون نشتی لوله را بررسی کنید. دیتاشیت برای راهاندازی و شیب بالاآمدن تغذیه الزامات دارد؛ در تغذیهٔ کند، ریست کنترلشده پس از پایدارشدن باید بررسی شود. حلال، آلودگی، رسانهٔ ناسازگار و فشار خارج از محدوده میتوانند نتیجه یا خود حسگر را خراب کنند. این برد را صرفاً با دیدن مثال Arduino برای کاربرد ایمنی یا پزشکی تأییدشده ندانید.
نمونهٔ اصلی Example1_BasicReadings با کتابخانهٔ ۱٫۰٫۱ و Arduino AVR Core ۱٫۸٫۸ برای هدف Uno کامپایل شد: ۷۰۵۰ بایت برنامه و ۴۹۹ بایت متغیر سراسری؛ هشدارها مربوط به پارامتر استفادهنشده در فایل new.cpp هسته بودند. این انتخابِ هدف فقط بررسی ساخت است؛ Uno معمولی منطق ۵ ولتی دارد و اتصال مستقیم آن در این مقاله تأیید نشده است. محاسبات نیز جداگانه بررسی شدند.
مالک پروژه SparkFun است. سختافزار و شکلهای برگرفته از آن با CC BY-SA 4.0 منتشر شدهاند؛ مجوز MIT در LICENSE کتابخانه و اعلان Beerware/public-domain در سرآیند کد اصلی حفظ شدهاند. این تحلیل و پیشنهادها به معنی مشارکت در ساخت پروژه یا آزمایش فیزیکی آن نیست. برای ادامهٔ مسیر اندازهگیری، تحلیل ثبت داده با Qwiic OpenLog نشان میدهد چرا دریافت یک عدد و نگهداری معتبر آن دو مسئلهٔ جدا هستند.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.