درایور موتور چه میکند؟ تحلیل مدار و برنامهٔ برد SparkFun
با مثال یک ربات دوچرخ، مسیر فرمان و برق موتور را در برد SparkFun دنبال میکنیم و میبینیم تغذیه، اتصالها، گرما و برنامه چه محدودیتهایی دارند.
فهرست مطالب
برای چرخاندن موتور، دو چیز لازم داریم: فرمانی که بگوید چه کند و برقی که توان حرکت را فراهم کند. پایههای یک برد کنترل، برای رساندن فرماناند و نباید جریان موتور را از آنها بگیریم. «درایور موتور» میان این دو قرار میگیرد: فرمانِ کوچک را میگیرد و مسیر جریان موتور را کنترل میکند. در این مقاله میبینیم برد Serial Controlled Motor Driver از SparkFun این کار را چگونه انجام میدهد.
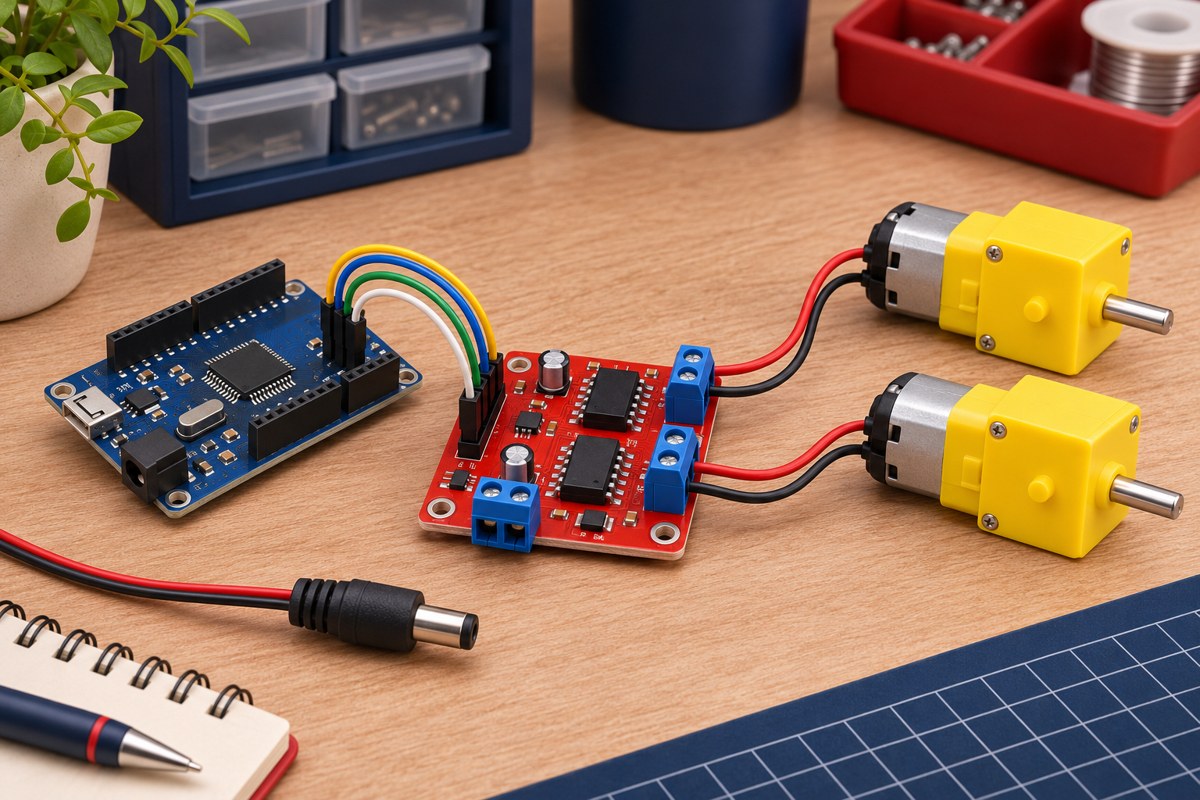
فرض کنید ربات کوچکی دو چرخ دارد و برنامه میخواهد یکی جلو و دیگری عقب بچرخد. برنامه روی «میزبان»، یعنی برد یا رایانهٔ فرماندهنده، اجرا میشود. این پروژه فرمان میزبان را دریافت میکند، با برنامهٔ داخلی خود آن را تفسیر میکند و سپس تراشهٔ DRV8835 را برای حرکت موتور به کار میگیرد. از همین مسیر شروع میکنیم و بعد سراغ تغذیه، سیمها، گرما و خطاهای برنامه میرویم. فرمان حرکت، اندازهگیری سرعت واقعی چرخ نیست؛ برای دانستن سرعت، بازخورد اندازهگیری هم لازم است.
کدام نسخه را بررسی میکنیم؟
طراحی متعلق به SparkFun Electronics است. شماتیک، PCB، مستند SCMD و پوشهٔ firmware همگی از commit 7fd71f82ea8329199dde4b64aae1c48212c2e3bd با تاریخ ثبت ۱۹ دسامبر ۲۰۱۹ خوانده شدهاند. این تاریخ، تاریخ بررسی یا نشانهٔ تازهبودن پروژه نیست. در فایل SCMD_config.h شناسهٔ نسخهٔ firmware برابر 0x7B است؛ از این شناسه نمیتوان نتیجه گرفت بردی که در دست خریدار است همین firmware را دارد. مرور حاضر شامل خواندن فایلها و اجرای محاسبات مستقل است؛ برد نساختهایم، firmware را کامپایل یا فلش نکردهایم و نتیجهٔ آزمایش موتور گزارش نمیکنیم.
سه بخش برد؛ چه کسی تصمیم میگیرد و چه کسی موتور را میچرخاند؟
در این برد سه نقش را از هم جدا کنید. میزبان تصمیم میگیرد چه حرکتی لازم است. ریزکنترلگر روی برد، که از خانوادهٔ PSoC است، فرمان را میخواند و خروجیها را زمانبندی میکند. ریزکنترلگر همان تراشهای است که برنامه اجرا میکند؛ به برنامهٔ روی آن firmware میگوییم. تراشهٔ قدرت، جریان موتور را قطعووصل میکند. نامهای UART، I²C و SPI سه روش فرستادن داده میان میزبان و برد هستند، نه سه راه تأمین انرژی موتور.
برای عوضکردن جهت چرخش، باید جهت جریان موتور عوض شود. مدار «پل H» با چهار کلید الکترونیکی این امکان را میدهد. برای تغییر شدت تحریک نیز جریان را سریع قطعووصل میکنیم و سهم زمانِ وصلبودن را عوض میکنیم؛ این روش PWM نام دارد. در این پروژه، میزبان بهجای ساختن تکتک این پالسها، عدد فرمان را به برد میدهد. برنامهٔ برد آن را در خانههای شمارهداری به نام «ثبات» نگه میدارد و به خروجی تبدیل میکند. وجود درگاه جداگانهٔ توسعهٔ I²C و پایههای زنجیرهٔ پیکربندی، افزودن بردهای موتور را ممکن میکند؛ در مقابل، راهاندازی و زمانبندی زنجیره پیچیدهتر میشود. درگاه کاربر و درگاه توسعه، حتی وقتی هر دو I²C هستند، اتصال واحدی نیستند.

تغذیه؛ یک ورودی، دو مسیر با دو مسئولیت
ولت واحد اختلاف ولتاژ و آمپر واحد جریان است؛ هر میلیآمپر یکهزارم آمپر است. این واحدها را در ادامه برای جداکردن مصرف بخش فرمان از مصرف موتور به کار میبریم.
فرمان بهتنهایی موتور را نمیچرخاند؛ اکنون باید ببینیم برق از کجا میرسد. شماتیک، یعنی نقشهٔ اتصال قطعات، ورودی تغذیه را VIN نامیده است. به مسیرهای بههممتصل در نقشه «نت» میگوییم؛ یک نام مثل VIN همهٔ نقاط همان اتصال را مشخص میکند. در این نسخه VIN هم مستقیم به پایهٔ VM درایور موتور میرود و هم به ورودی رگولاتور. نام U2 در نقشه، شناسهٔ همان درایور است. خازنهای C11 و C12 با مقدارهای ۰٫۱ و ۱۰ میکروفاراد روی این تغذیه قرار دارند. خازن، ذخیرهٔ کوچک بار است و در تغییرات سریع کمک میکند؛ جای منبعی را که توان تأمین جریان موتور ندارد نمیگیرد.
شاخهٔ دوم تغذیه برای بخش فرمان است. رگولاتور SPX3819 ولتاژ مناسب این بخش را میسازد و از اتصال قابلتغییر JP5، که در حالت معمول بسته است، به مسیر VCC میرساند. VCC هم ریزکنترلگر و هم بخش منطقی درایور را تغذیه میکند. «منطق» در اینجا مدار خواندن و پردازش فرمان است، نه خروجیِ پرجریان موتور. مقاومتهای یکاهمی R1 و R2 هم در شاخههای تغذیهٔ ریزکنترلگر قرار دارند؛ آنها شنت یا مقاومت اندازهگیری جریان موتور نیستند. پس در این مدار، اندازهگیری جداگانهٔ جریان هر موتور را موجود فرض نمیکنیم.
محدودهٔ معرفیشدهٔ برد ۳ تا ۱۱ ولت است؛ ۱۲ ولت حد مطلق است و نقطهٔ کار پیشنهادی نیست. رگولاتور خطی هم برای ساختن ۳٫۳ ولت تنظیمشده، به حاشیهای بالاتر از ولتاژ خروجی نیاز دارد. بنابراین در پایین محدوده، یا هنگام افت منبع با شروع حرکت، ثابتبودن VCC را فرض نکنید. برای نمونه اگر VIN برابر ۱۱ ولت و جریان فرضی شاخهٔ منطق ۲۰ میلیآمپر باشد، اتلاف رگولاتور تقریباً (11 − 3.3) × 0.020 = 0.154 W میشود. این جریان، اندازهگیری مصرف برد نیست.
عدد ۵۰۰ میلیآمپر در معرفی تراشهٔ SPX3819 را با خروجی مجاز این برد یکی نگیرید: جدول مستند SCMD برای خروجی VCC در VIN برابر ۱۱ ولت، ۵۰ میلیآمپر ذکر میکند. همچنین قابلیت حفاظت معکوسِ خود رگولاتور، حفاظت کامل برد نیست؛ VIN مستقیماً به DRV8835 هم وصل است. در مسیر بررسیشده، دیود سریِ حفاظت معکوس ورودی دیده نمیشود.
برای اتصال واقعی، نام پایهها چه میگویند؟
| اتصال در همین PCB | کاربرد و نکته |
|---|---|
| J2.1 → P0.4؛ J2.2 → P0.5 | بهترتیب RX/SCL/MOSI و TX/SDA/MISO؛ نقش پایه با حالت ارتباط عوض میشود. |
| J2.3؛ J2.4؛ J2.5 | زمین، کلاک SPI و انتخاب تراشهٔ SPI؛ شمارهها شمارهٔ پد در فایل Eagle هستند، نه دستور شمارش پایه از روی عکس. |
| J4.3 → P4.0؛ J4.2 → P4.1 | SCL_OUT و SDA_OUT درگاه توسعه؛ J4.1 زمین است. |
| J4.4؛ J4.5 | CONFIG_IN و CONFIG_OUT برای ترتیبدهی زنجیره؛ سیم تغذیهٔ موتور نیستند. |
| P2.0؛ P2.1…P2.4 | MODE در U2 و چهار ورودی AIN1/PH، AIN2/EN، BIN1/PH و BIN2/EN. |
| J1.1/2؛ J3.1/2 | دو سر موتور A و دو سر موتور B؛ سر دیگر هر موتور به خروجی همکانال وصل میشود، نه لزوماً زمین. |
بعد از جداکردن مسیر فرمان و توان، باید سازگاری ولتاژِ فرمان را هم بررسی کنیم. «منطق ۳٫۳ ولتی» یعنی ورودیوخروجیهای فرمان برای همین سطح تغذیه کار میکنند؛ نه اینکه بتوان هر سیگنال پنجولتی را مستقیم وصل کرد. میزبانِ سازگار با ۳٫۳ ولت یا مبدل سطحِ مناسب همان رابط لازم است. تغییر تغذیه از مسیر JP5 هم اصلاح سختافزاری است و باید طبق شماتیک انجام شود تا خروجی دو منبع به هم وصل نشود. محدودیت تمام قطعات مسیر مهم است، نه فقط حد مجاز تراشهٔ موتور.
برای UART، TX میزبان به RX برد و RX میزبان به TX برد میرود و زمین مرجع مشترک لازم است؛ این رابط TTL است، نه ولتاژهای RS-232. برای I²C، پولآپها مهماند: R7/R8 با JP6 به VCC انتخاب میشوند و R4/R5 با JP7 به درگاه توسعه مربوطاند. قبل از اضافهکردن پولآپ، مقاومتهای موجود میزبان و بقیهٔ زنجیره را بشمارید؛ چند مقاومت موازی، مقاومت مؤثر را کم و جریان حالت صفر را زیاد میکنند.
روی PCB چه چیزی برای توان و گرما دیده میشود؟
نامهای جدول بالا برای تطبیق نقشه و برد واقعیاند. J به کانکتور و P به پایهٔ تراشه اشاره میکند؛ لازم نیست این نامها را حفظ کنید. هنگام اتصال، وظیفه و ولتاژ هر پایه را با همان نسخهٔ برد تطبیق دهید. PCB همان برد مدار چاپی است: قطعات روی آن نصب میشوند و مسیرهای مسی، اتصالهای نقشه را میسازند.
طرح بردِ خواندهشده حدود ۲۰٫۳۲ در ۳۸٫۱۰ میلیمتر است. U2 نزدیک کانکتورهای موتور قرار دارد و چهار خروجی موتور با چندضلعیهای مسی مجزا به کانکتورها میرسند؛ نبودن عنصر wire در این چهار نت به معنی مسیرکشینشدن آنها نیست. C11 در مختصات نزدیک U2 است. پد زیرین U2 به نت GND وصل شده و این نت در کل فایل ۴۴ via دارد؛ این عدد بهتنهایی مقاومت حرارتی یا ظرفیت جریان را مشخص نمیکند.
برای دیدن جزئیات برد در صفحهٔ باریک، نمای زیر را افقی پیمایش کنید.
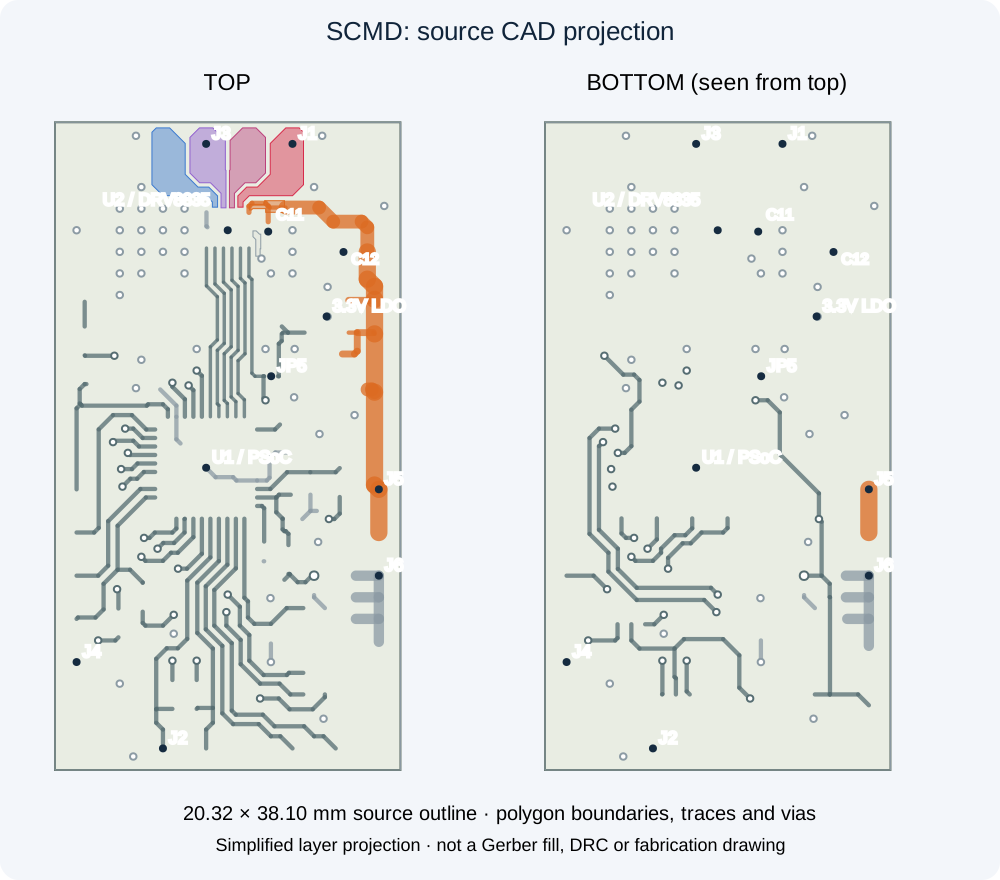
در یک بازطراحی، حلقهٔ ورودی خازن، پل قدرت و مسیر بازگشت زمین را کوتاه نگه میداریم و مسیر جریان موتور را از مرجع سیگنال جدا بررسی میکنیم. کانکتور، سیم و سطح مس همه در افت و گرما سهم دارند. پکیج WSON کوچک به اتصال حرارتی زیر قطعه حساس است؛ کیفیت لحیم پد زیرین را از عکس روی برد نمیتوان تأیید کرد. پیشنهاد افزایش مس یا بازنگری ویاهای حرارتی باید با قواعد مونتاژ، هزینهٔ ساخت و اندازهگیری دما سنجیده شود، نه با این ادعا که پروژه اصلاً زمین یا ویا ندارد.
چرا ۱٫۲ آمپر مساوی «در هر شرایطی خنک» نیست؟
سازنده برای این برد جریان پیوستهٔ ۱٫۲ آمپر و پیک ۱٫۵ آمپر در هر کانال معرفی کرده است. موتور در شروع یا گیرکردن ممکن است جریان بسیار بیشتری از حالت بیبار بخواهد؛ در نتیجه انتخاب را باید با جریان توقف و شرایط خنککاری انجام داد. حفاظت اضافهجریان و خاموشی حرارتی درایور، برنامهٔ مجاز استفادهٔ دائمی نزدیک مرز نیستند.
یک مثال محاسباتی با شرایط دقیق دیتاشیت DRV8835، بازنگری H: در VCC و VM برابر ۳ ولت، جریان ۰٫۸ آمپر و دمای پیوند ۲۵ درجه، مقاومت معمول مجموع کلید بالایی و پایینی ۰٫۳۷۰ اهم است. اتلاف رسانشی یک کانال با تقریب I²R برابر 0.8² × 0.370 = 0.2368 W میشود؛ برای دو کانال مشابه تقریباً ۰٫۴۷۴ وات. این برآورد شرایط خاص، تلفات سوئیچینگ و افزایش مقاومت با دما را پوشش نمیدهد و دمای برد را پیشبینی نمیکند. عدد ۰٫۳۰۵ اهمِ شرایط ۵ ولتی را نباید بیتوضیح جای آن گذاشت.
مستند SCMD واقعاً نمودار حرارتی دارد: در صفحهٔ ۹ دمای محیط ۲۵ درجه و بار برابر دو کانال ذکر شده و حالت بدون هیتسینک، هیتسینک TO-220 و هوای اجباری مقایسه شدهاند. محور افقی مجموع جریان دو کانال است، نه جریان هر موتور. اینها آزمایشهای منتشرشدهٔ صاحب پروژهاند؛ رفتار برد داخل جعبهٔ خودمان باید جدا اندازهگیری شود.
برنامهٔ روی برد؛ از عدد فرمان تا زمان اجرا
پس از بررسی مسیر جریان و گرما، به فرمان برمیگردیم: برنامه چه عددی را میفرستد و چه زمانی آن را اجرا میکند؟ در کد، پیشوند 0x فقط روش نوشتن عدد در مبنای شانزده است؛ نشانهٔ ولتاژ یا واحد فیزیکی نیست.
در این منبع، ثباتهای 0x20 و 0x21 فرمان دو موتور را نگه میدارند. مقدار خنثی هنگام راهاندازی 0x80، یعنی ۱۲۸ است. تبدیل شدت فرمان در مسیر UART با گامهای صحیح انجام میشود: 128 + direction × floor(percent × 127 / 100). پس ۵۰٪ رو به جلو عدد ۱۹۱ و ۵۰٪ برعکس عدد ۶۵ میدهد. این درصد، درصد دور واقعی یا گشتاور اندازهگیریشده نیست.
مقدار اولیهٔ UPDATE_RATE برابر ۱۰ است و شمارندهٔ نرمافزاری برای گام یک میلیثانیه تنظیم شده است. اما در slaveEnumeration.c ارسال فرمان به هر برد توسعه یک تأخیر صریح ۱۰۰ میکروثانیه هم دارد. با ۱۶ برد توسعه، فقط همین مکثها ۱٫۶ میلیثانیه میشوند؛ زمان تبادل روی سیم و کارهای دیگر هنوز اضافه نشدهاند. بنابراین انتخاب نرخ یک میلیثانیه، تضمین تحویل همهٔ خروجیها در یک میلیثانیه نیست.
اگر میزبان از کار بیفتد، آخرین فرمان نباید بدون بررسی رها شود. این پروژه برای واکنش به قطع ارتباط، تنظیمی با نام FSAFE_TIME دارد. مقدار اولیهاش صفر است و بخش رسیدگی به این تنظیم، با مقدار صفر تایمر را متوقف میکند؛ مقدار غیرصفر، شمارنده و آستانه را تنظیم میکند. دریافت ارتباط در مسیرهای مربوط میتواند مهلت را از نو شروع کند. پس از گذشت مهلت، کدِ وقفه بسته به بیتهای تنظیم رفتار، فرمانها را خنثی یا رابطها را بازآغاز میکند. وجود این کد به معنی فعالبودن خودکارِ توقف ایمن نیست: تنظیم واقعی، قطع ارتباط در فرمان غیرصفر و زمان توقف موتورِ بدون بار مکانیکی باید بررسی شوند. مرور کد، زمان توقف مکانیکی را تضمین نمیکند.
یک ایراد مشخص در مثال، نه حکم خرابی کل برد
این نمونه نشان میدهد چرا رفتار در نبود داده هم باید بررسی شود. در فایل Software/FailSafeTest/FailSafeTest.ino، برنامه میخواهد آخرین نویسهٔ دریافتشده را با عبارت packet[packet_ptr - 1] بخواند. اگر هیچ دادهای نرسیده و packet_ptr صفر باشد، اندیس یک خانه پیش از آغاز آرایه قرار میگیرد؛ یعنی برنامه بیرون از محدودهٔ مجاز حافظه را میخواند. این ایراد مربوط به همان برنامهٔ نمونه است، نه شاهدی که firmware اصلی برد هم همین مسیر را اجرا میکند یا دستگاه حتماً در زمان مشخصی خراب میشود.
اصلاح پیشنهادی برای آن شرط، آزمون خالینبودن بسته پیش از دسترسی است؛ بررسی طول فرمان و مهلت انتظار آمادهشدن هم باید جدا انجام شوند. هزینهٔ شرط بسیار کم است و آزمون مناسب آن، اجرای parser با ورودی خالی، پایانخط تنها، فرمان ناقص و طول بیش از ظرفیت در یک محیط بررسی حافظه است.
if (packet_ptr > 0 &&
    (packet[packet_ptr - 1] == '\n' ||
     packet[packet_ptr - 1] == '\r')) {
    // Parse only after validating this command's length.
}راهاندازیای که نتیجهاش قابل سنجیدن باشد
- با برق قطع، مدل قطعات، جهت ورودی، اتصال زمین و جامپر حالت ارتباط را با فایل همان برد تطبیق دهید. منبع محدودکنندهٔ جریان و موتور کمولتاژ متناسب انتخاب کنید؛ چرخ یا بار مکانیکی آزاد باشد.
- ابتدا بدون اتصال موتور، VIN و VCC را اندازه بگیرید. ولتاژ پورت میزبان را نیز با VCC تطبیق دهید. اگر VCC مناسب نیست، آزمایش ارتباط را ادامه ندهید.
- شناسه و نسخه را بخوانید، فرمان خنثی بدهید، وضعیت آمادهبودن و enable را بررسی کنید و برای انتظارها مهلت داشته باشید. از موفقیت نوشتن روی گذرگاه، حرکت درست موتور را نتیجه نگیرید.
- یک موتور را با فرمان کم راهاندازی کنید. جریان، افت VIN و VCC و جهت واقعی را ببینید؛ سپس با بار هدف و هر دو کانال، دما و تکرارپذیری را ثبت کنید. بیباری، آزمون بار نهایی نیست.
- قطع میزبان، بازگشت برق و توقفِ ناشی از گیرکردن را با حفاظت و محدودیت مناسب بررسی کنید. توقف الکتریکی و توقف مکانیکی یک زمان واحد ندارند؛ این برد کنترل ایمنی تأییدشده نیست.
اگر موتور هنگام شروع، ارتباط را خراب میکند، پیش از تغییر نرمافزار افت تغذیه و مسیر بازگشت جریان را ببینید؛ بحث نویز موتور، PWM و اختلال نمایشگر نیز به جداکردن نشانهٔ دیجیتال از علت تغذیه کمک میکند. برای یک طرح تازه، حفاظت معکوس و محدودکننده یا فیوز ورودی متناسب با سیم و جریان توقف میتواند پیشنهاد مفیدی باشد؛ افت ولتاژ، انرژی برگشتی موتور و امکان جذب آن توسط منبع باید دوباره بررسی شوند. افزودن یک خازن بزرگ بهتنهایی درمان تضمینی نیست.
تمرین این تحلیل: برای دو موتور، جریان بیباری و جریان توقفِ اعلامشدهٔ سازنده را کنار محدودهٔ این برد بنویسید؛ سپس یک جدول آزمون برای «شروع همزمان»، «یک موتور گیرکرده» و «قطع میزبان» بسازید. نتیجهٔ مطلوب، فقط چرخیدن نیست؛ باید بدانید کدام ولتاژ و جریان و دما را با چه حدی قبول میکنید. محاسبات مستقل این مقاله ۲۱۰ بررسی عددی را اجرا میکند؛ این فایل ارتباطی با موتور برقرار نمیکند.
منابع و حقوق طراحی
- مستند SCMD در همان commit؛ صفحههای ۳، ۸–۱۱، ۱۲–۱۵ و بخش ثباتها. جدول پایههای درگاه توسعه در متن PDF ابهام دارد؛ اتصالهای بالا از نتهای شماتیک خوانده شدهاند.
- main.c همان نسخه و فایلهای devRegisters، registerHandlers، customSerialInterrupts و slaveEnumeration در همان پوشه؛ مثال FailSafeTest در همان مخزن.
- صفحهٔ قطعهٔ دقیق PSoC؛ دیتاشیت SPX3819، بازنگری 2.0.5 و دیتاشیت DRV8835 پیوندشده در محاسبه.
- مجوز مخزن: سختافزار CC BY-SA 4.0 و کد MIT؛ فایل charMath اعلامیهٔ مستقل Unlicense دارد. عکسهای فروشگاه در این مقاله بازنشر نشدهاند. حقوق شکلهای اقتباسی و مستقل و کد محاسبات.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.