چرا نصف فرمان موتور، نصف سرعت نیست؟ درایور و بازخورد به زبان ساده
فرمان موتور را از سرعت واقعی جدا کنیم؛ با شناخت درایور و بازخورد، محاسبهٔ شمارش انکودر به دور در دقیقه و یک تمرین حلشده.
فهرست مطالب
فرمان «۵۰ درصد» به موتور نمیگوید با سرعت دقیقِ نصف بچرخد. این فرمان معمولاً نسبت زمان وصلبودن خروجی درایور را تعیین میکند؛ سرعت واقعی به موتور، تغذیه و باری که میچرخاند هم بستگی دارد. برای نگهداشتن یک سرعت مشخص، باید حرکت را اندازه بگیریم، با سرعت دلخواه مقایسه کنیم و فرمان را بر اساس اختلاف آن دو تغییر دهیم. این مسیرِ برگشتِ اطلاعات را بازخورد مینامیم.
یک چرخ کوچک ربات را تصور کنید: روی میز آزادانه میچرخد، اما روی فرش کند میشود. اگر برنامه فقط همان فرمان قبلی را تکرار کند، از کندشدن چرخ خبر ندارد. سؤال این درس همین است: کدام بخش نیرو را به موتور میرساند، کدام بخش تصمیم میگیرد و از کجا میفهمیم نتیجهٔ تصمیم چه بوده است؟
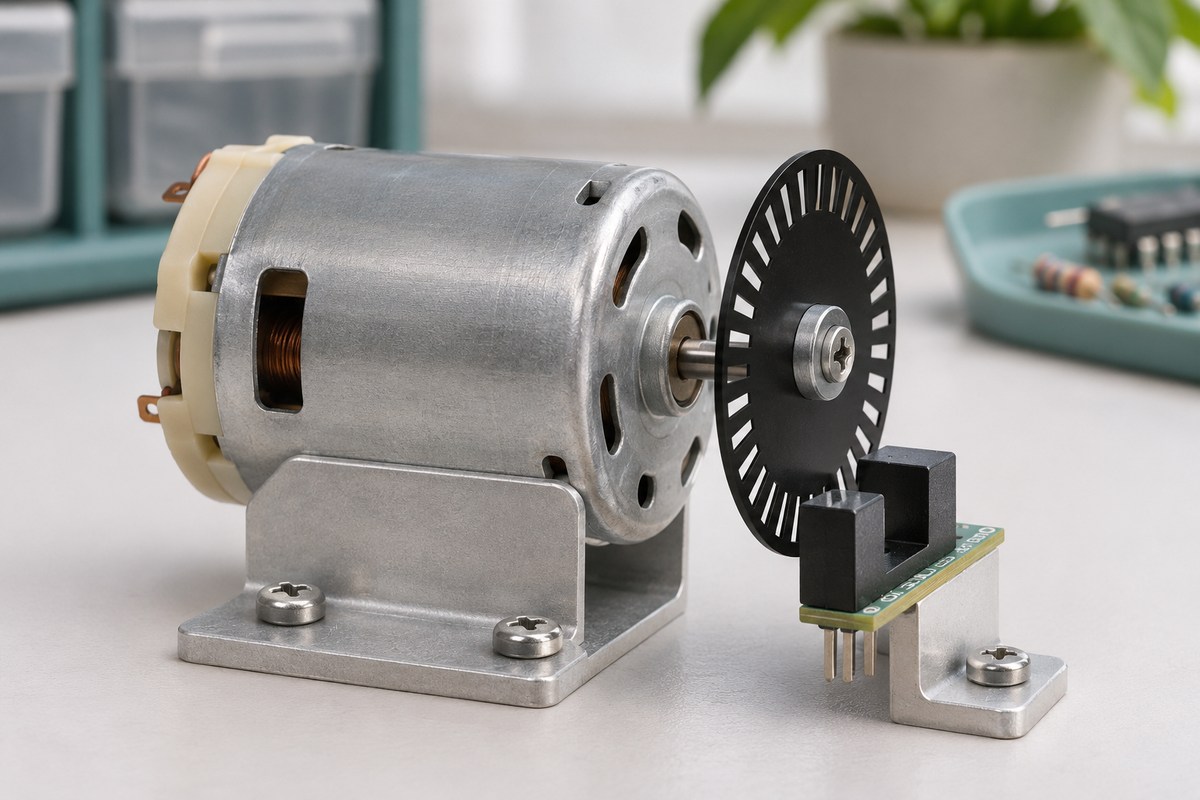
فرمان، توان و اندازهگیری سه نقش متفاوتاند
ریزکنترلگر، قطعهای است که برنامهٔ دستگاه را اجرا میکند. خروجی آن میتواند بگوید «حرکت کن»، اما قرار نیست جریان لازم برای چرخاندن موتور را مستقیماً تأمین کند. درایور موتور، مدار واسطی است که با فرمان کنترلکننده، مسیر جریان موتور را تغییر میدهد. انرژی حرکت از منبع تغذیه میآید؛ درایور آن را از هیچ تولید نمیکند.
در مقابل، حسگر حرکت نتیجه را گزارش میکند. انکودر چرخشی یکی از این حسگرهاست: با چرخش محور، تغییرهای قابل شمارش تولید میکند. کنترلکننده میتواند از تعداد تغییرها در یک زمان معلوم، سرعت را به دست آورد. ممکن است کنترلکننده، درایور و مدار خواندن حسگر روی یک برد باشند؛ جداکردن نقشها به معنی الزام به سه برد یا دو باتری نیست.
برای دیدن نمونهٔ واقعیِ بخش توان و برنامه، تحلیل برد درایور موتور SparkFun را بخوانید. اینجا دنبال شماتیک همان برد نیستیم؛ میخواهیم بفهمیم چه اطلاعاتی برای کنترل حرکت لازم است.
اول نوع موتور را بشناسیم
در موتور DC جاروبکدار، تماسهای مکانیکی داخل موتور ترتیب عبور جریان در سیمپیچها را عوض میکنند. برای کنترل دوطرفهٔ نوع معمول دوپایه، اغلب از پل H استفاده میشود؛ مداری با چهار مسیر کلیدزنی که میتواند جهت ولتاژ دو سر موتور را برگرداند. این توضیح، نقشهٔ اتصال پایهها نیست.
در موتور بیجاروبکِ سهفاز، این ترتیب را مدار کنترل و بخش توان ایجاد میکنند. سه خروجی فاز معمولاً سه اتصالِ یک موتورند، نه خروجیِ سه موتور مستقل. پس درایوری که برای موتور جاروبکدار انتخاب شده، خودبهخود برای موتور سهفاز مناسب نیست. یادداشت TI دربارهٔ سه نیمپل معماری بخش توانِ سهفاز را نشان میدهد. نوع موتور و مدار داخلیِ موجود در آن را از مستندات همان موتور مشخص کنید؛ تعداد سیم بهتنهایی شناسنامهٔ کامل نیست.
چرا نصف فرمان، نصف سرعت نیست؟
PWM یعنی خروجی را در یک الگوی تکرارشونده وصل و قطع کنیم. نسبت زمان وصلبودن به زمان کل یک دوره، Duty Cycle نام دارد. مثلاً در یک دورهٔ فرضیِ دو میلیثانیهای، یک میلیثانیه وصل و یک میلیثانیه قطع یعنی ۵۰ درصد. میلیثانیه یکهزارم ثانیه است. درس فرکانس و Duty در PWM خود شکل موج را توضیح میدهد.
این درصد، واحد سرعت نیست. دو موتور با فرمان یکسان میتوانند سرعت متفاوت داشته باشند؛ حتی یک موتور با تغییر اصطکاک یا بار کند میشود. منظور از بار، کاری است که موتور باید انجام دهد، مثل چرخاندن چرخ روی فرش. گشتاور نیز اثر پیچانندهٔ موتور بر محور است. در سرعت پایین، اصطکاک میتواند مانع شروع حرکت شود؛ بنابراین فرضِ «با یک درصد فرمان حتماً کمی میچرخد» معتبر نیست.
وقتی موتور جاروبکدار میچرخد، ولتاژی در سیمپیچ آن ایجاد میشود که با جریان ورودی مقابله میکند؛ به آن ولتاژ برگشتی یا Back EMF میگویند. با توقف محور، این اثر کاهش مییابد و جریان میتواند بالا برود. جریانِ آغاز حرکت و گیرکردن محور را باید در طراحی در نظر گرفت؛ صرفاً جریانِ موتورِ آزاد ملاک نیست. درس TI دربارهٔ راهاندازی موتور جاروبکدار این روند و نقش تنظیم جریان را توضیح میدهد.
حلقهٔ بازخورد چگونه سرعت را نگه میدارد؟
سرعت هدف را، مثلاً ۱۲۰ دور در دقیقه، تعیین میکنیم. «دور در دقیقه» یا RPM تعداد دور کامل محور در یک دقیقه است. حسگر سرعت واقعی را گزارش میکند و برنامه اختلاف هدف و اندازهگیری را حساب میکند. سپس فرمان درایور، در محدودهٔ مجاز، اصلاح میشود. به این کار کنترل حلقهبسته میگوییم؛ چون نتیجه دوباره به تصمیم بعدی برمیگردد.

اگر بازخورد نداریم، میتوانیم فرمان بدهیم و موتور را به حرکت درآوریم؛ اما از روی خود فرمان نمیدانیم به سرعت هدف رسیده است. وجود یک حلقه هم تضمین کافی نیست: اندازهگیری دیرهنگام، جهت اشتباه حسگر یا اصلاح بیشازحد فرمان میتواند حرکت را ناپایدار کند. برای اولین قدم، عدد هدف، سرعت اندازهگیریشده و فرمان خروجی را جدا ثبت کنید؛ قبل از تنظیم یک کنترلکنندهٔ پیچیده، باید مطمئن شوید اندازهگیری معنی درستی دارد.
مثال حلشده: از شمارش به دور در دقیقه
فرض کنیم پس از تنظیم روش شمارش، حسگر برای هر دور کاملِ همان محورِ مورد اندازهگیری دقیقاً ۲۰ شمارش تولید میکند. در یک بازهٔ دوثانیهای ۱۰۰ شمارش ثبت کردهایم و جهت حرکت در این بازه عوض نشده است. این عددها آموزشیاند و مشخصات محصولی خاص نیستند.
turns = counts / counts_per_revolution
turns = 100 / 20 = 5
RPM = turns / seconds × 60
RPM = 5 / 2 × 60 = 150
پس میانگین سرعت در آن دو ثانیه، ۱۵۰ دور در دقیقه است؛ نه لزوماً سرعت لحظهای در پایان بازه. اصلِ تبدیل تعداد پالس در زمان معلوم به سرعت، در راهنمای رابط انکودر TI، تابع QEIVelocityGet هم آمده است. اگر پنجرهٔ اندازهگیری کوتاهتر شود، نتیجه زودتر بهروز میشود، ولی برای همین ۲۰ شمارش در دور، یک شمارش در پنجرهٔ ۰٫۱ ثانیهای معادل ۳۰ دور در دقیقه است؛ در پنجرهٔ دوثانیهای معادل ۱٫۵ دور در دقیقه. این گام عددی را با دقت واقعی حسگر یکی ندانید.
«۲۰ پالس در دور» همیشه همان ۲۰ شمارش نهایی نیست. خواننده ممکن است فقط یک لبه یا چند لبه از دو کانال را بشمارد. اگر حسگر روی محور موتور و چرخ بعد از گیربکس باشد، نسبت دور موتور به دور چرخ هم وارد محاسبه میشود. راهنمای AN894 میکروچیپ، صفحهٔ ۱۴ به محل انکودر و گیربکس اشاره میکند. قبل از استفاده از فرمول، تعریف سازنده و تنظیم خواننده را با هم بنویسید. درس انکودر و نقطهٔ مرجع تفاوت شمارش حرکت و موقعیت را ادامه میدهد.
جریان و دما هم بازخوردند، اما پاسخ سؤال دیگریاند
حسگر جریان میگوید چه مقدار جریان الکتریکی عبور میکند؛ حسگر دما میگوید قطعه چقدر گرم شده است. هیچیک بهتنهایی اندازهگیری مستقیمِ دور محور نیستند. بعضی طراحیها سرعت را بدون انکودر و با مدل و مشاهدهٔ ولتاژ و جریان تخمین میزنند؛ این قابلیت به طراحی و شرایط کار وابسته است و با اضافهکردن یک حسگر جریان به هر درایور به دست نمیآید.
اگر سرعت صفر و جریان زیاد است، فقط فرمان را بیشتر نکنید. ممکن است محور گیر کرده باشد یا اتصال و اندازهگیری ایراد داشته باشد. باید محدودیت جریان و روش توقفِ مناسب همان دستگاه عمل کند. حفاظت اضافهجریان و تنظیم عادی جریان نیز یک کار واحد نیستند؛ ویژگیهای واقعی درایور را از دیتاشیت بخوانید. راهنمای سادهسازی طراحی موتور TI نمونههایی از ارتباط کنترل، بخش توان و بازخورد سرعت را نشان میدهد؛ امکانات واقعی هر برد را باید جدا بررسی کرد.
پیش از سیمبندی، این تصمیمها را روی کاغذ روشن کنید
نوع موتور، ولتاژ کار، جریان راهاندازی و توقف، بار مکانیکی، جهت حرکت و سرعت لازم را مشخص کنید. بعد درایور و تغذیهای را بررسی کنید که این شرایط و گرمای کار پیوسته را تحمل کنند. جریان پیک درجشده برای یک تراشه، بهتنهایی جریان پیوستهٔ مجازِ برد نیست. خروجی حسگر هم باید از نظر ولتاژ و نوع اتصال با ورودی خواننده سازگار باشد.
برای یک بررسی عملیِ بعدی، ابتدا صحت شمارش و جهت را با حرکت آرام و روش مجازِ مجموعه بررسی کنید؛ سپس آزمون توان را با موتور مهارشده، محدودیت جریانِ مناسب و روش توقف انجام دهید. این درس مدل و پایهبندی مشخصی انتخاب نمیکند، پس نسخهٔ اتصال مستقیم یا لینک خرید قطعهٔ نامشخص نمیدهد. اگر با روشنشدن موتور بخشهای دیگر بههم میریزند، روش عیبیابی نویز موتور و نمایشگر را دنبال کنید.
تمرین: گزارش چه چیزی را ثابت میکند؟
در همان مدلِ ۲۰ شمارش برای هر دورِ محور خروجی، طی دو ثانیه ۶۰ شمارش ثبت شده است. هدف ۱۲۰ دور در دقیقه است. میانگین سرعت و اختلاف «هدف منهای اندازهگیری» را حساب کنید. سپس توضیح دهید چرا «فرمان ۵۰ درصد» برای اعلام سرعت کافی نیست و چرا چرخیدن چرخ، مسافت طیشدهٔ ربات را در حضور لغزش ثابت نمیکند.
پاسخ و روش بررسی
۶۰ تقسیم بر ۲۰، سه دور در دو ثانیه است؛ پس سرعت میانگین ۹۰ دور در دقیقه و اختلاف ۳۰ دور در دقیقه است. این اختلاف نشان میدهد سرعت از هدف کمتر است، اما فرمان اصلاحیِ دقیق را بدون مدل، محدودیتها و تنظیم کنترل تعیین نمیکند. درصد فرمان یک اندازهگیری سرعت نیست. انکودر چرخ هم حرکت همان محور را میبیند؛ اگر چرخ بلغزد، تبدیل دور چرخ به مسافت واقعی زمین نیاز به بررسی دیگری دارد.
مثالهای عددی این درس محاسباتیاند. برای نتیجهگیری دربارهٔ یک دستگاه، فرمان، شمارش خام، زمان اندازهگیری، سرعت محاسبهشده و شرایط بار را کنار هم نگه دارید. این گزارش روشن میکند چه چیزی مشاهده شده و چه چیزی هنوز فقط انتظار ما از مدار است.
پرسش و پاسخ مقاله
سوال فنی خود را مطرح کنید
پرسشها و پاسخها پس از بررسی مدیر منتشر میشوند. نویسنده، پیشنویس در انتظار بررسی را میبیند.
هنوز پرسش تاییدشدهای برای این مقاله ثبت نشده است.