خودروی 4WD SLAM Radar فاصلهٔ دیوارها را میسنجد و نقشه میکشد
پروژهٔ 4WD SLAM Radar یک خودروی کوچک است که فاصلهٔ دیوارها را میسنجد و نقشهٔ مسیر را در مرورگر رایانه نشان میدهد. مثلاً میتوان با آن رابطهٔ حرکت و اندازهگیری را در یک راهروی مقوایی بررسی کرد. دقت نقشه به تخمین حرکت وابسته است.
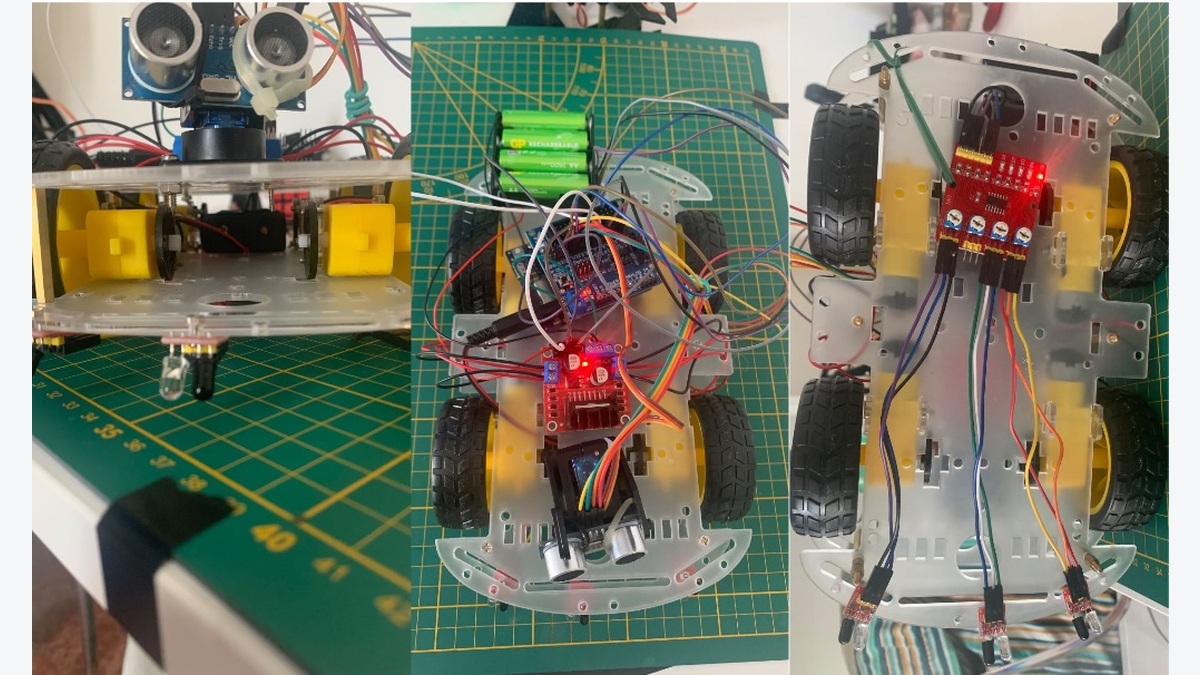
سه نمای خودروی چهارچرخ پروژه، حسگر جلویی، سیمکشی و بخش زیرین آن.
مشاهدهٔ تصویر در اندازهٔ کامل
ربات چگونه دیوار را پیدا میکند؟
Luca Fagioli این پروژه را با Arduino UNO R4 WiFi ساخته؛ یک رایانهٔ کوچک برای اجرای برنامه و فرماندادن به قطعات. قطعهٔ جلویی، صداهایی بیرون از محدودهٔ شنوایی انسان میفرستد و از زمان برگشت پژواک، فاصله را حساب میکند. یک موتور کوچک این قطعه را به چپ و راست میچرخاند.
نقشه از کجا میآید؟
خودرو فاصلهها و موقعیت تخمینی خود را با وایفای به صفحهٔ مرورگر میفرستد. صفحه این اطلاعات را به نقطهها و خطهای دیوار تبدیل میکند. با اینکه نام پروژه «Radar» است، این اندازهگیری با صوت انجام میشود، نه امواج رادیویی.
این نمونه چه محدودیتی دارد؟
برنامه، جابهجایی را از مدت حرکت تخمین میزند؛ چرخها حسگر شمارش چرخش ندارند. بنابراین لغزش چرخ یا گیرکردن خودرو میتواند نقشه را منحرف کند. سازنده راهکارهایی برای کاهش خطا شرح داده، اما دقت موقعیت با اندازهگیری مستقل تأیید نشده است.