تراشهٔ RZ/T2N کنترل موتورهای ربات و ارتباط کارخانه را یکجا انجام میدهد
شرکت رنساس تراشهٔ RZ/T2N را معرفی کرده که فرماندادن به حداکثر چهار حرکت مستقل ربات، ارتباط با تجهیزات کارخانه و اجرای برنامههای لینوکسی را در یک قطعه جمع میکند. مثلاً سازندهٔ یک ربات کوچک میتواند کنترل حرکت و برنامهٔ ثبت وضعیت آن را روی همین تراشه تقسیم کند. این یکپارچگی میتواند تعداد قطعات کنترل را کم کند، اما مدار تأمین توان موتور همچنان جدا لازم است.
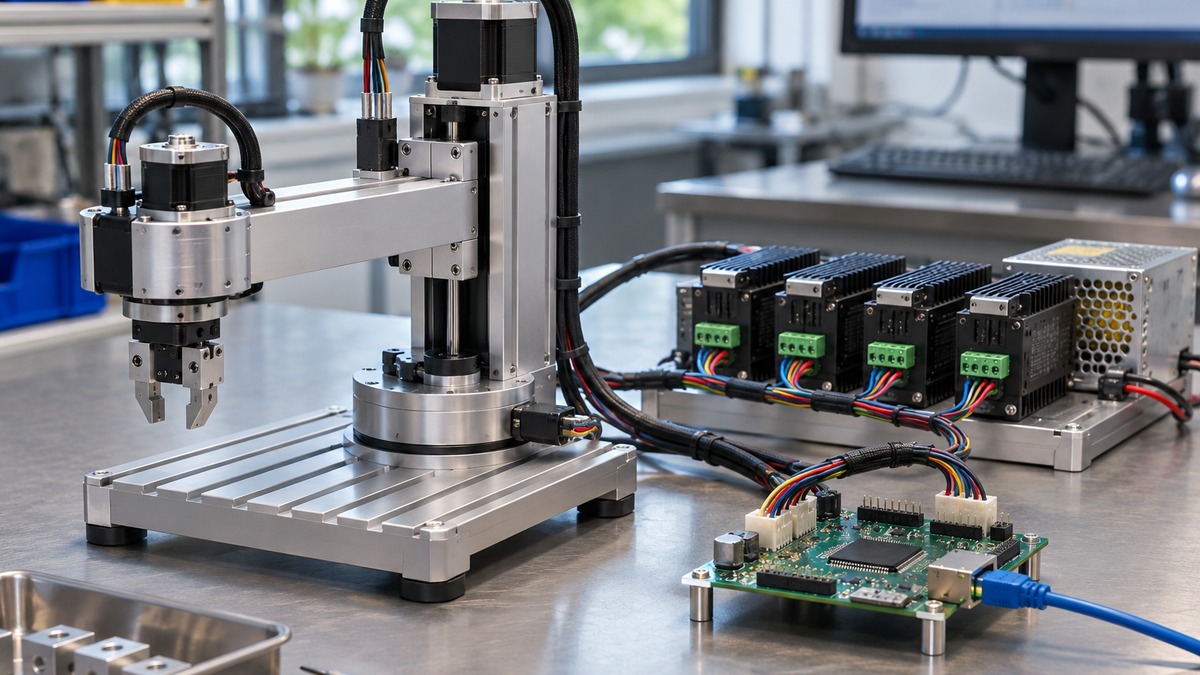
سامانهٔ حرکت ربات، چهار درایور موتور و یک برد کنترلکننده با کابل شبکه؛ تصویرسازی مفهومی.
مشاهدهٔ تصویر در اندازهٔ کاملچرا این تقسیم کار مهم است؟
در ربات، محور یک حرکت مستقل است؛ مثل چرخیدن یک مفصل یا بالا رفتن یک بازو. فرمان موتور باید در زمان مقرر برسد، در حالی که کارهایی مثل ثبت گزارش هم باید انجام شوند. رنساس در معرفی پنجم نوامبر، RZ/T2N را راهی برای کنار هم گذاشتن این وظایف معرفی کرده است.
برنامه و حرکت، روی بخشهای جدا
در پیکربندی معرفیشده، دو هستهٔ Cortex-A55 برنامههای لینوکسی را اجرا میکنند و دو هستهٔ Cortex-R52 کارهای حساس به زمان را انجام میدهند. هسته بخش اجراکنندهٔ دستورهاست؛ جداکردن این کارها کمک میکند طراحیِ برنامهٔ معمولی و کنترل سر وقت را مستقلتر پیش ببرند. این ویژگی بهتنهایی زمان پاسخ کل ربات را تضمین نمیکند.
تراشه برای حداکثر چهار محور، امکانات فرمان موتور و دریافت اطلاعات موقعیت دارد و از شبکههای صنعتی مانند EtherCAT پشتیبانی میکند؛ این شبکهها فرمان و وضعیت تجهیزات را جابهجا میکنند. مدار قدرت، بخشی که برق لازم را به موتور میرساند، و ابزار اندازهگیری موقعیت همچنان باید در سامانه طراحی شوند.
عرضهٔ تراشه با ایمنیِ آماده فرق دارد
رنساس تراشه و برد ارزیابی را هنگام معرفی قابلدسترسی اعلام کرده است؛ این اعلام، تضمین موجودی محلی نیست. نرمافزارهای ایمنیِ برنامهریزیشده برای این محصول، که به تشخیص خطا و توقف امن مربوطاند، برای نیمهٔ دوم ۲۰۲۷ وعده داده شدهاند. کاهش هزینه و اندازهٔ مدار ادعای سازنده است؛ میزان آن باید در طراحی واقعی سنجیده شود.