طرح BeagleConnect QuadESC برای هدایت چهار موتور برقی معرفی شد
طرح BeagleConnect QuadESC بخش کنترل و مدارهای توان چهار موتور را روی یک صفحه جمع میکند. مثلاً سازندهٔ یک ربات چهارچرخ میتواند از آن برای فرماندادن به موتور هر چرخ استفاده کند. راهاندازی موتور هنوز به برنامهٔ مناسب و بررسی گرمای مدار نیاز دارد.
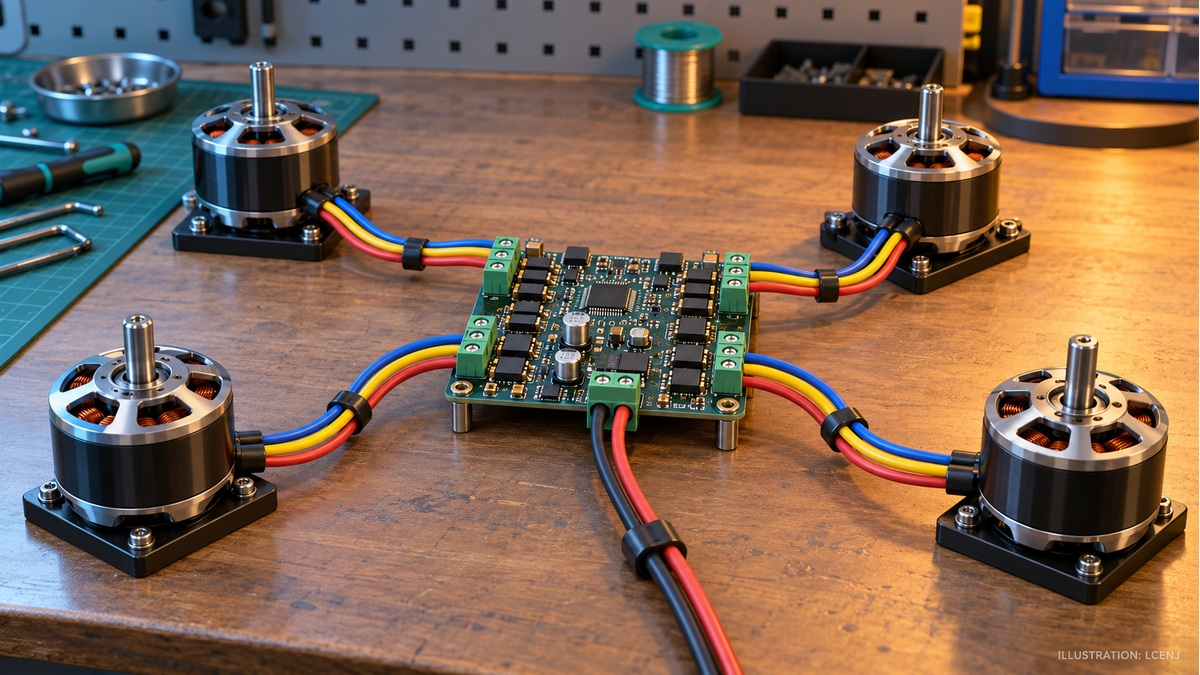
چهار موتور کوچک با سیمهای جداگانه به یک کنترلکنندهٔ مفهومی روی میز کار متصلاند.
مشاهدهٔ تصویر در اندازهٔ کاملچه چیزی معرفی شده است؟
BeagleBoard در معرفی QuadESC، یک برد را نشان میدهد؛ یعنی صفحهای که قطعات الکترونیکی و اتصالهای آنها را کنار هم نگه میدارد. چهار شاخهٔ توان روی این برد، جریان لازم برای چهار موتور را هدایت میکنند. یک رایانهٔ کوچکِ قابلبرنامهریزی به نام BeagleConnect Torque فرمانها را هماهنگ میکند.
اندازهگیری چه کمکی میکند؟
مدار میتواند جریان مصرفی موتور و دمای بخشهای نزدیک آن را اندازه بگیرد. این اطلاعات به برنامه کمک میکند رفتار موتور را بررسی کند؛ مثلاً در یک آزمایش ربات، افزایش بار یک چرخ را از تغییر جریان آن تشخیص دهد. داشتن مدار اندازهگیری بهتنهایی چنین برنامهای را آماده نمیکند.
کدام بخش هنوز به بررسی نیاز دارد؟
برنامهٔ آمادهٔ حرکت موتور همراه طرح تضمین نشده است. عددهای ۴۰ آمپر پیوسته و ۷۰ آمپر لحظهای در راهنما هدف طراحیاند، نه توان تأییدشده؛ آمپر واحد جریان برق است. جریان قابلاستفاده به خنککاری و مدت کار بستگی دارد و برای حالت لحظهای، مدت مشخصی اعلام نشده است.